← An Introduction to Data Sciences
The ideas in pictures
Explore every figure from An Introduction to Data Sciences. Browse the English or French illustrations, find them in the book, and download them for a closer look.
42 figures
Select a preview to enlarge it. Search works in both languages. / Cliquez sur une figure pour l’agrandir ; la recherche accepte les deux langues.
Pixels as a message
A four-level grayscale image and a magnified \(5\times5\) patch.
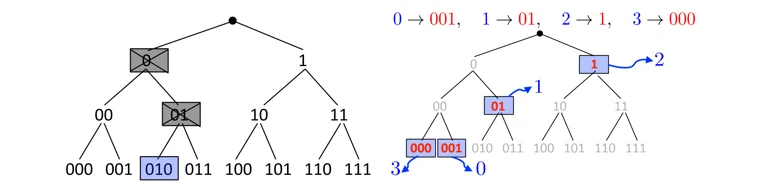
Prefix codes and binary trees
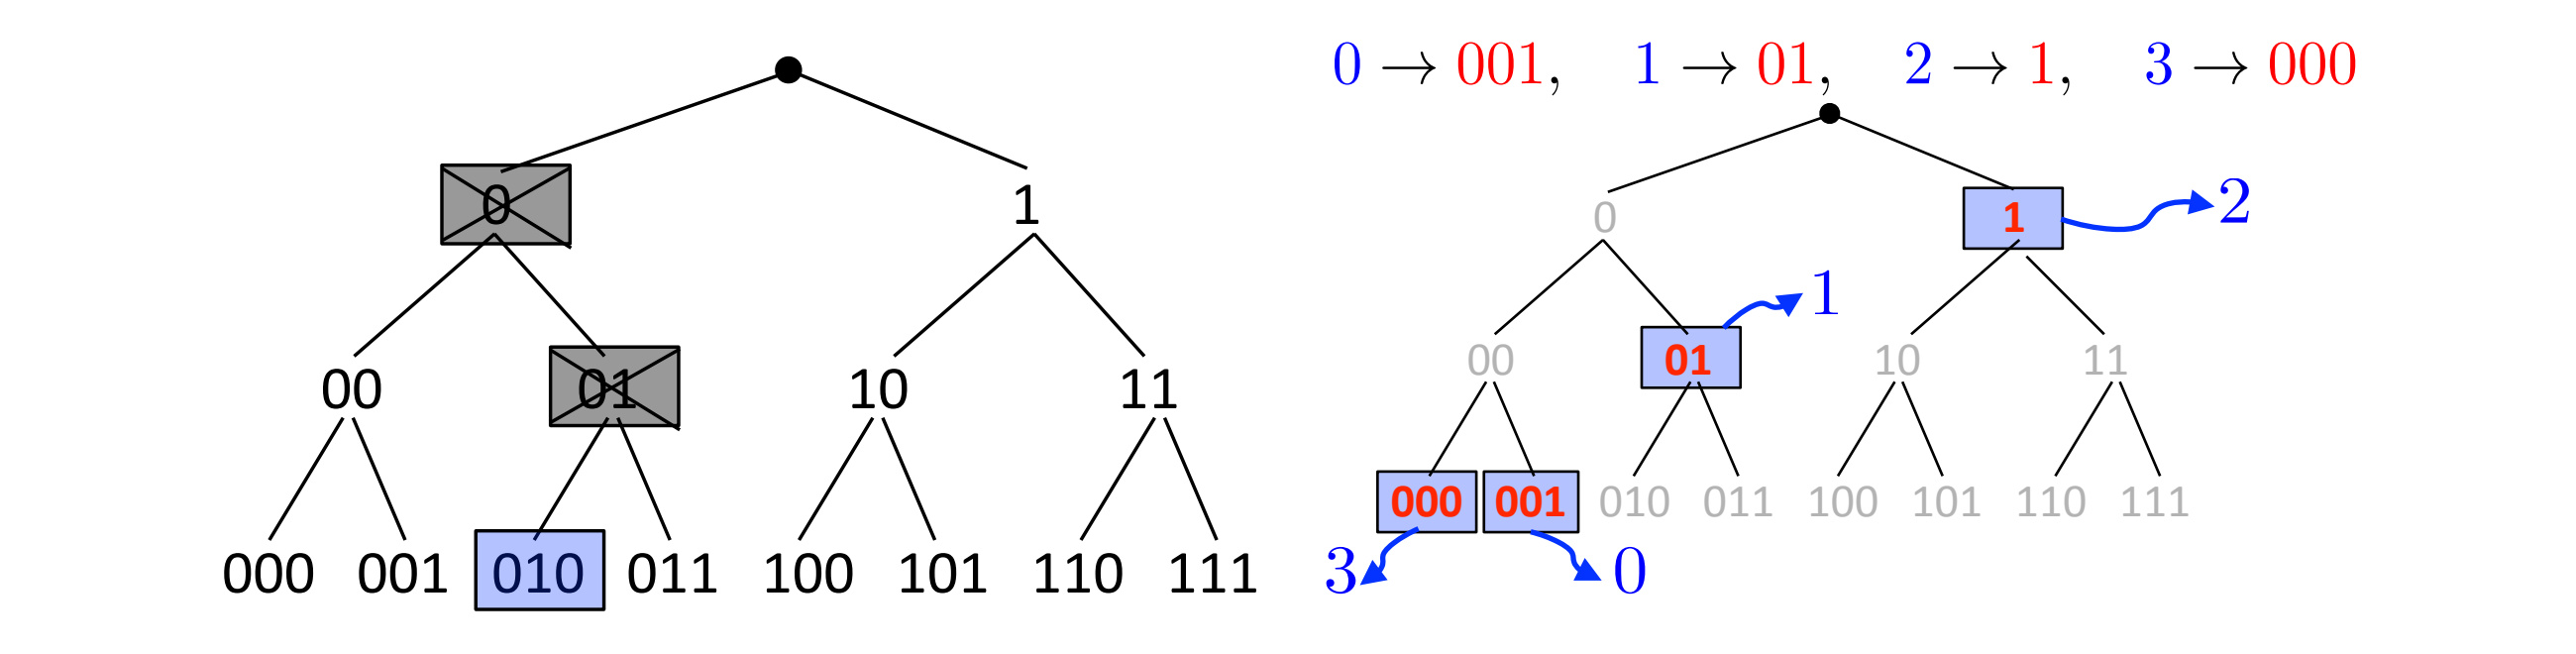
The complete binary tree to depth three (left) and the subtree of a prefix code (right).
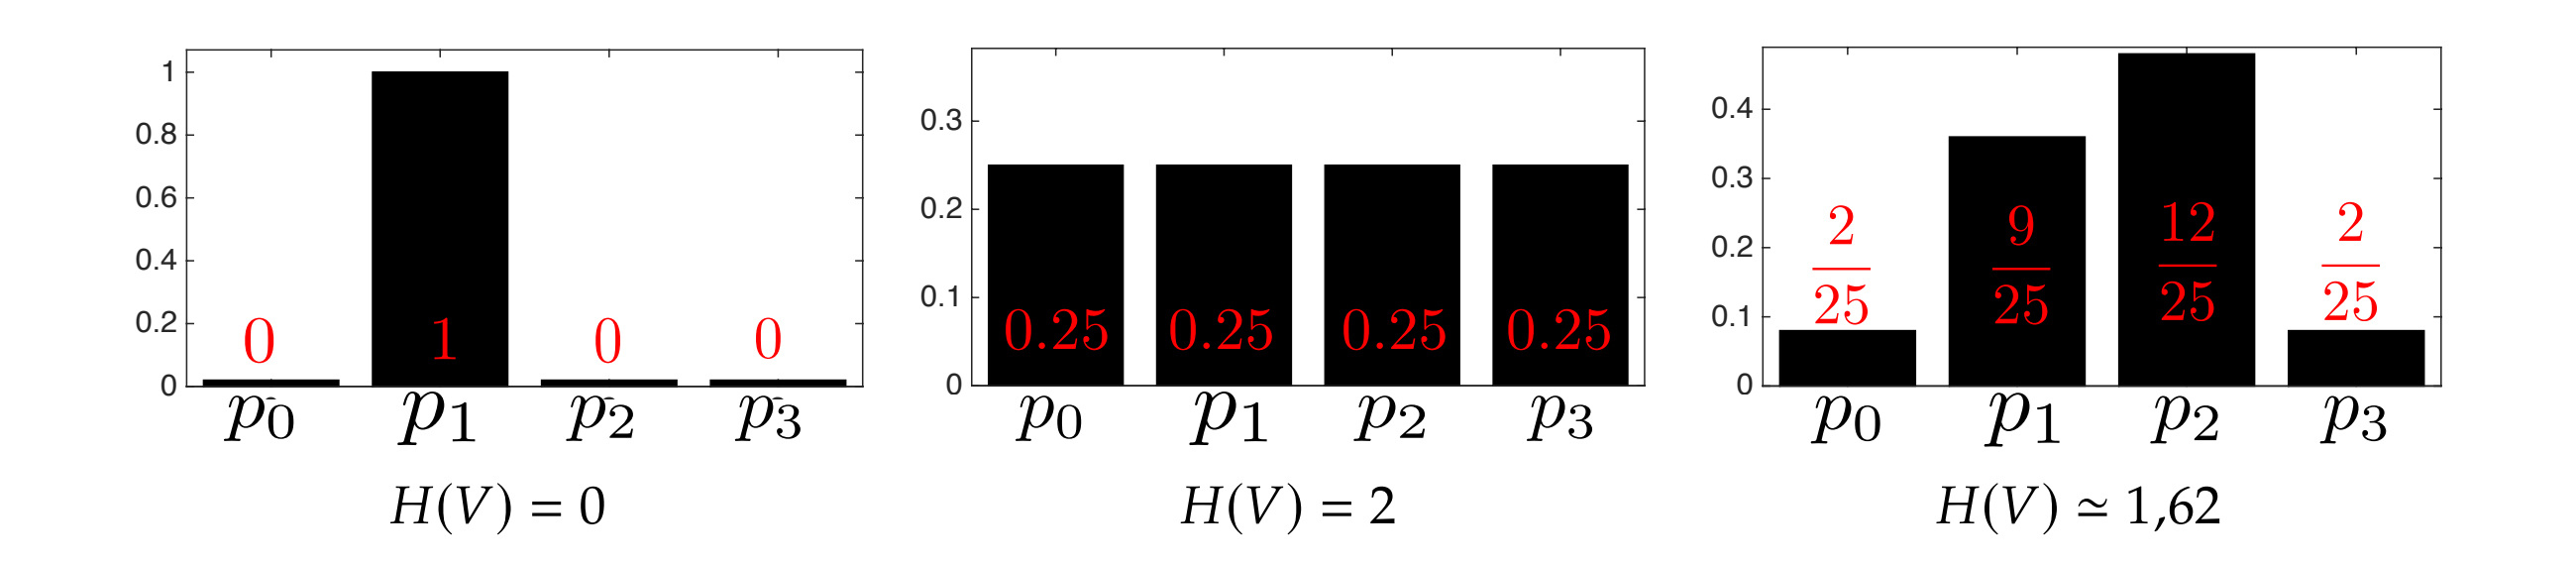
Distributions and entropy
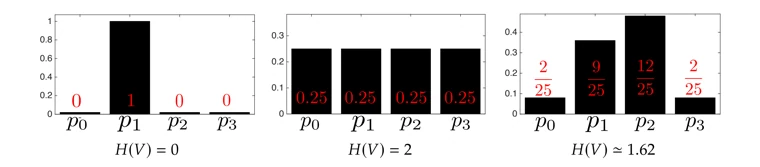
A deterministic distribution, the uniform distribution on four symbols, and the empirical distribution of the 25-pixel message.
Coding pixel differences
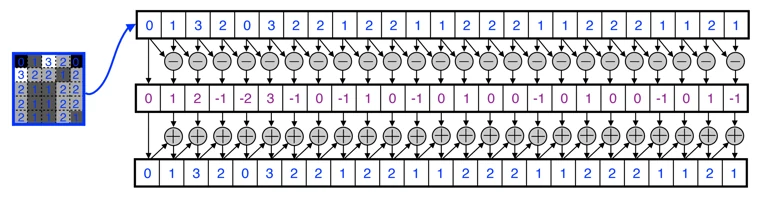
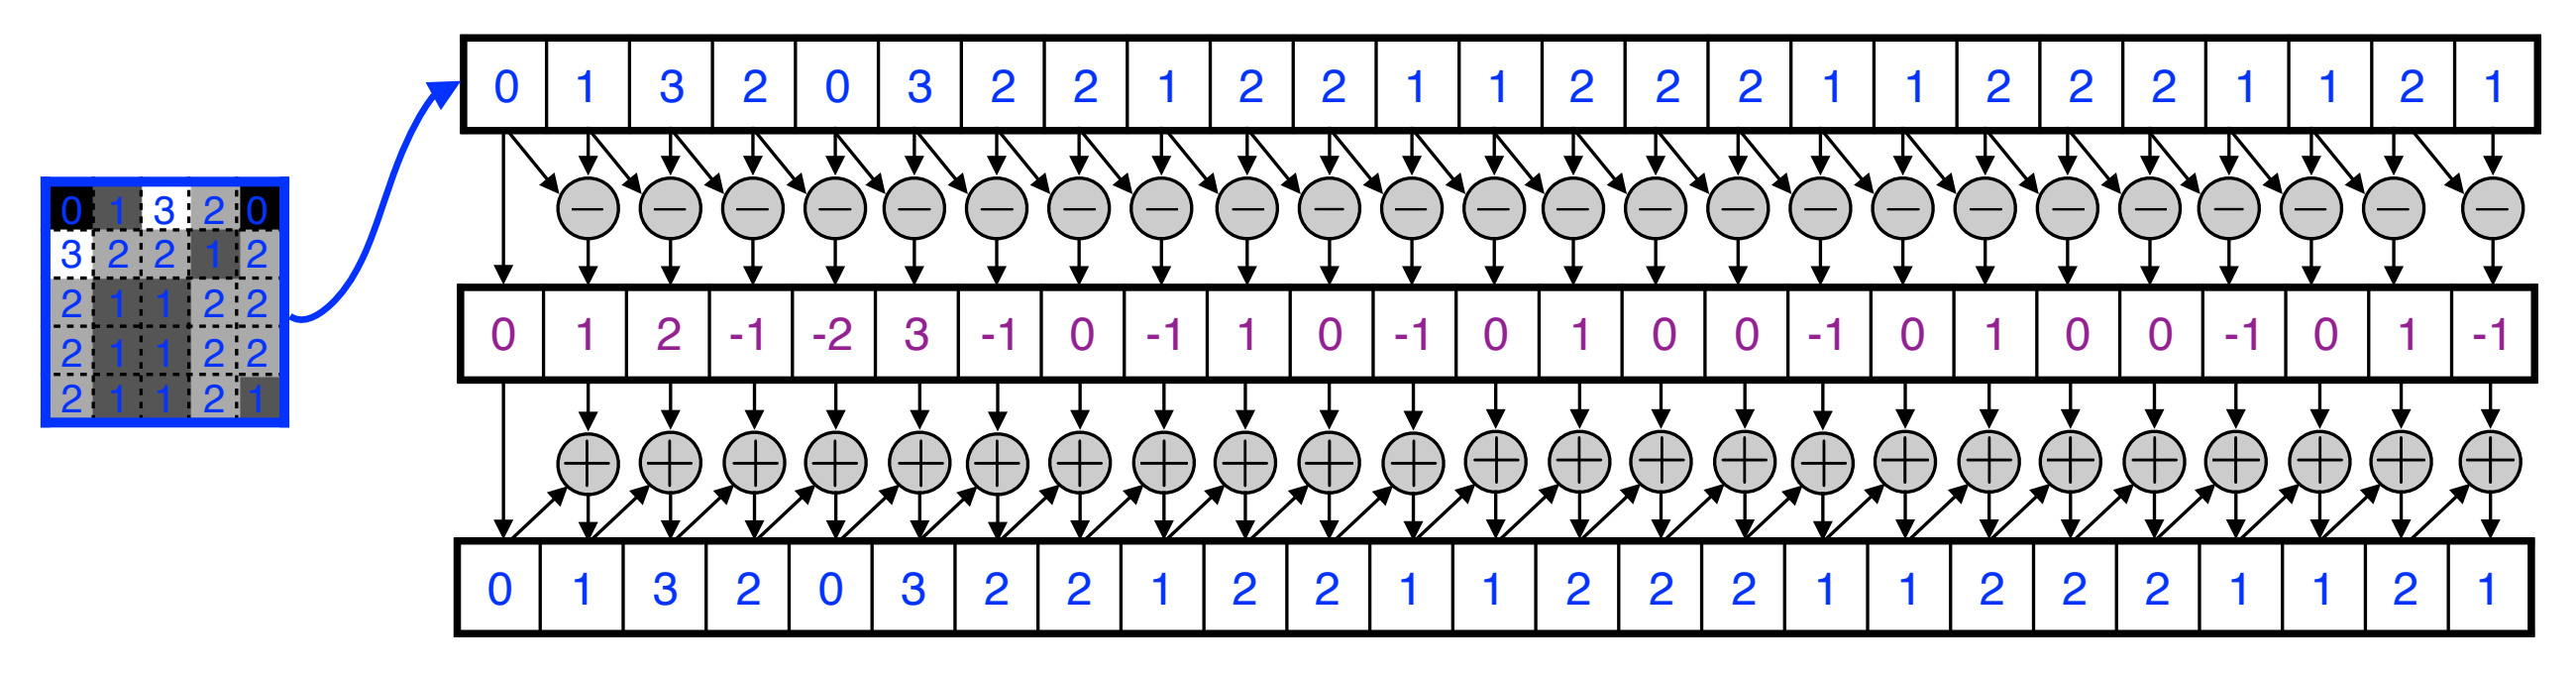
Successive differences and reconstruction by cumulative summation, retaining the first pixel.
The distribution of differences
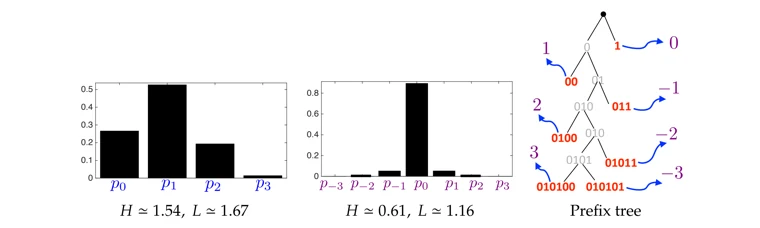
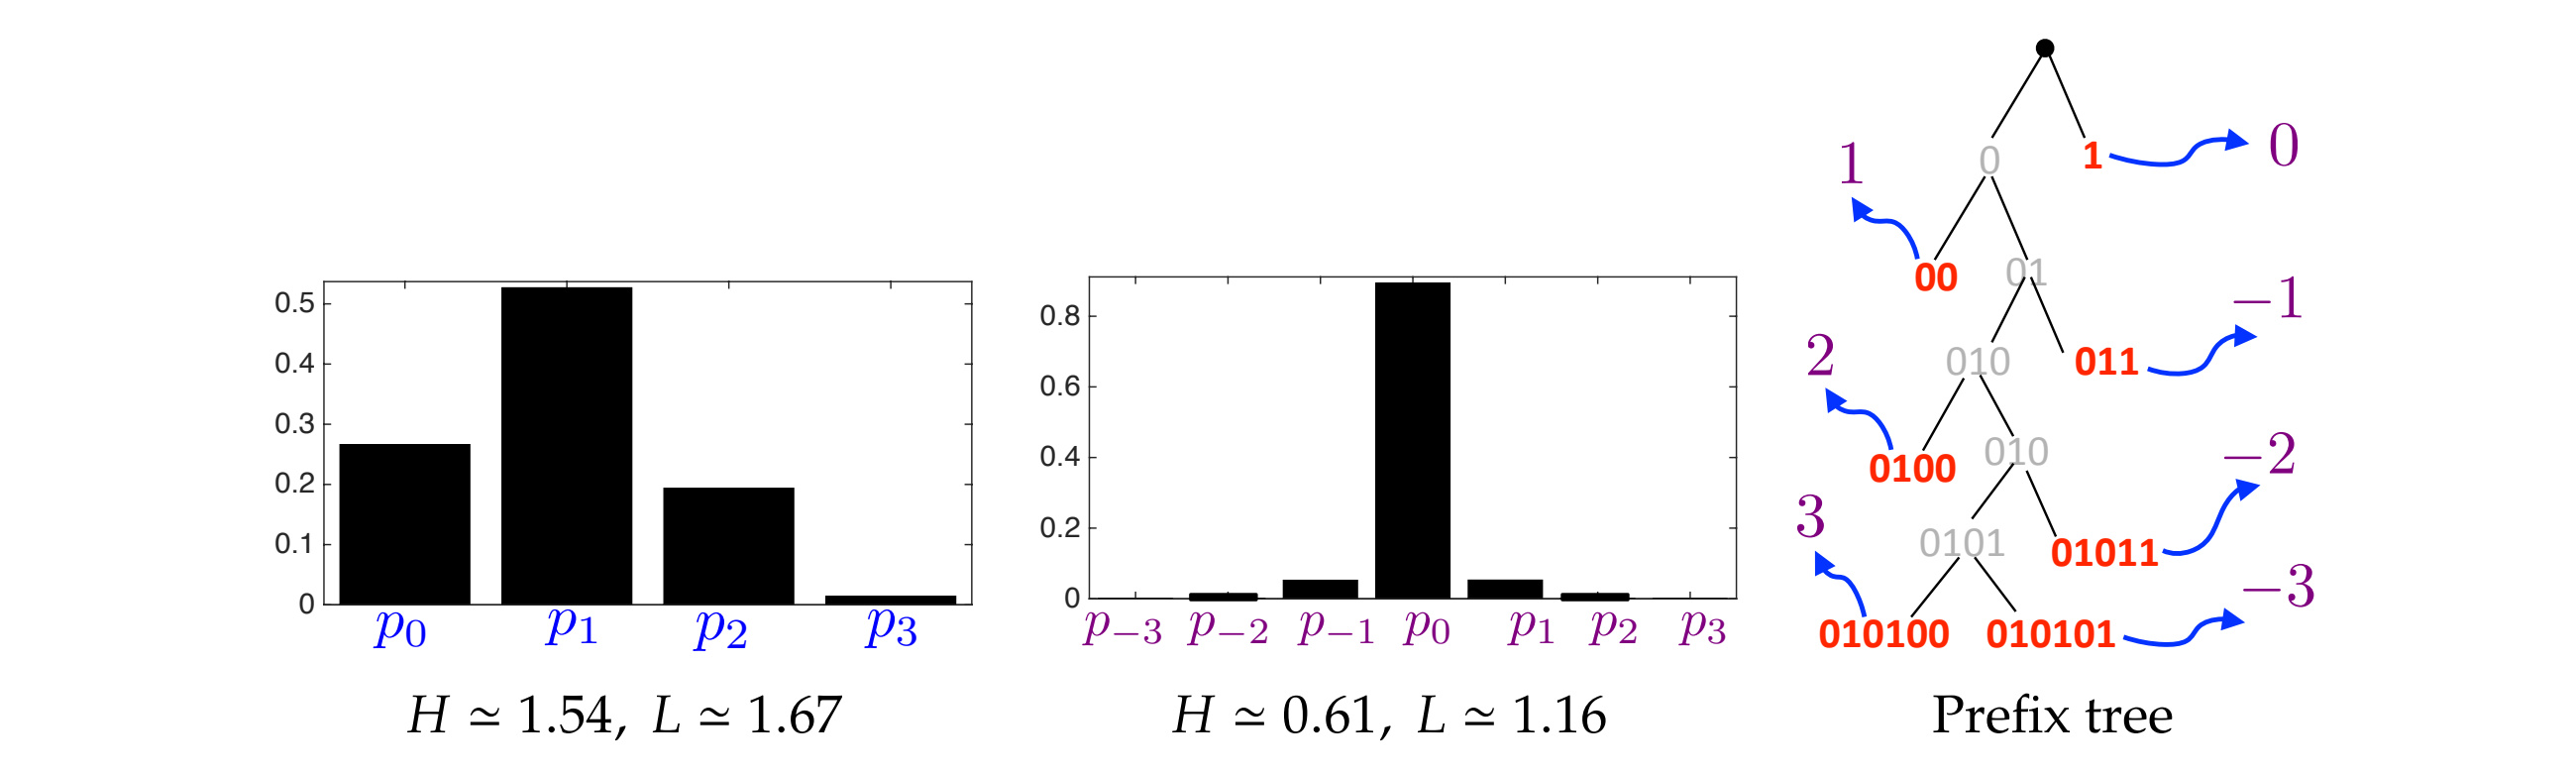
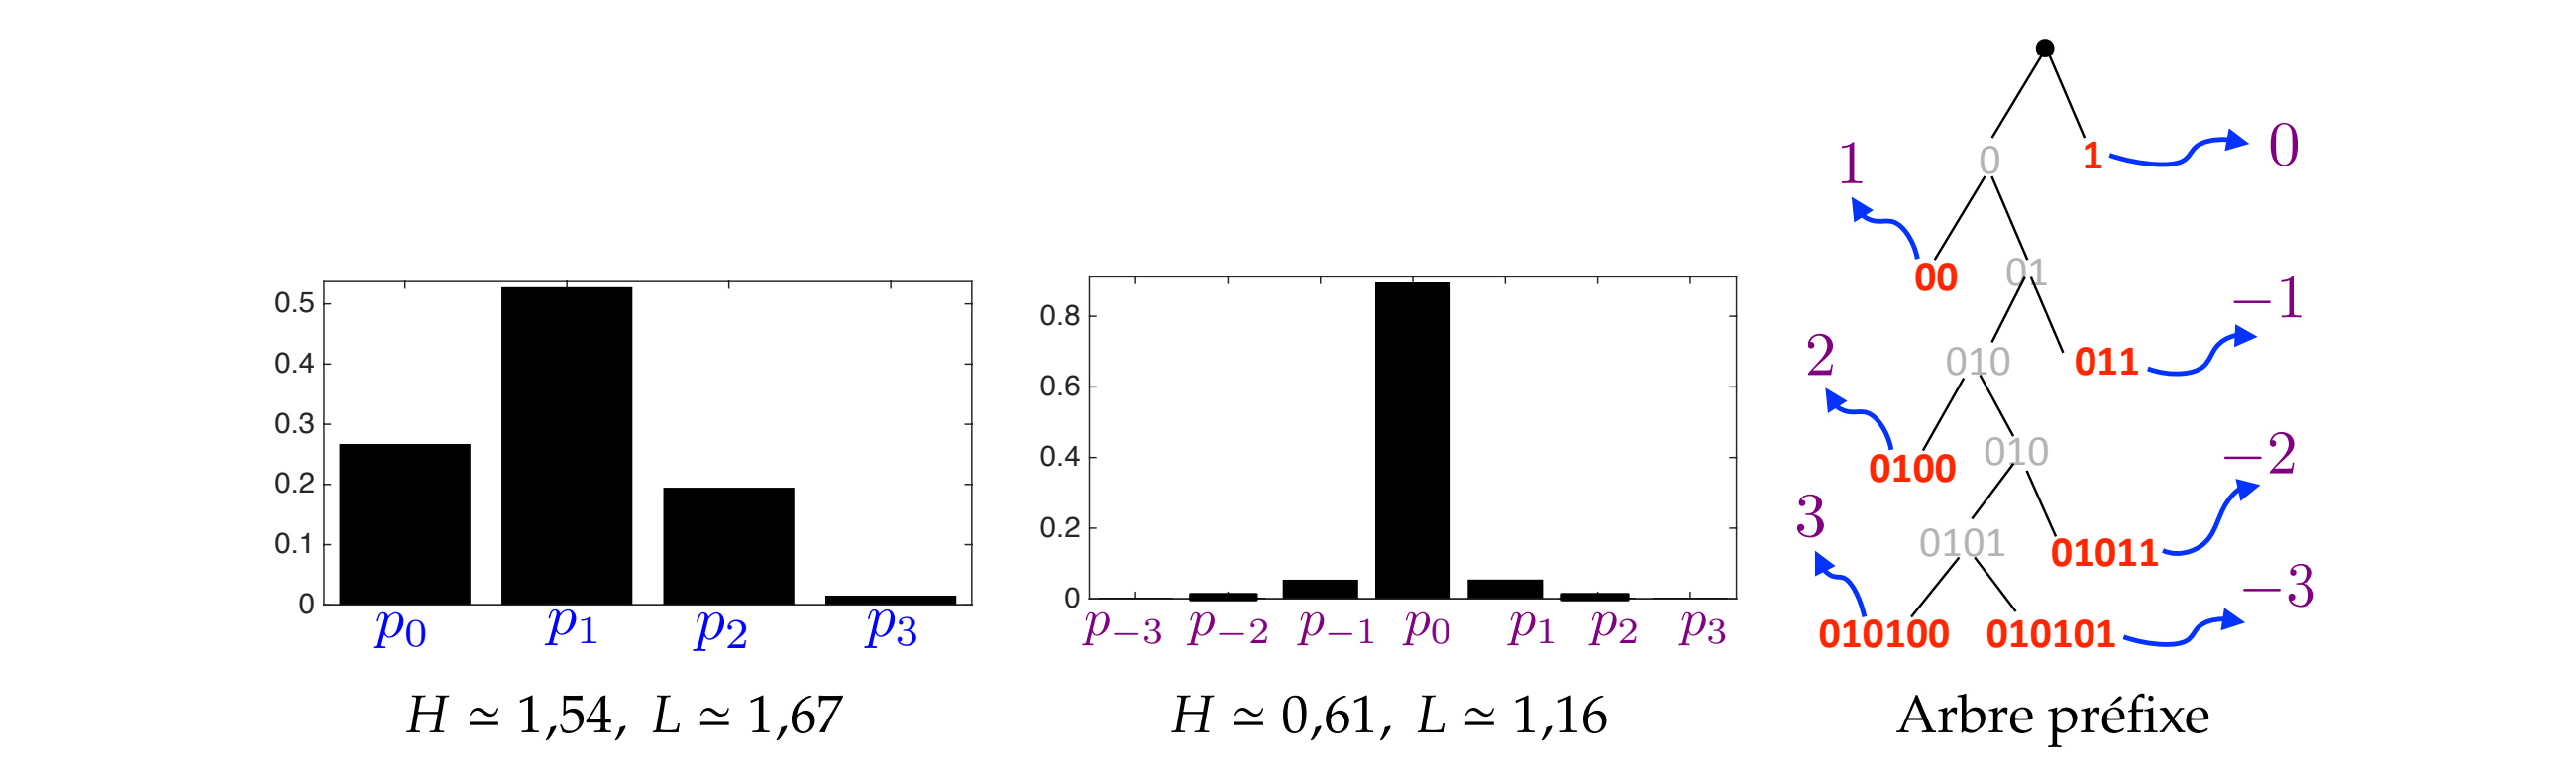
Pixel and difference histograms over the entire image, with a prefix-code tree for the differences.
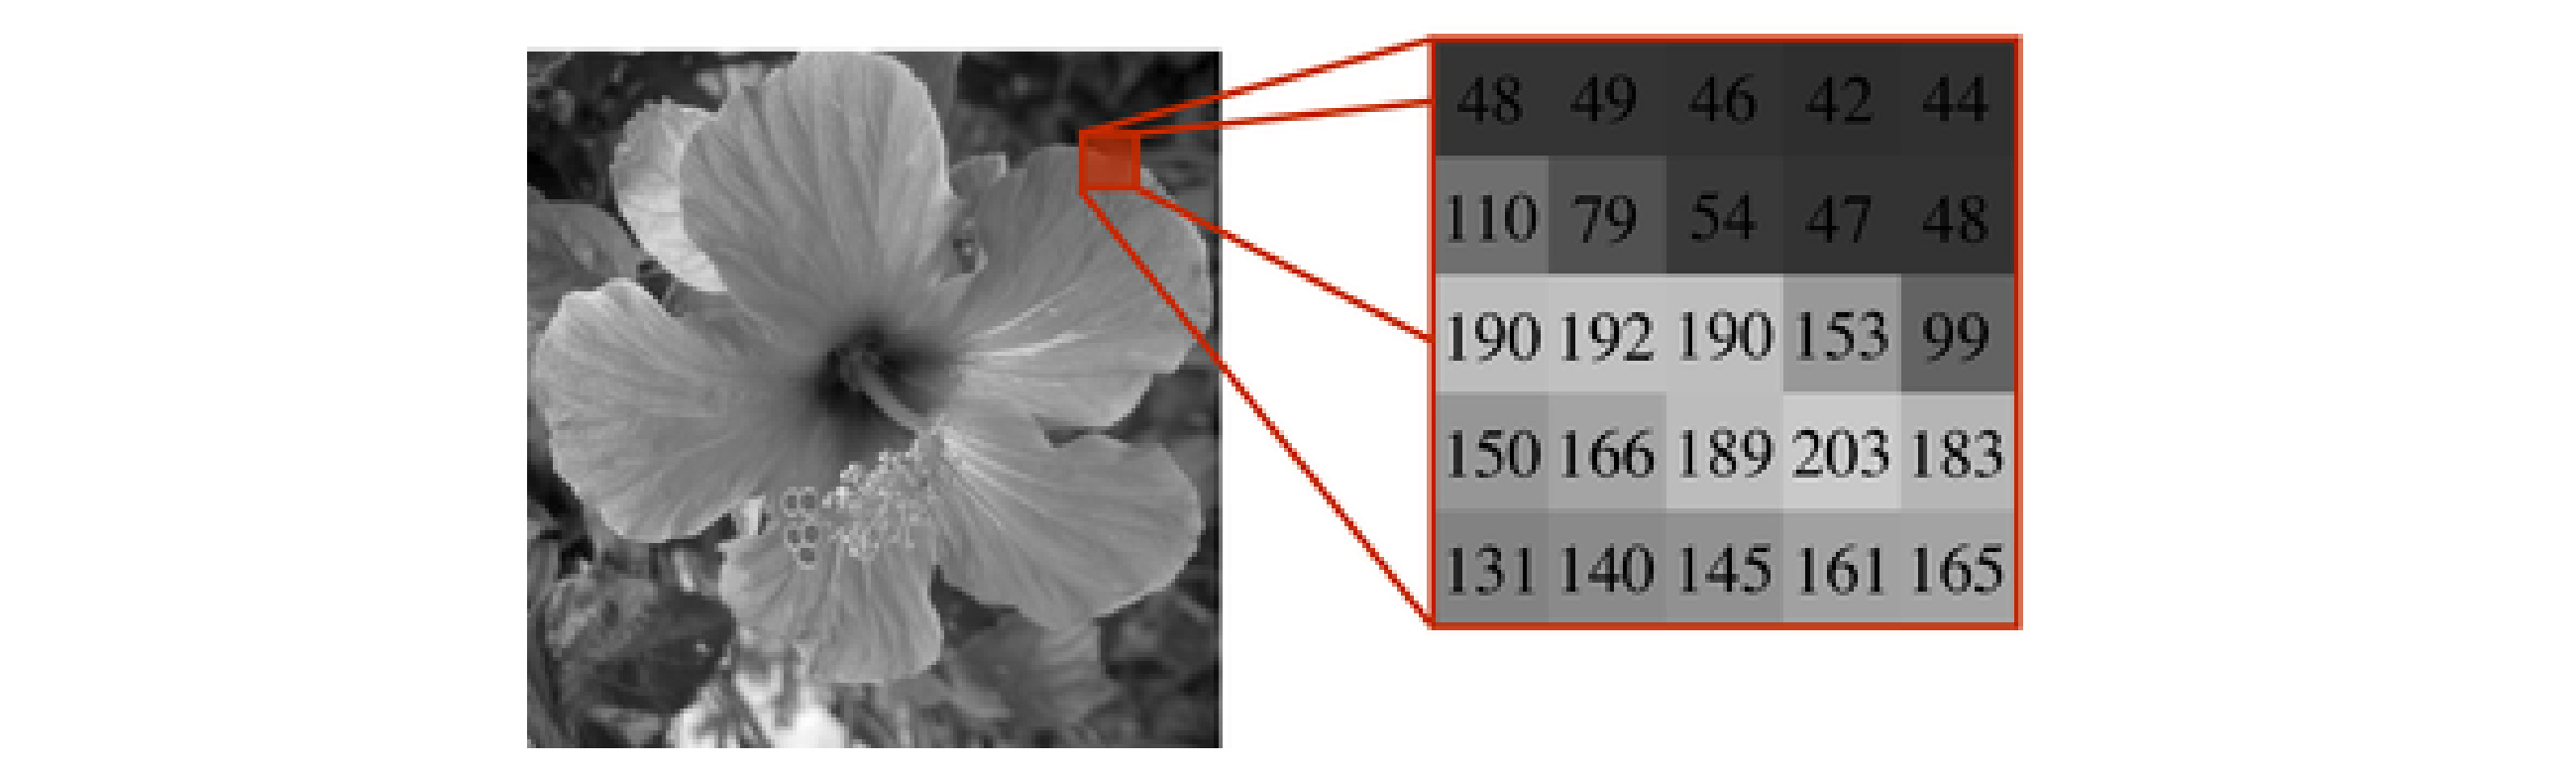
Pixels and grayscale values
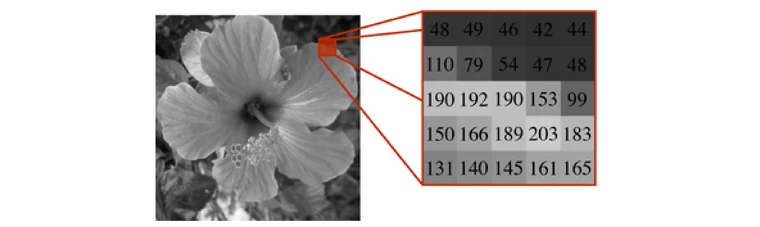
An image and a magnified \(5\times5\) patch of pixel values.
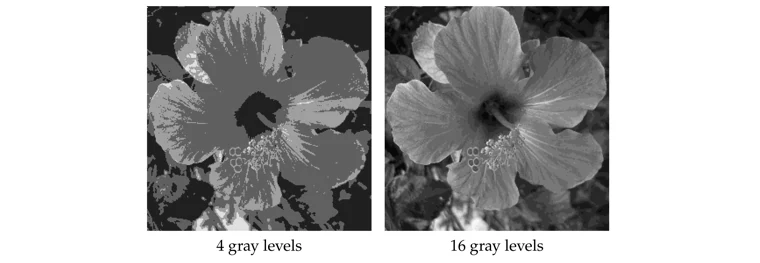
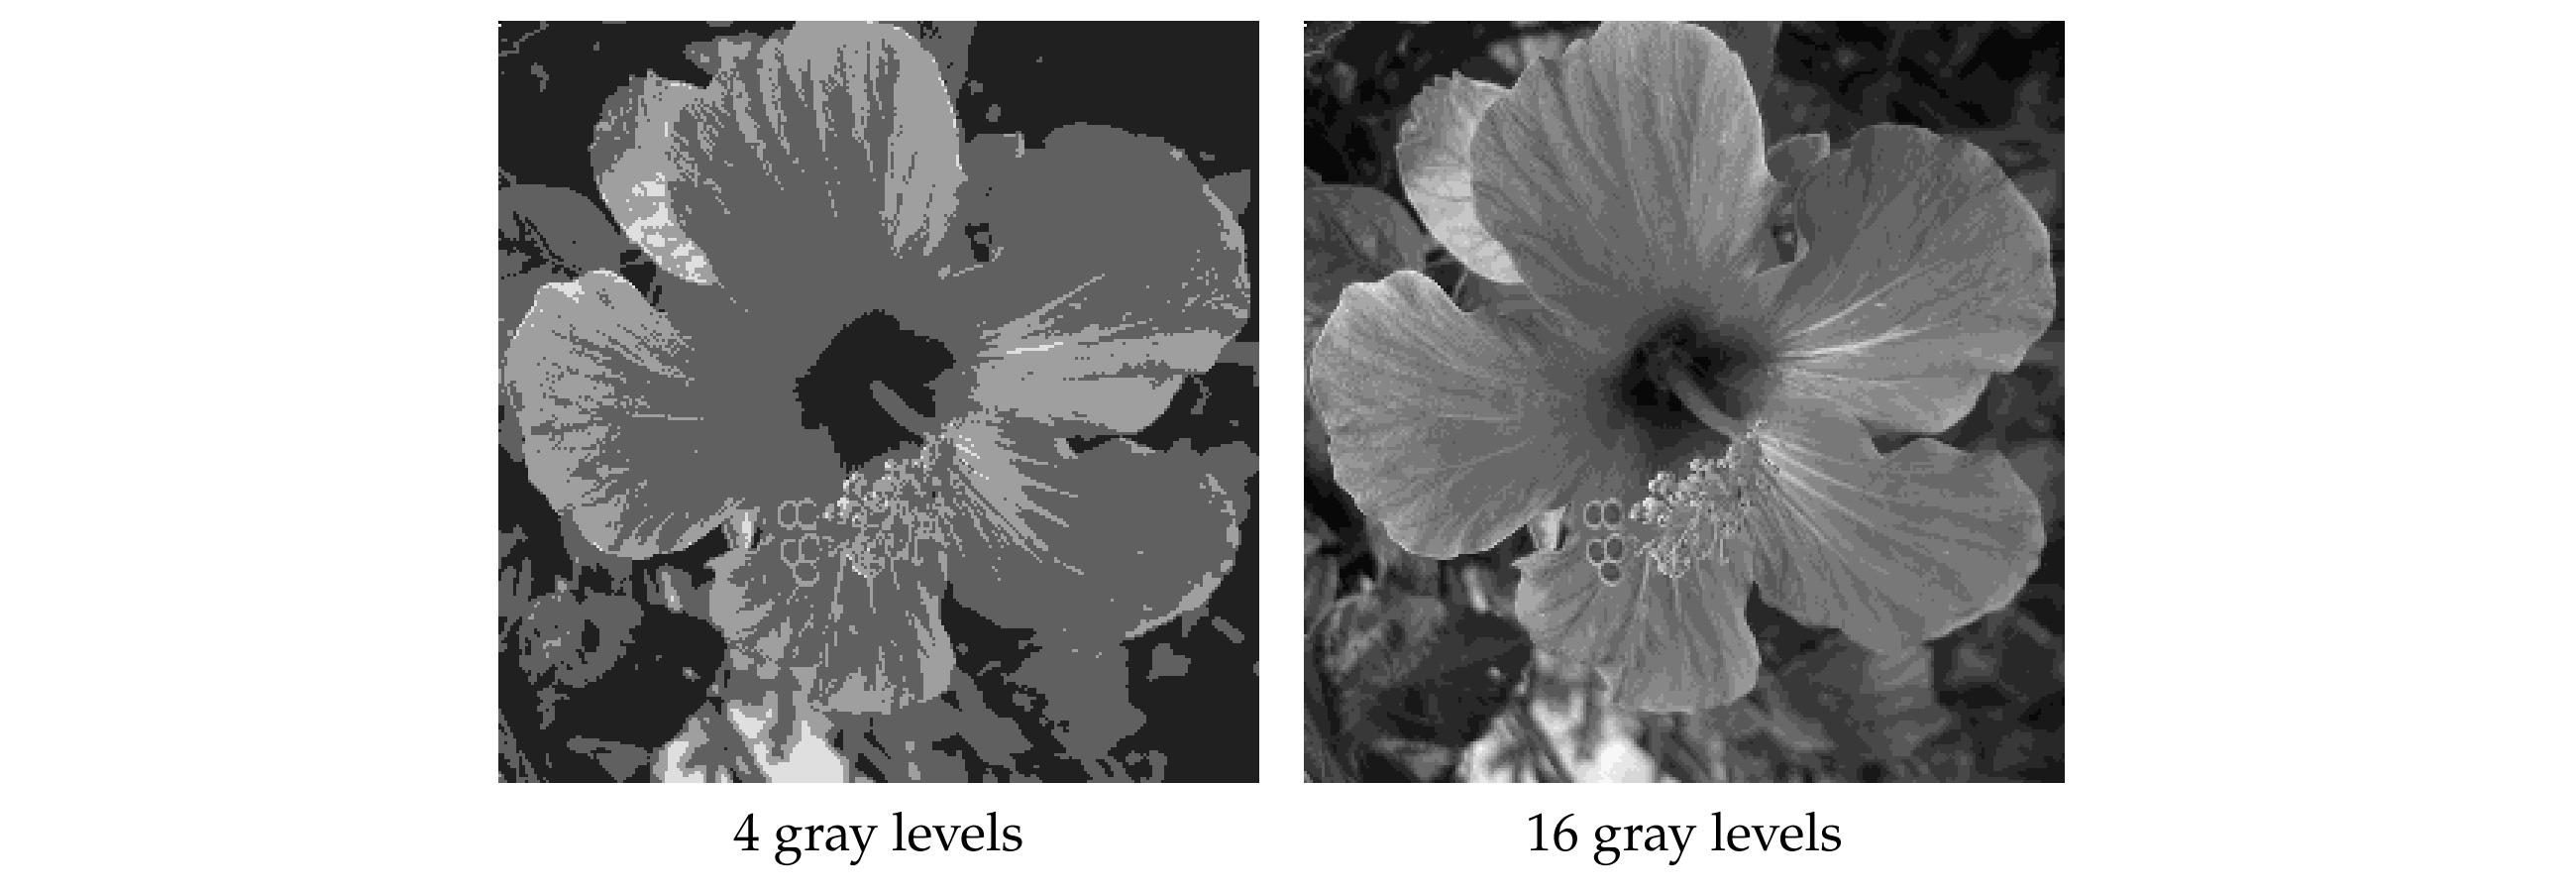
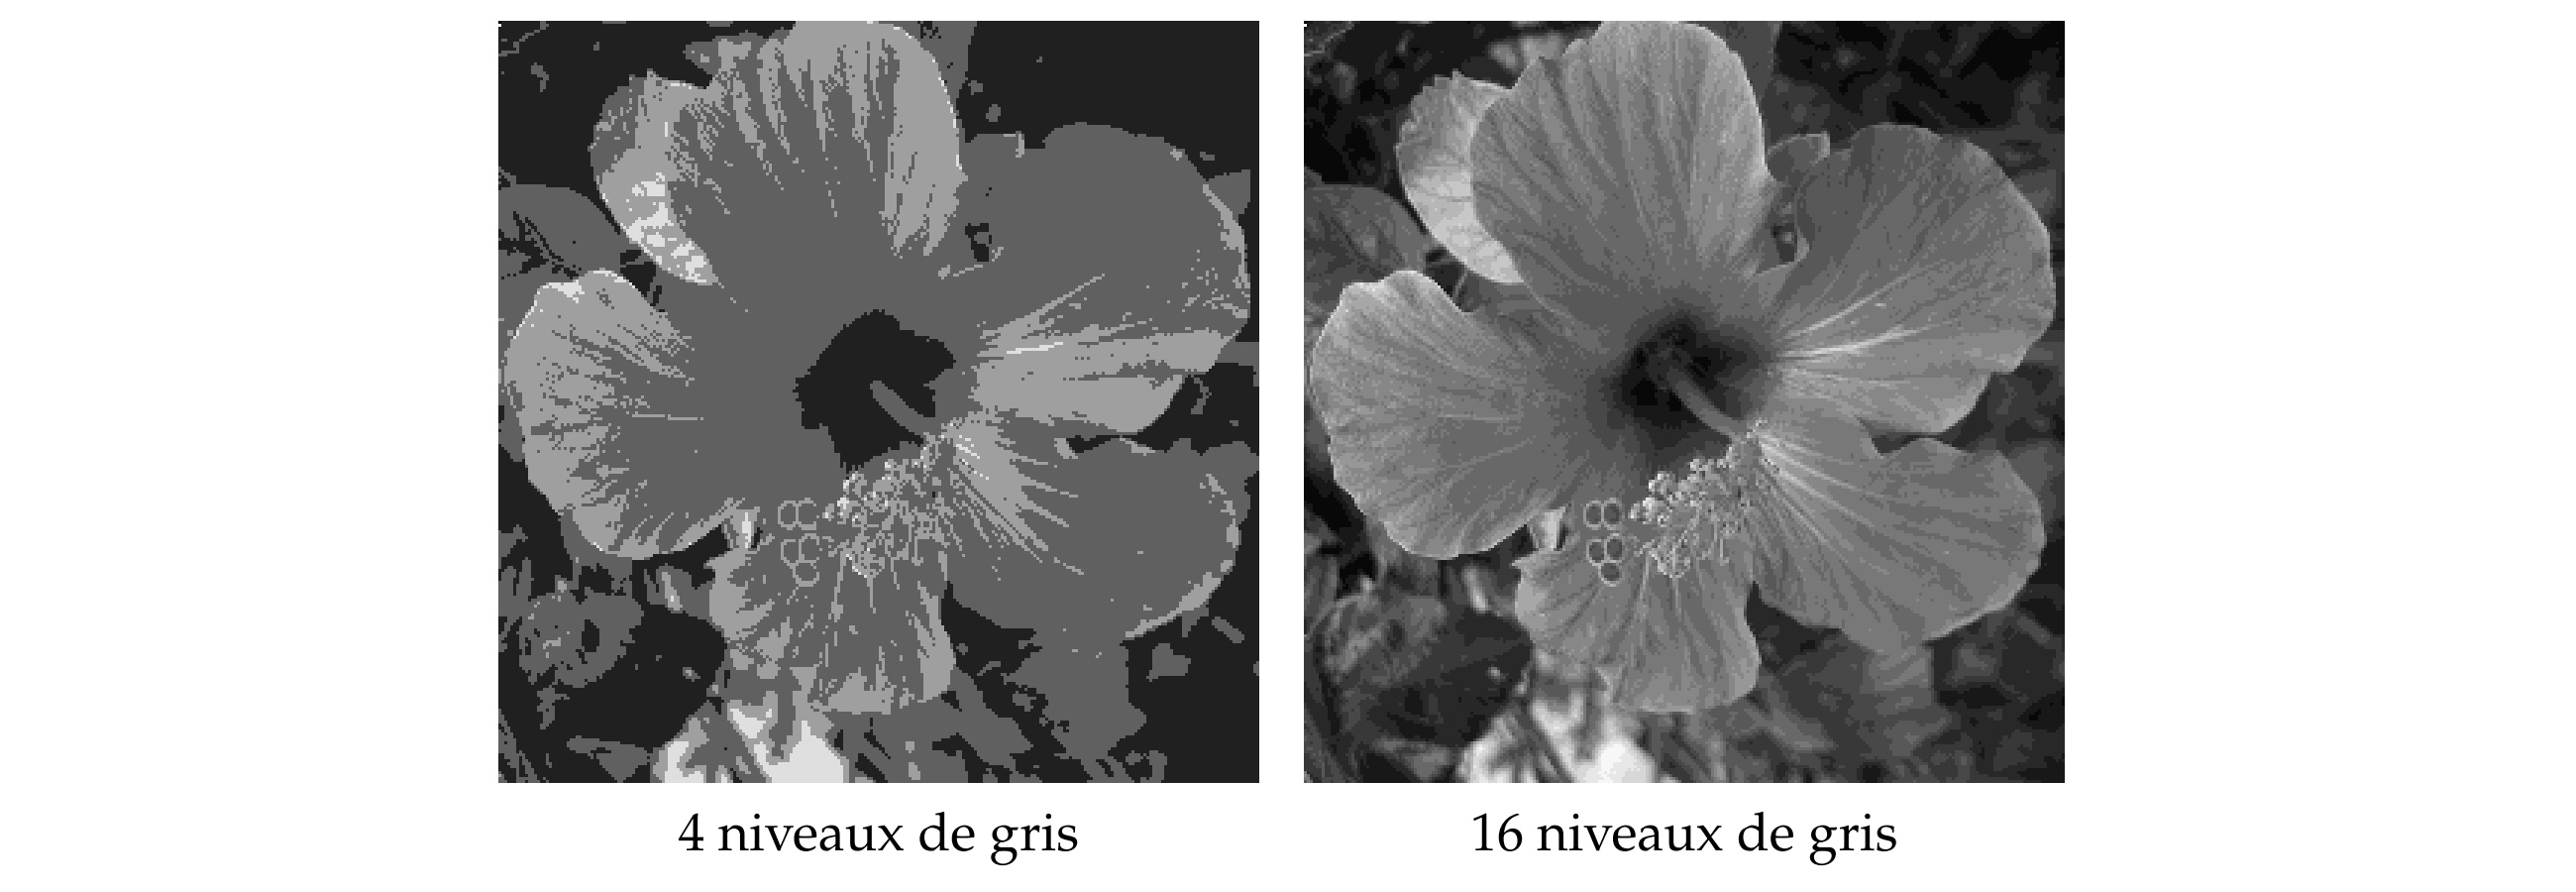
Quantizing grayscale values
Quantization with two different numbers of levels.
A pixel neighborhood
A \(3\times3\) neighborhood used for local averaging and median filtering.
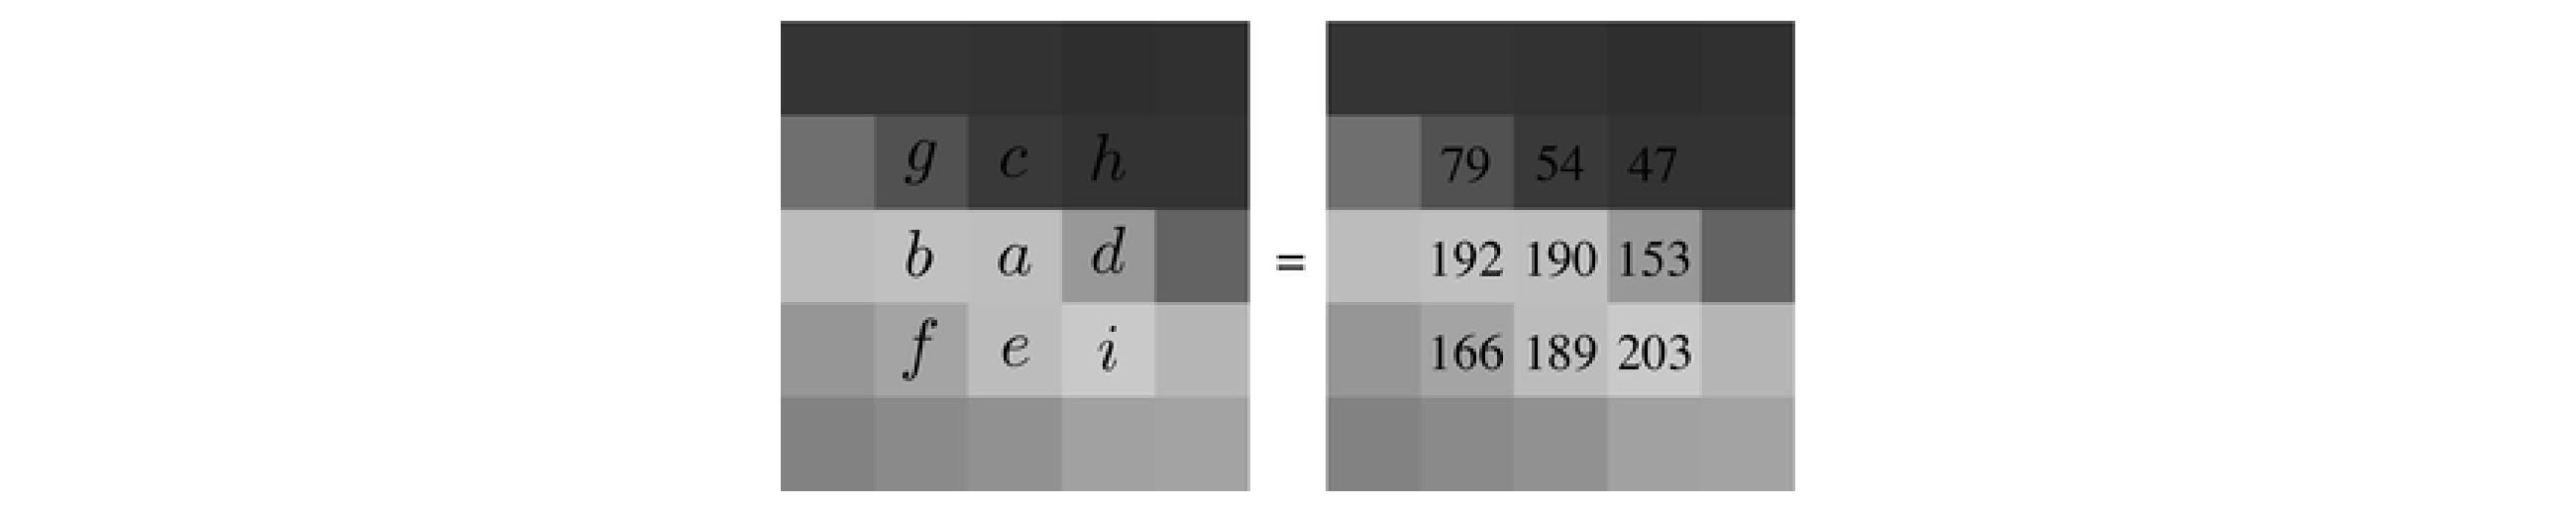
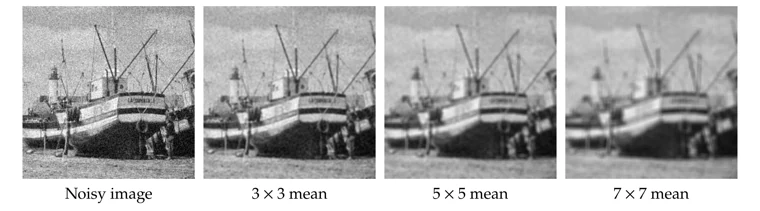
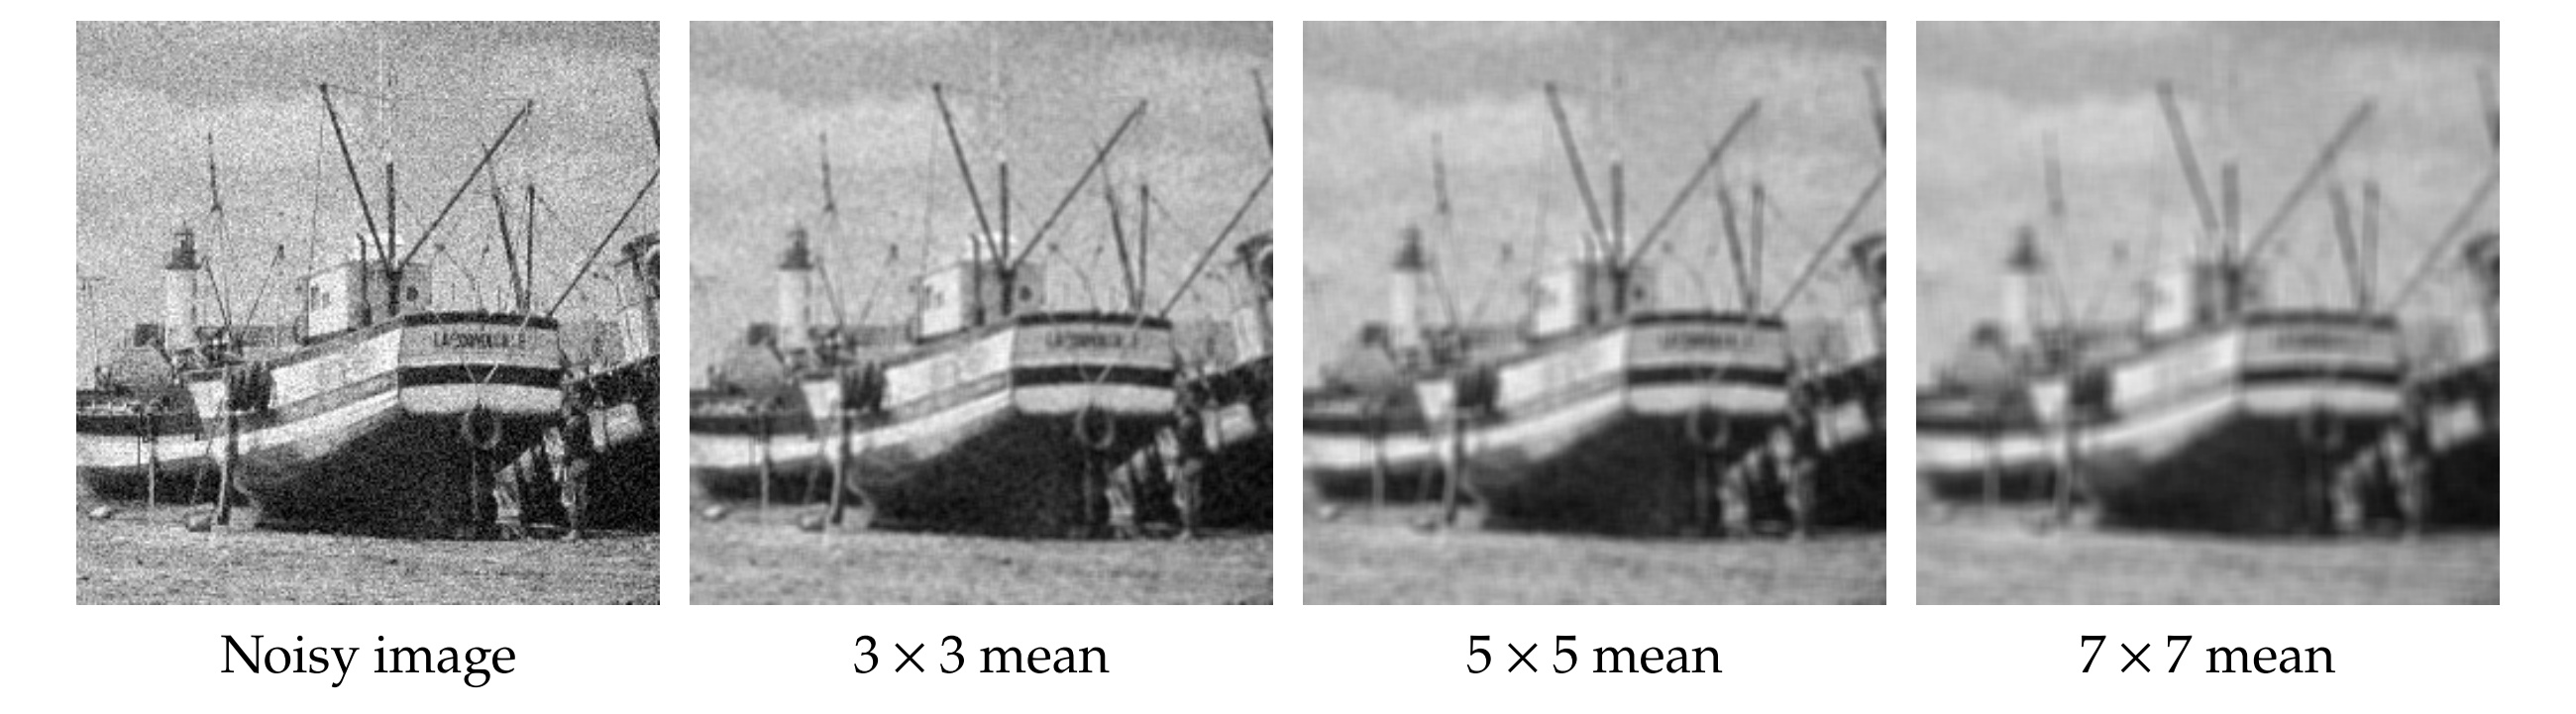
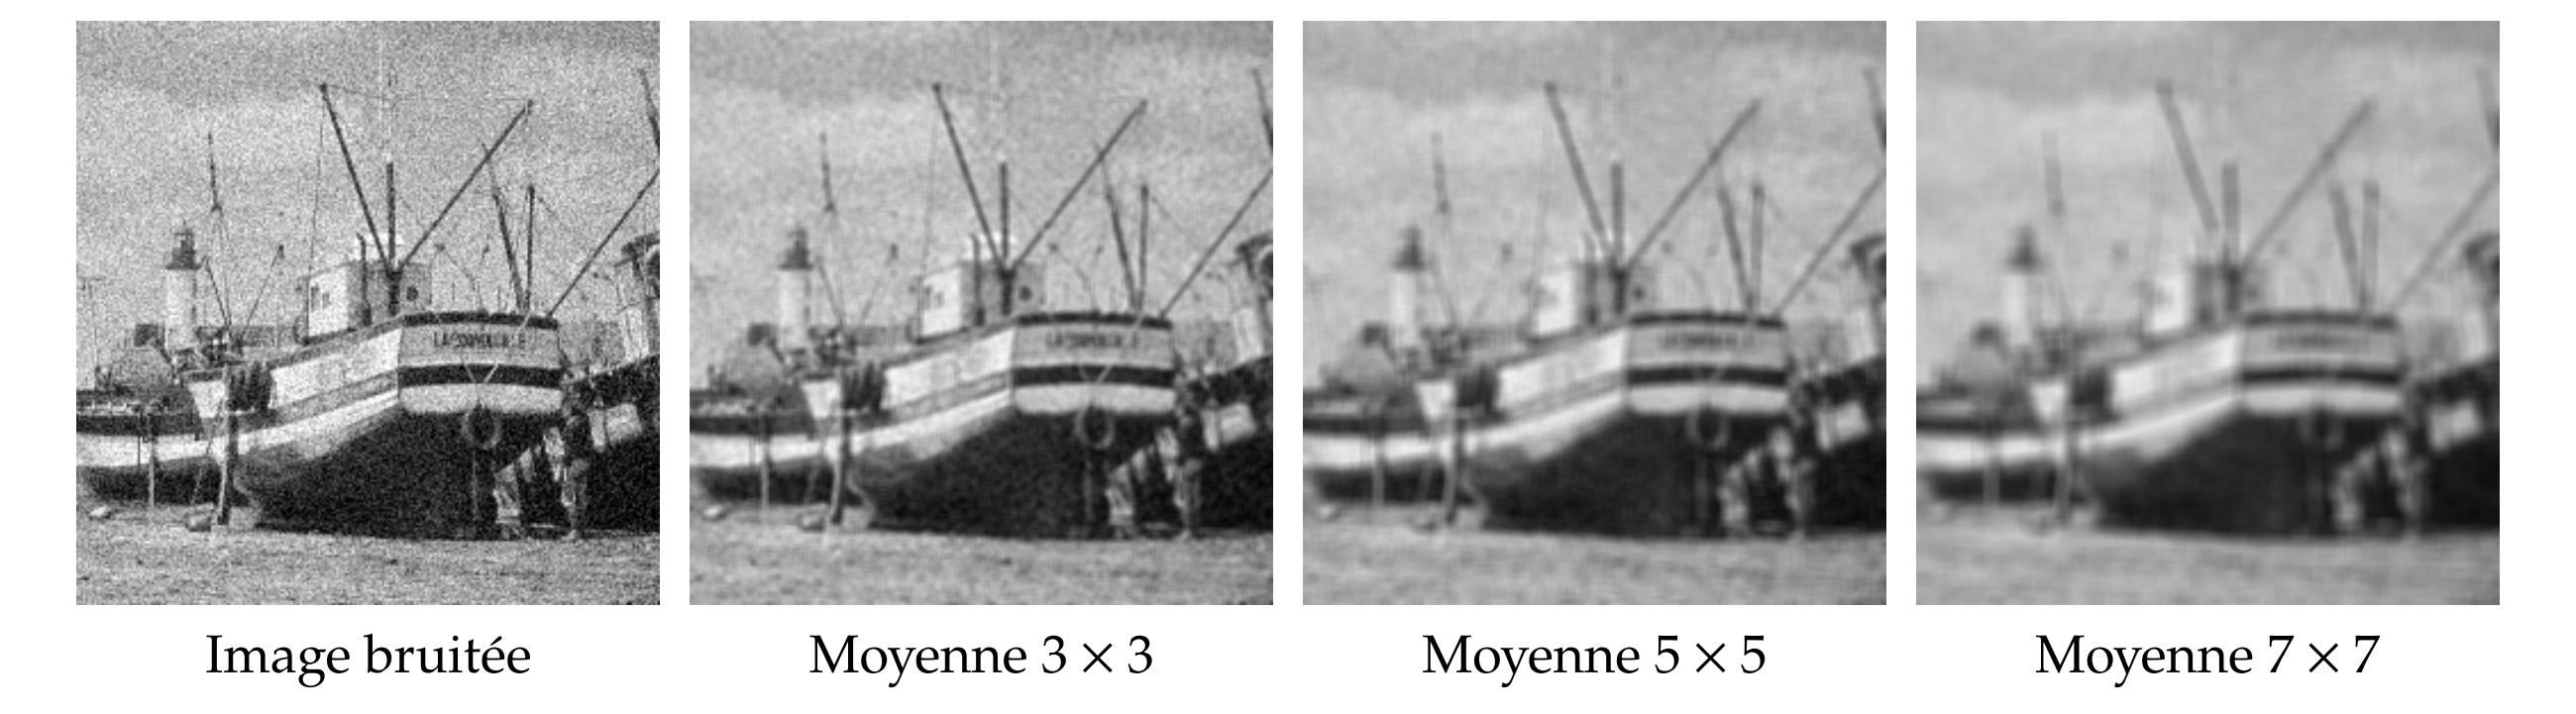
Local averaging
Local averaging reduces noise but blurs edges as the window grows.
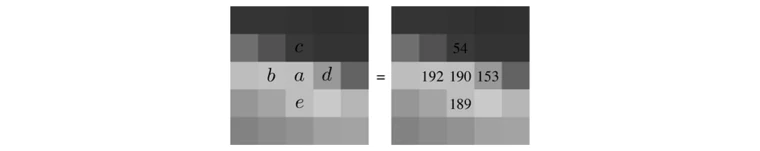
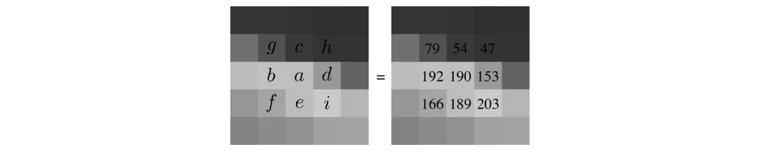
Neighbors for image derivatives
The central pixel \(a\) and its left, upper, right and lower neighbors \(b,c,d,e\).
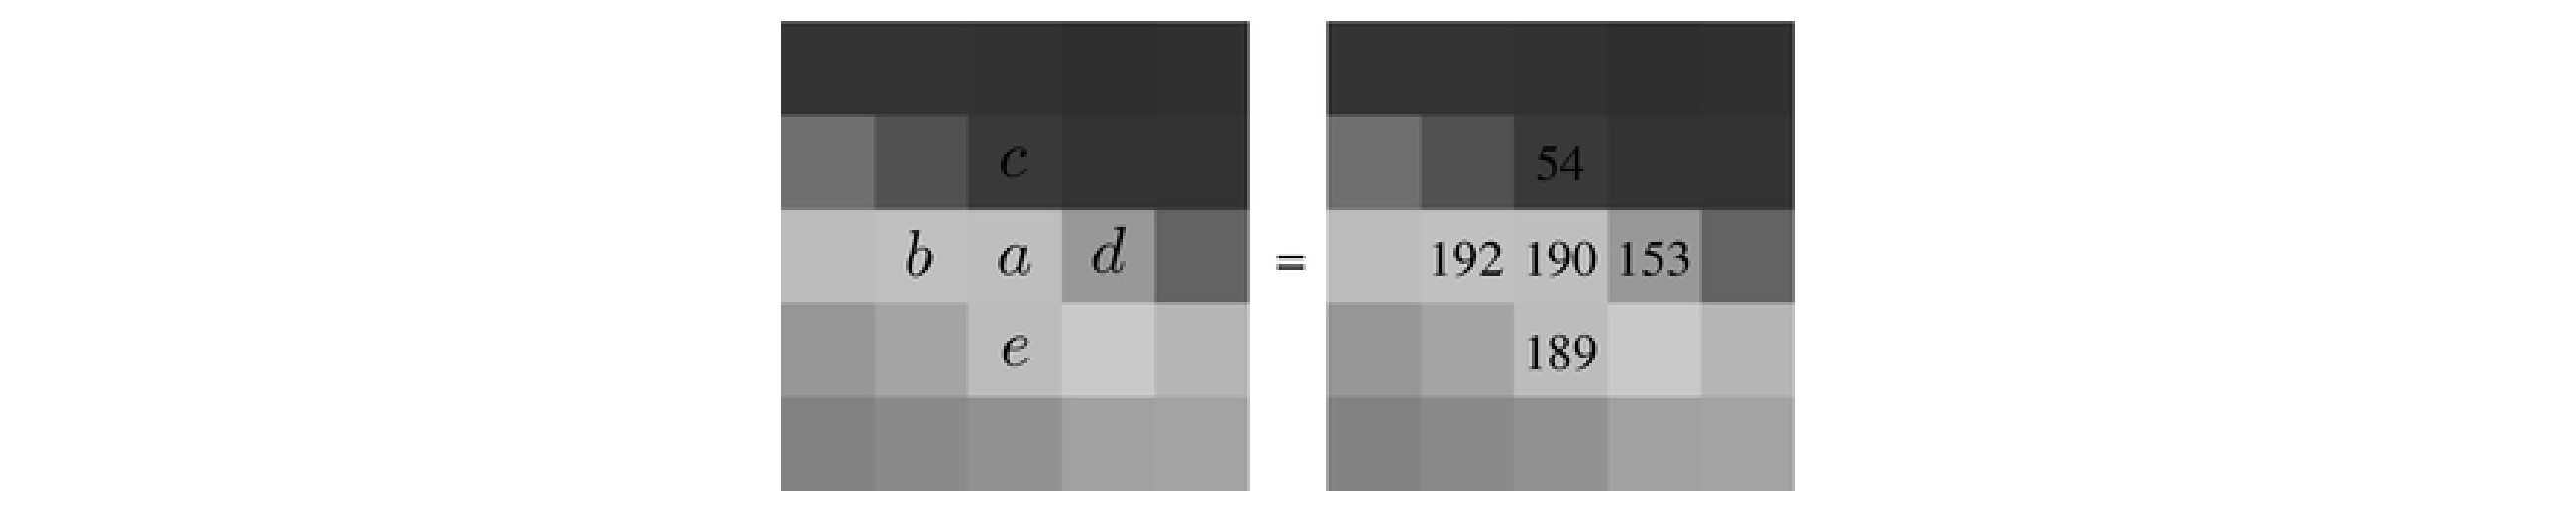
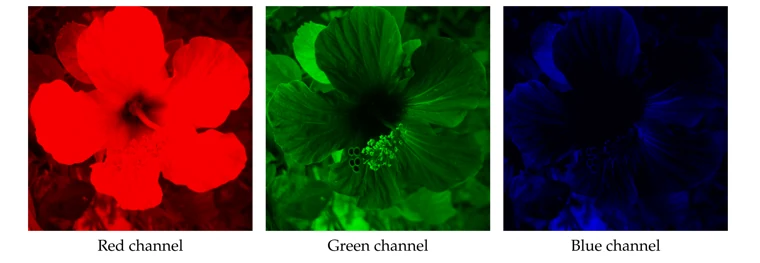
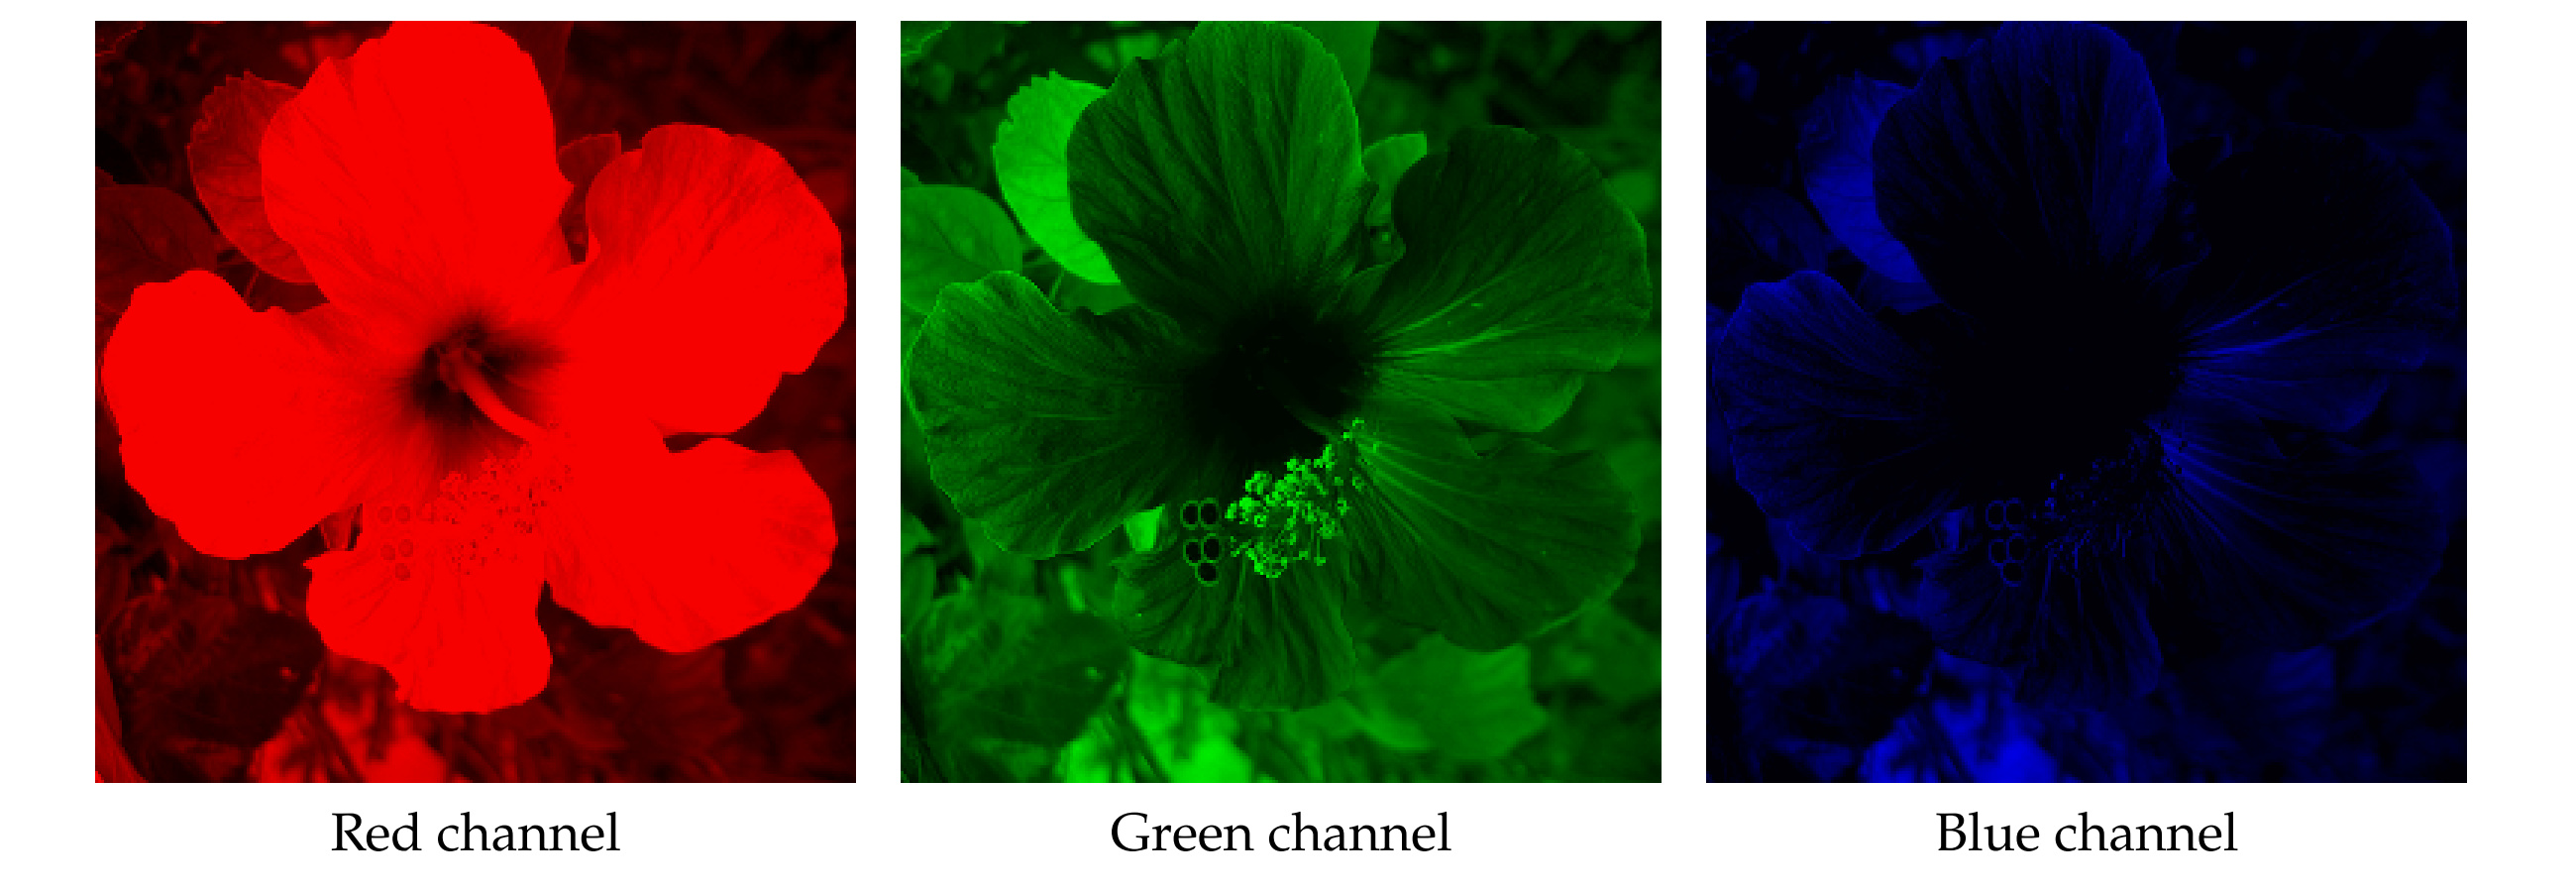
Red, green, and blue channels
The three RGB channels, displayed in their corresponding colors.
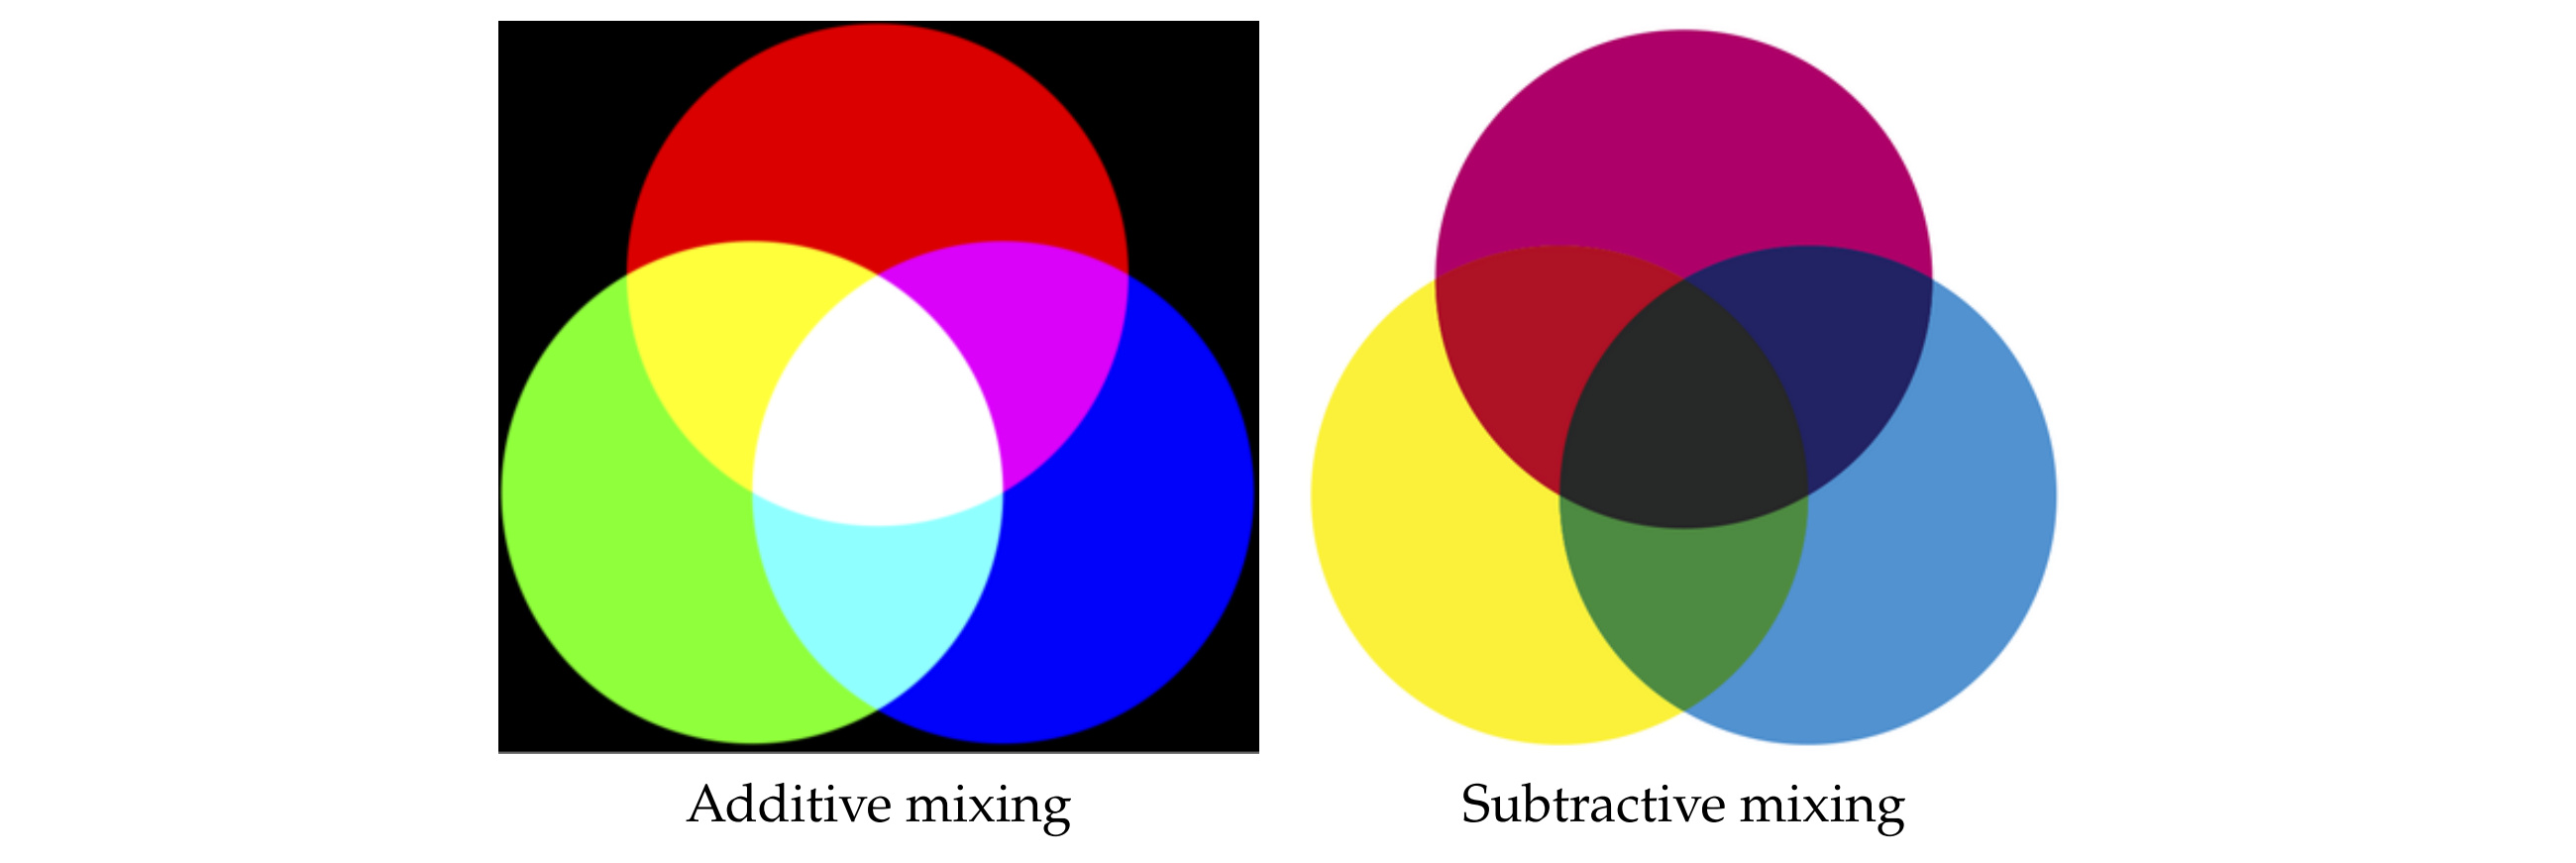
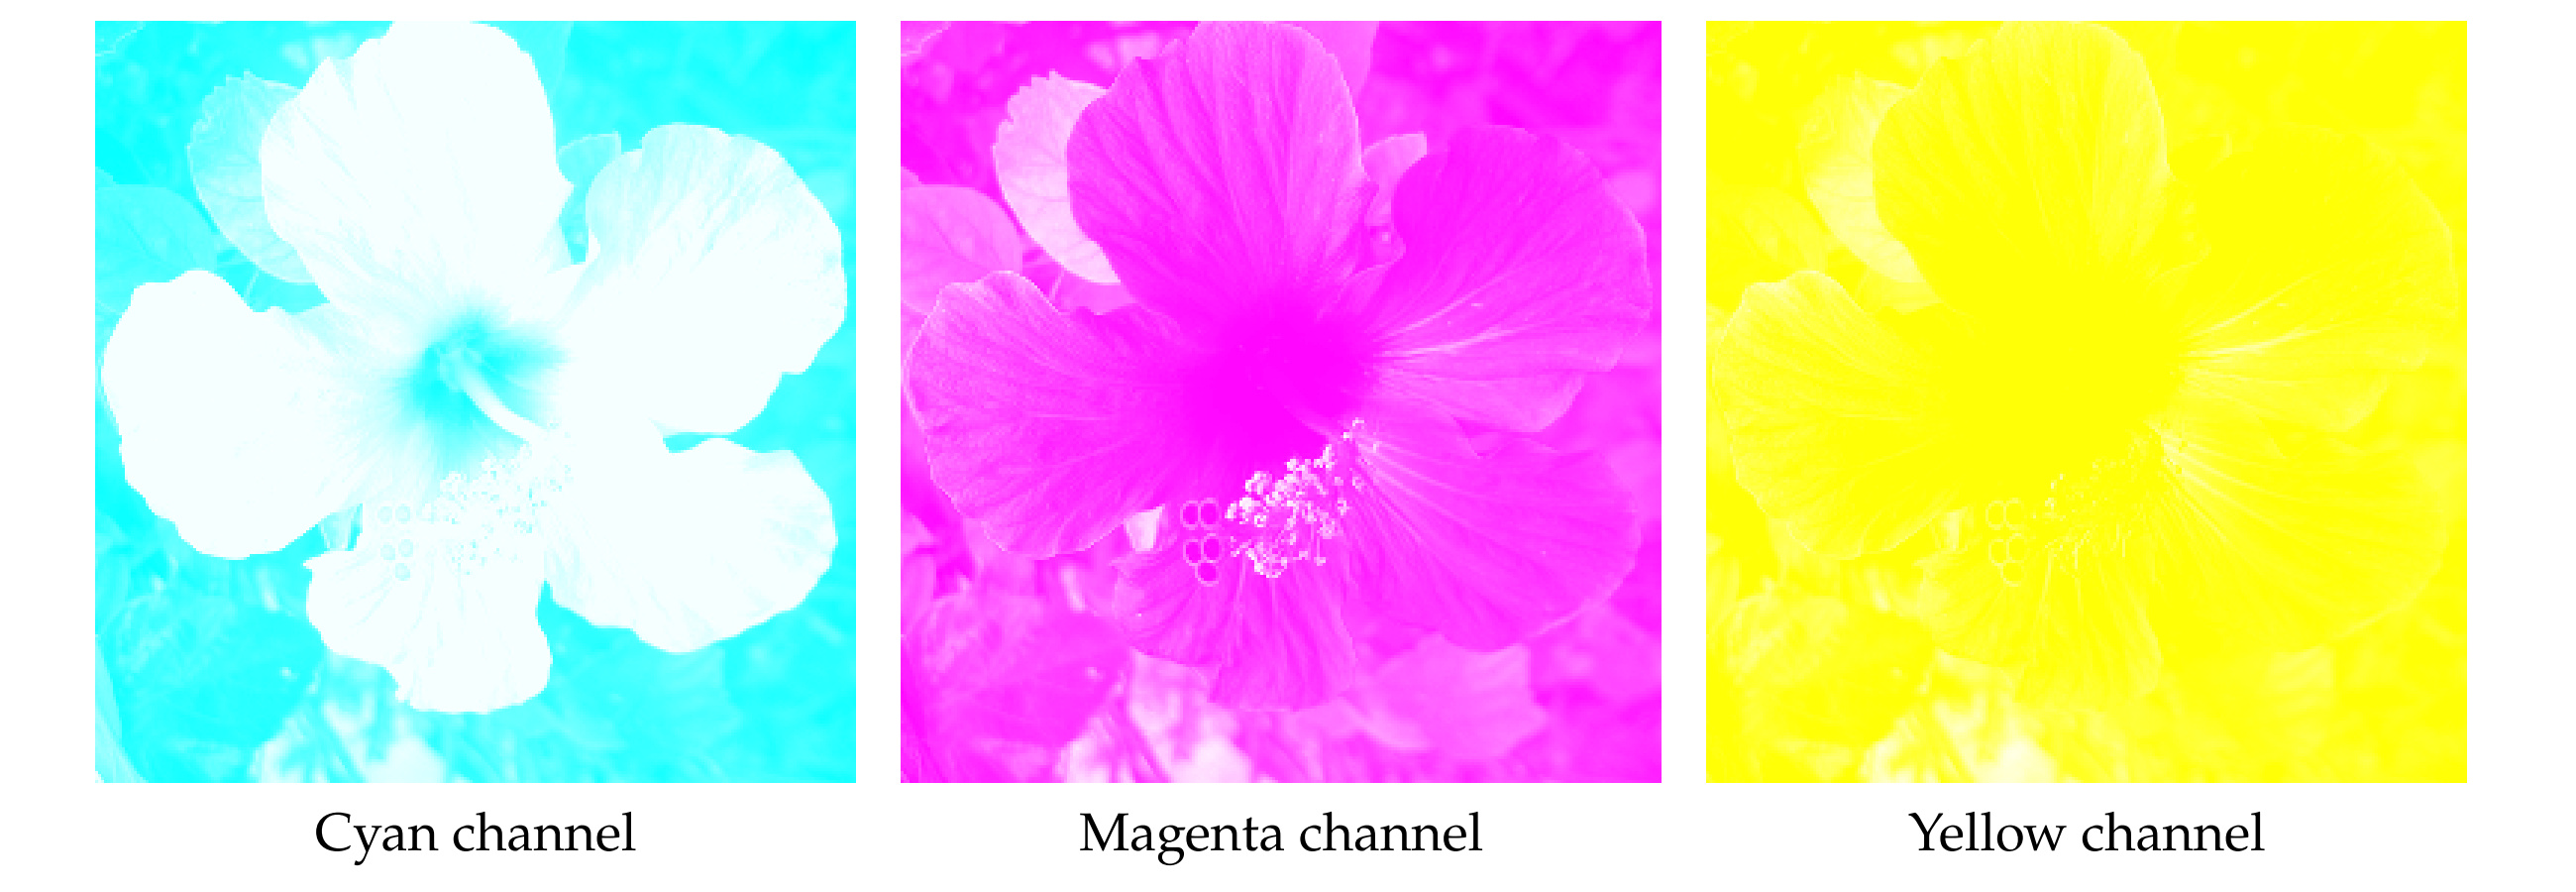
Cyan, magenta, and yellow channels
The complementary CMY channels, shown against white backgrounds.
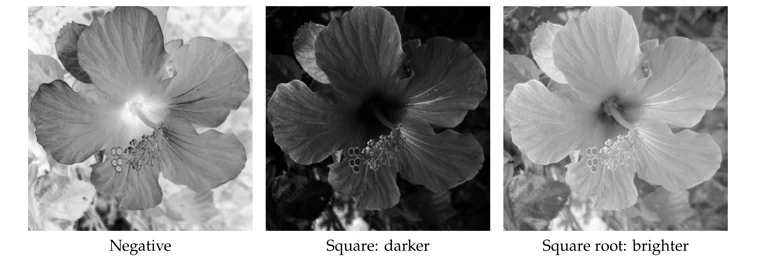
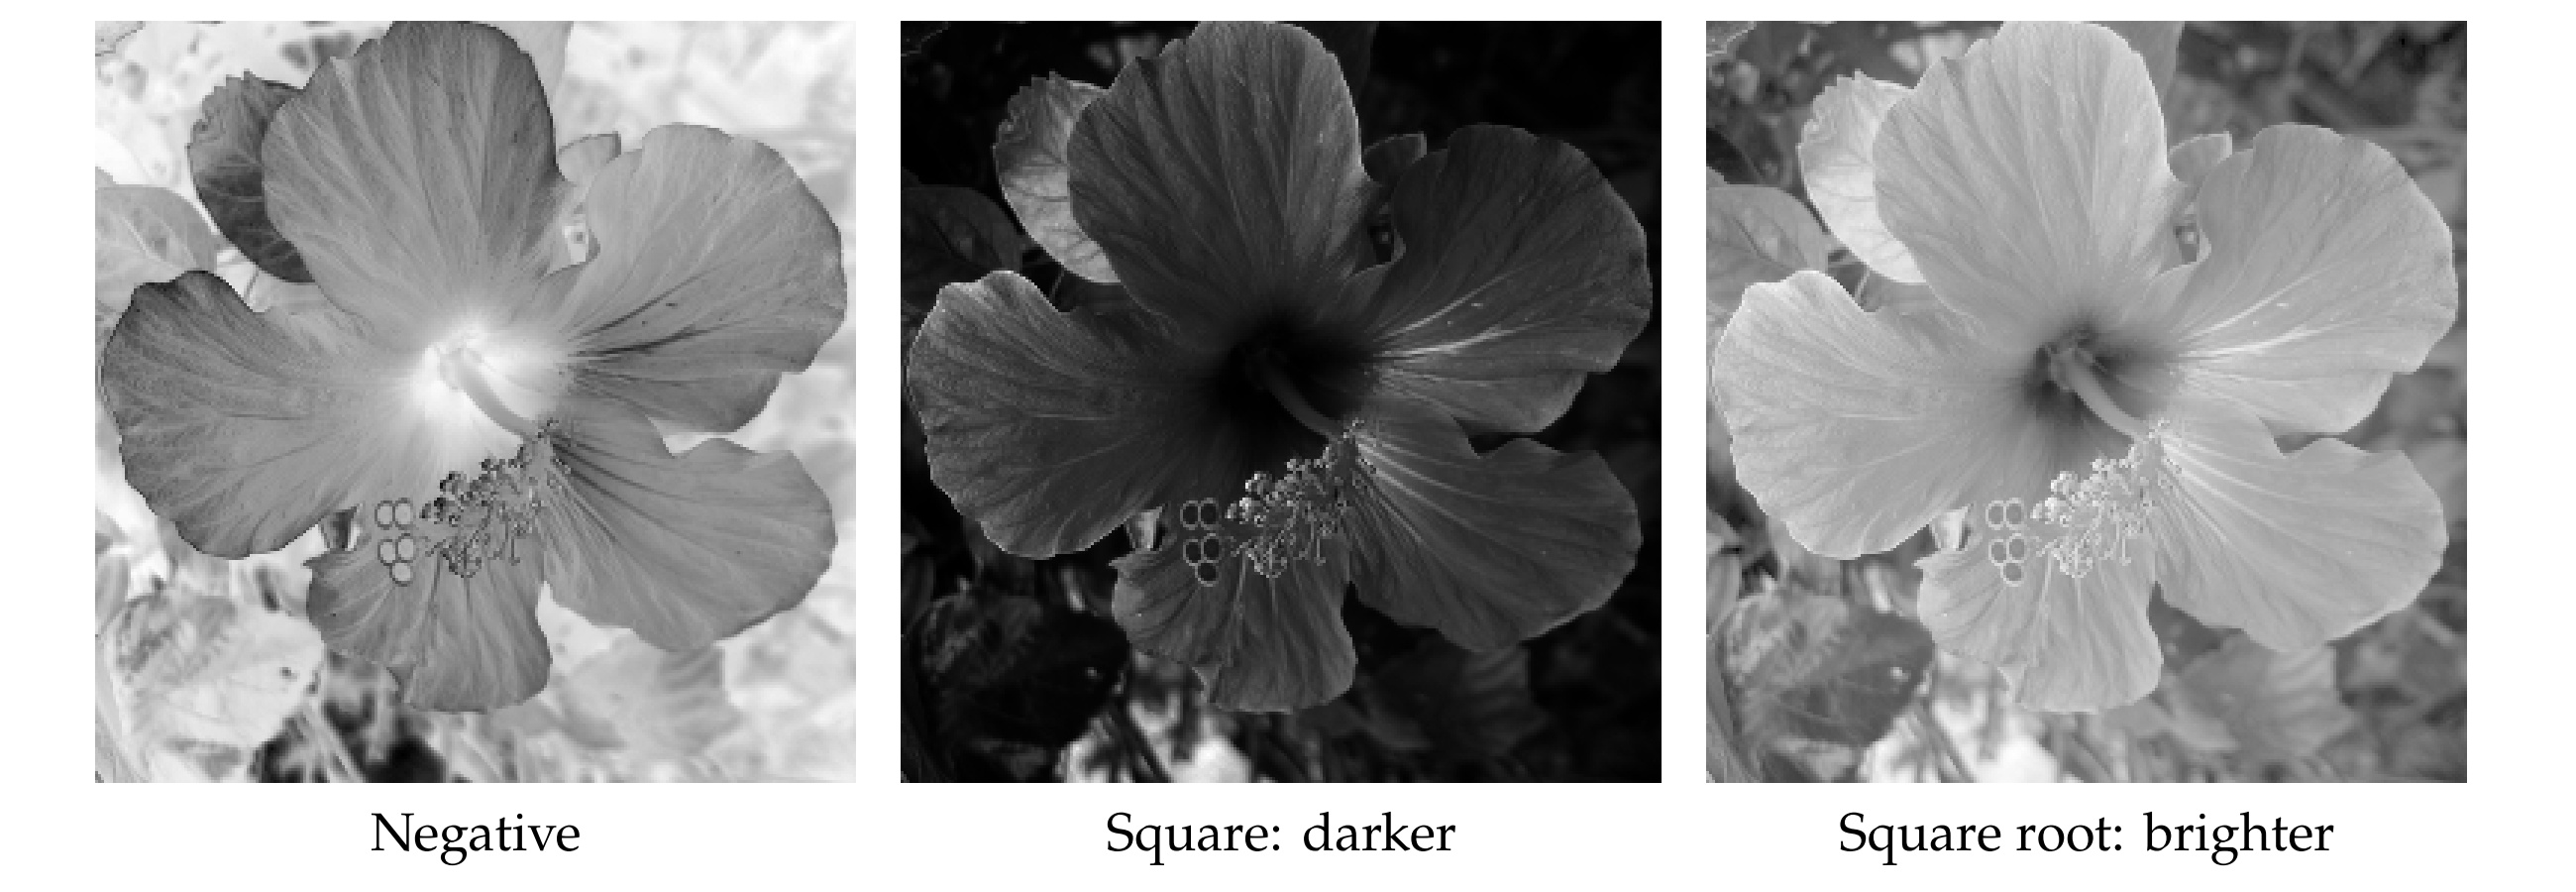
Transforming grayscale intensity
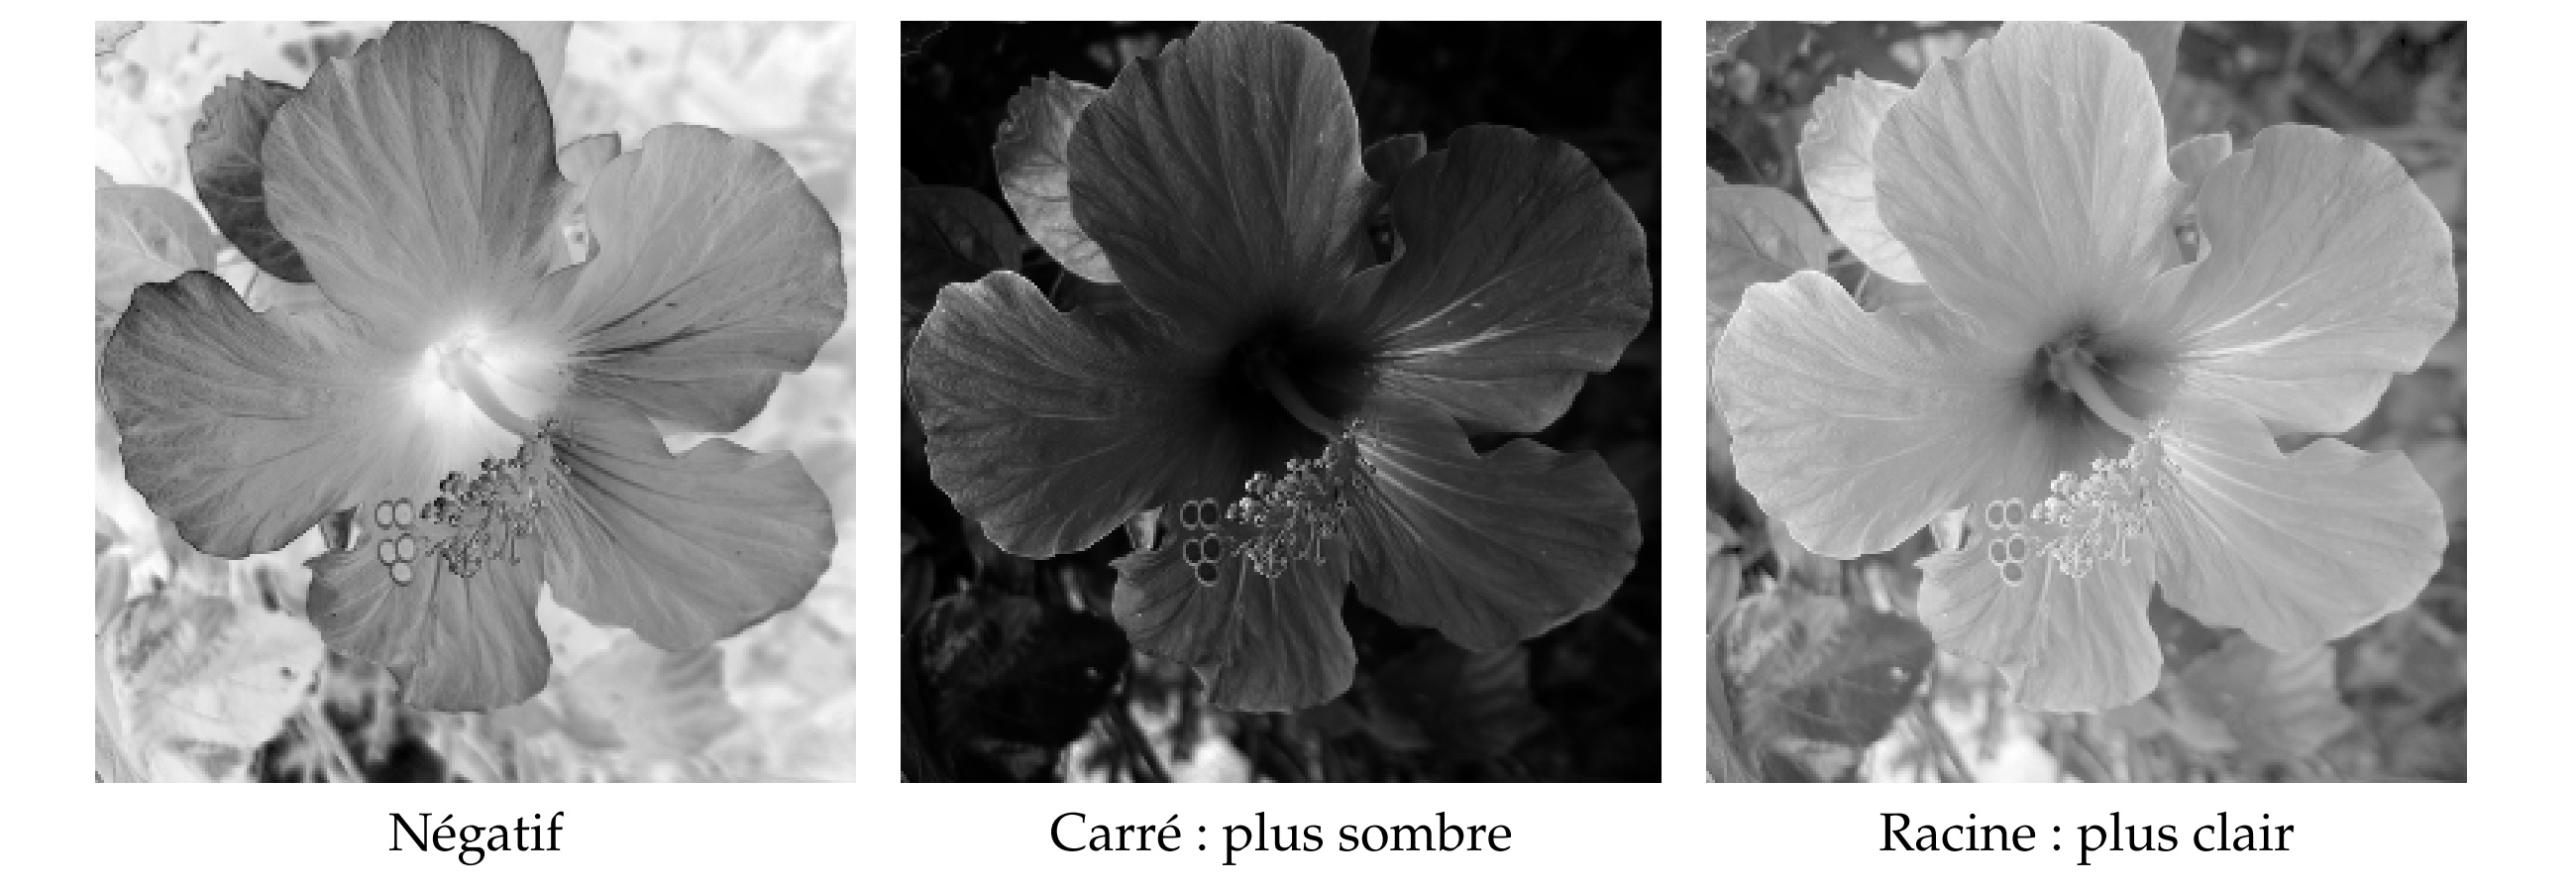
Three pointwise transformations of grayscale intensity.
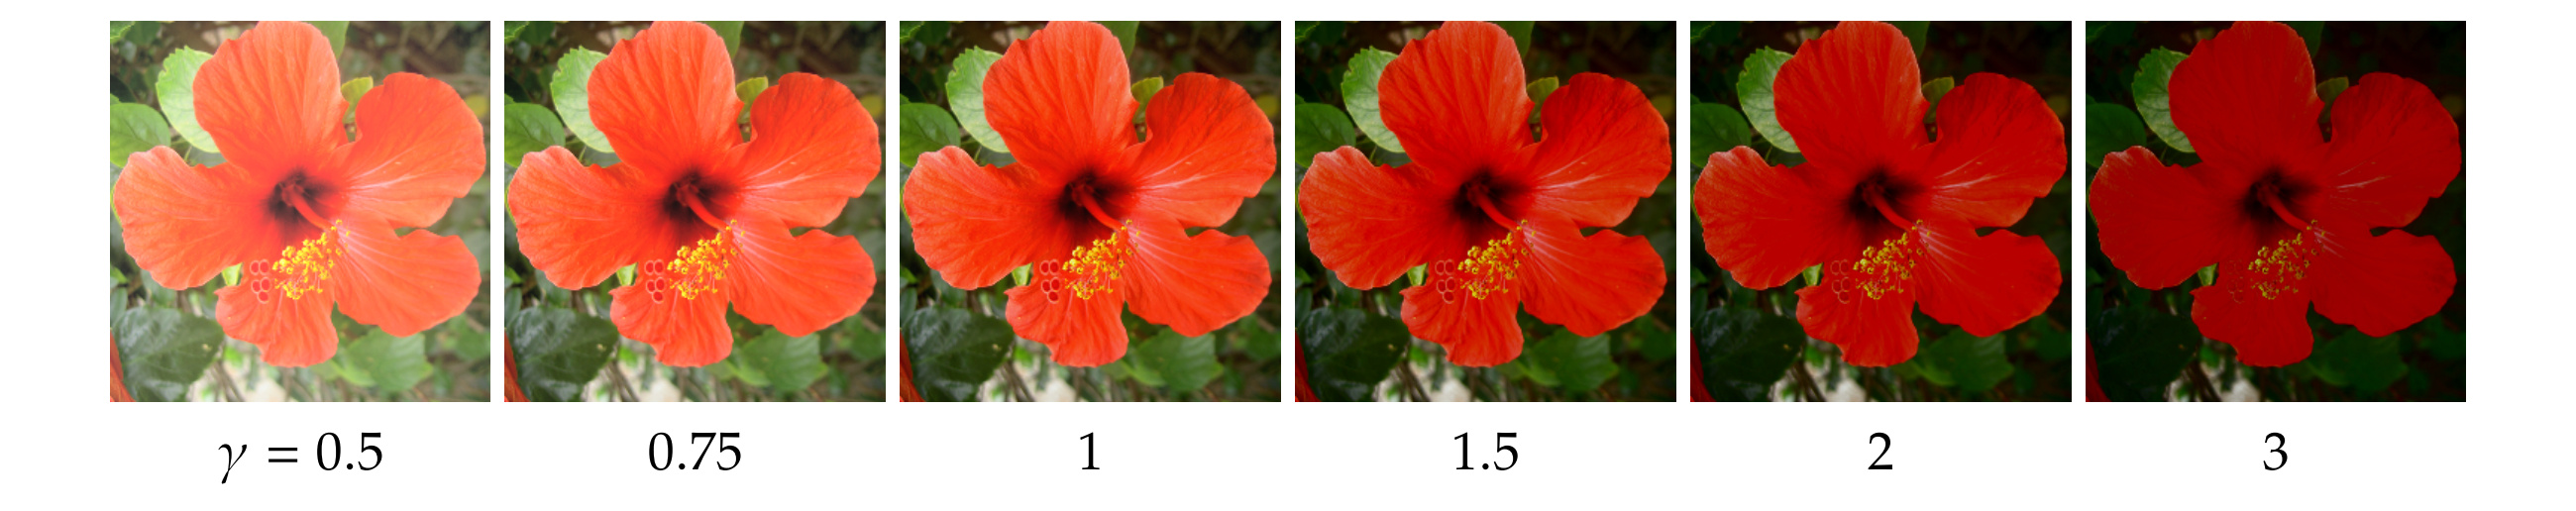
Changing color contrast
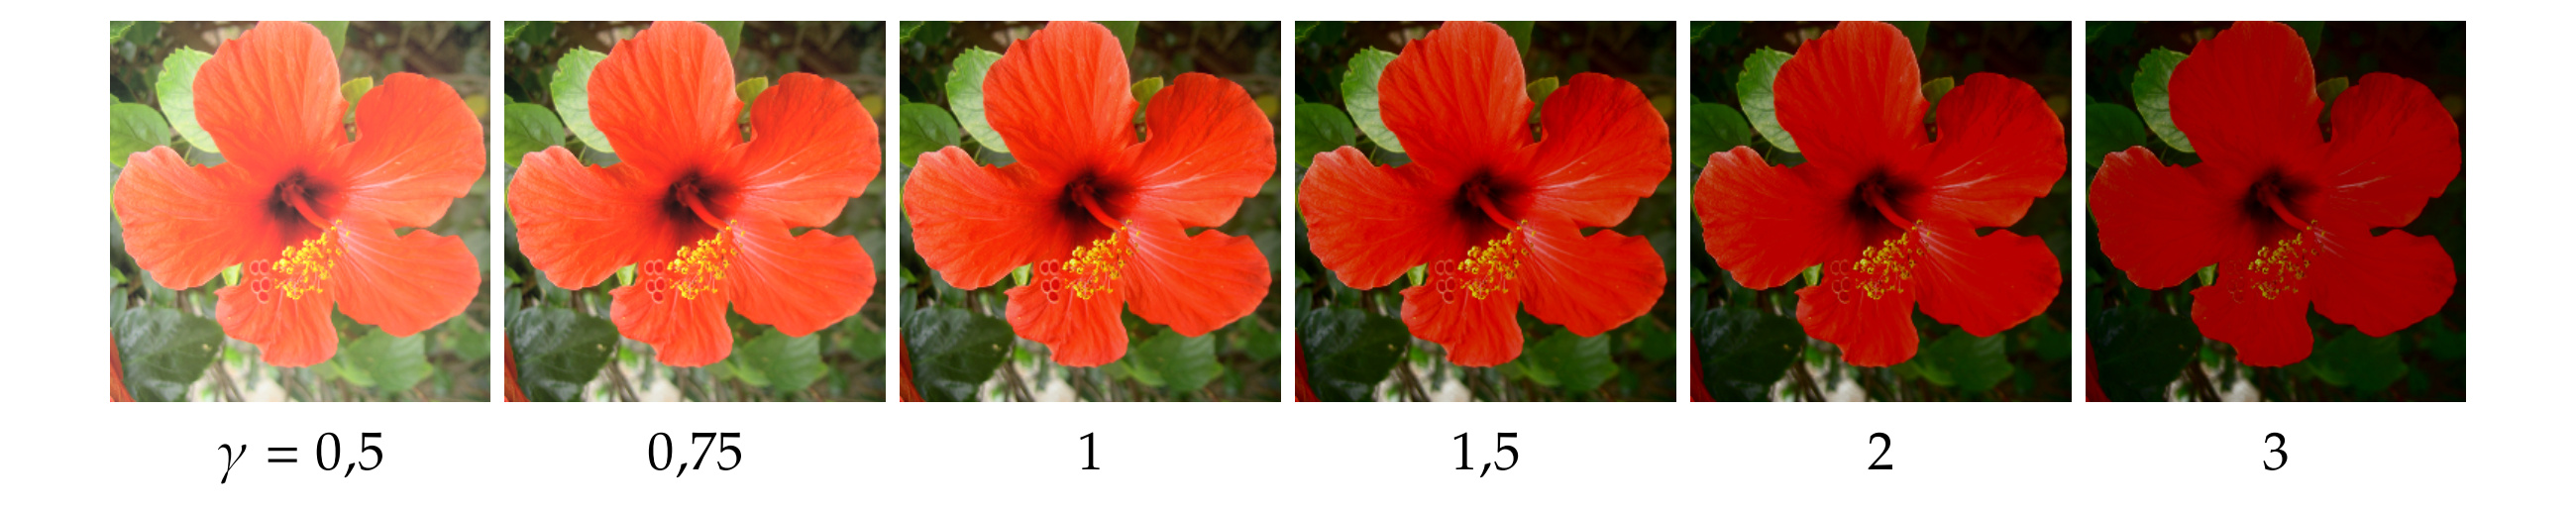
Changing a color image through a power transformation of its mean intensity.
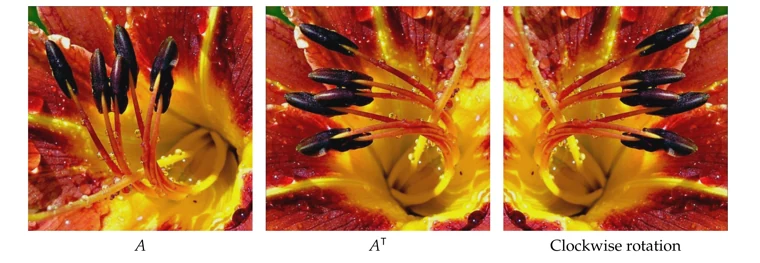
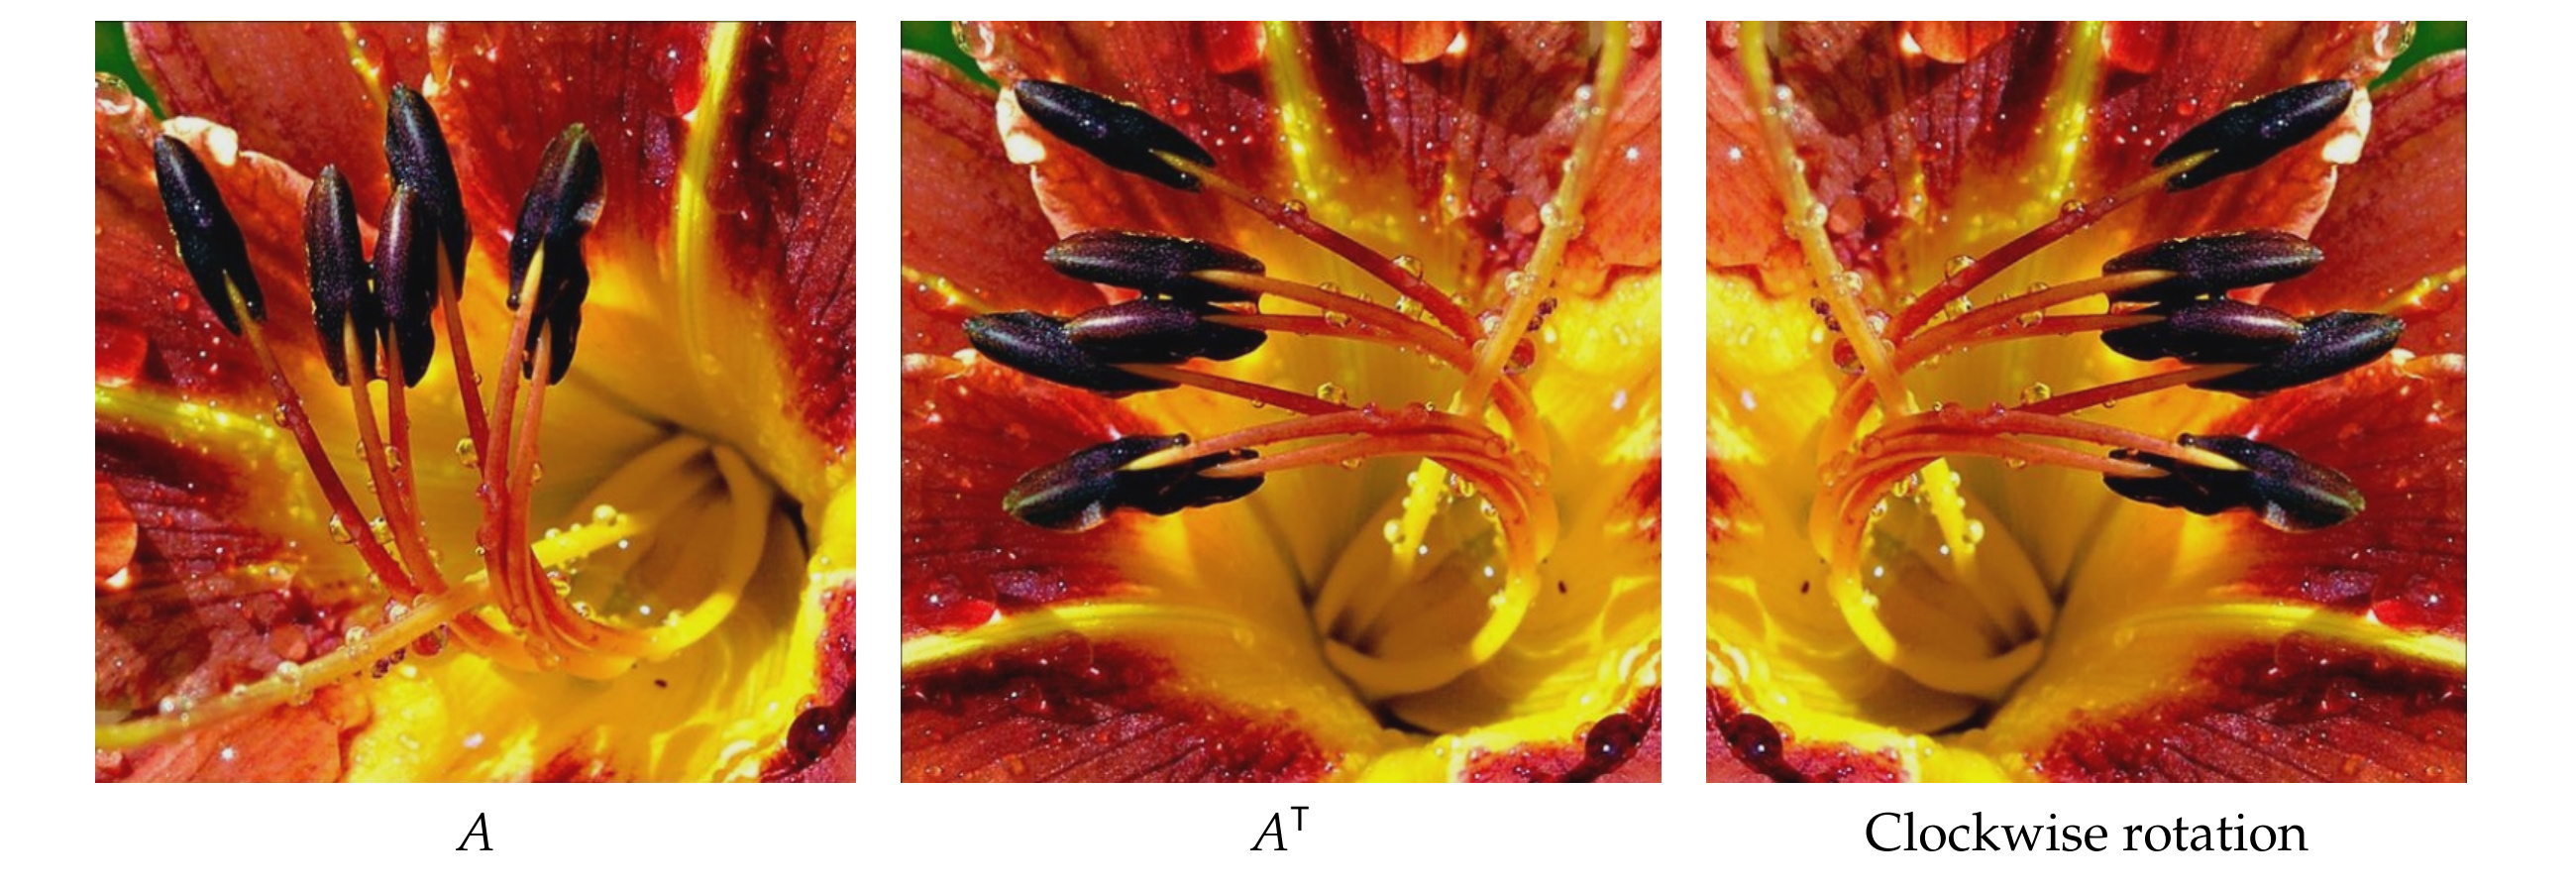
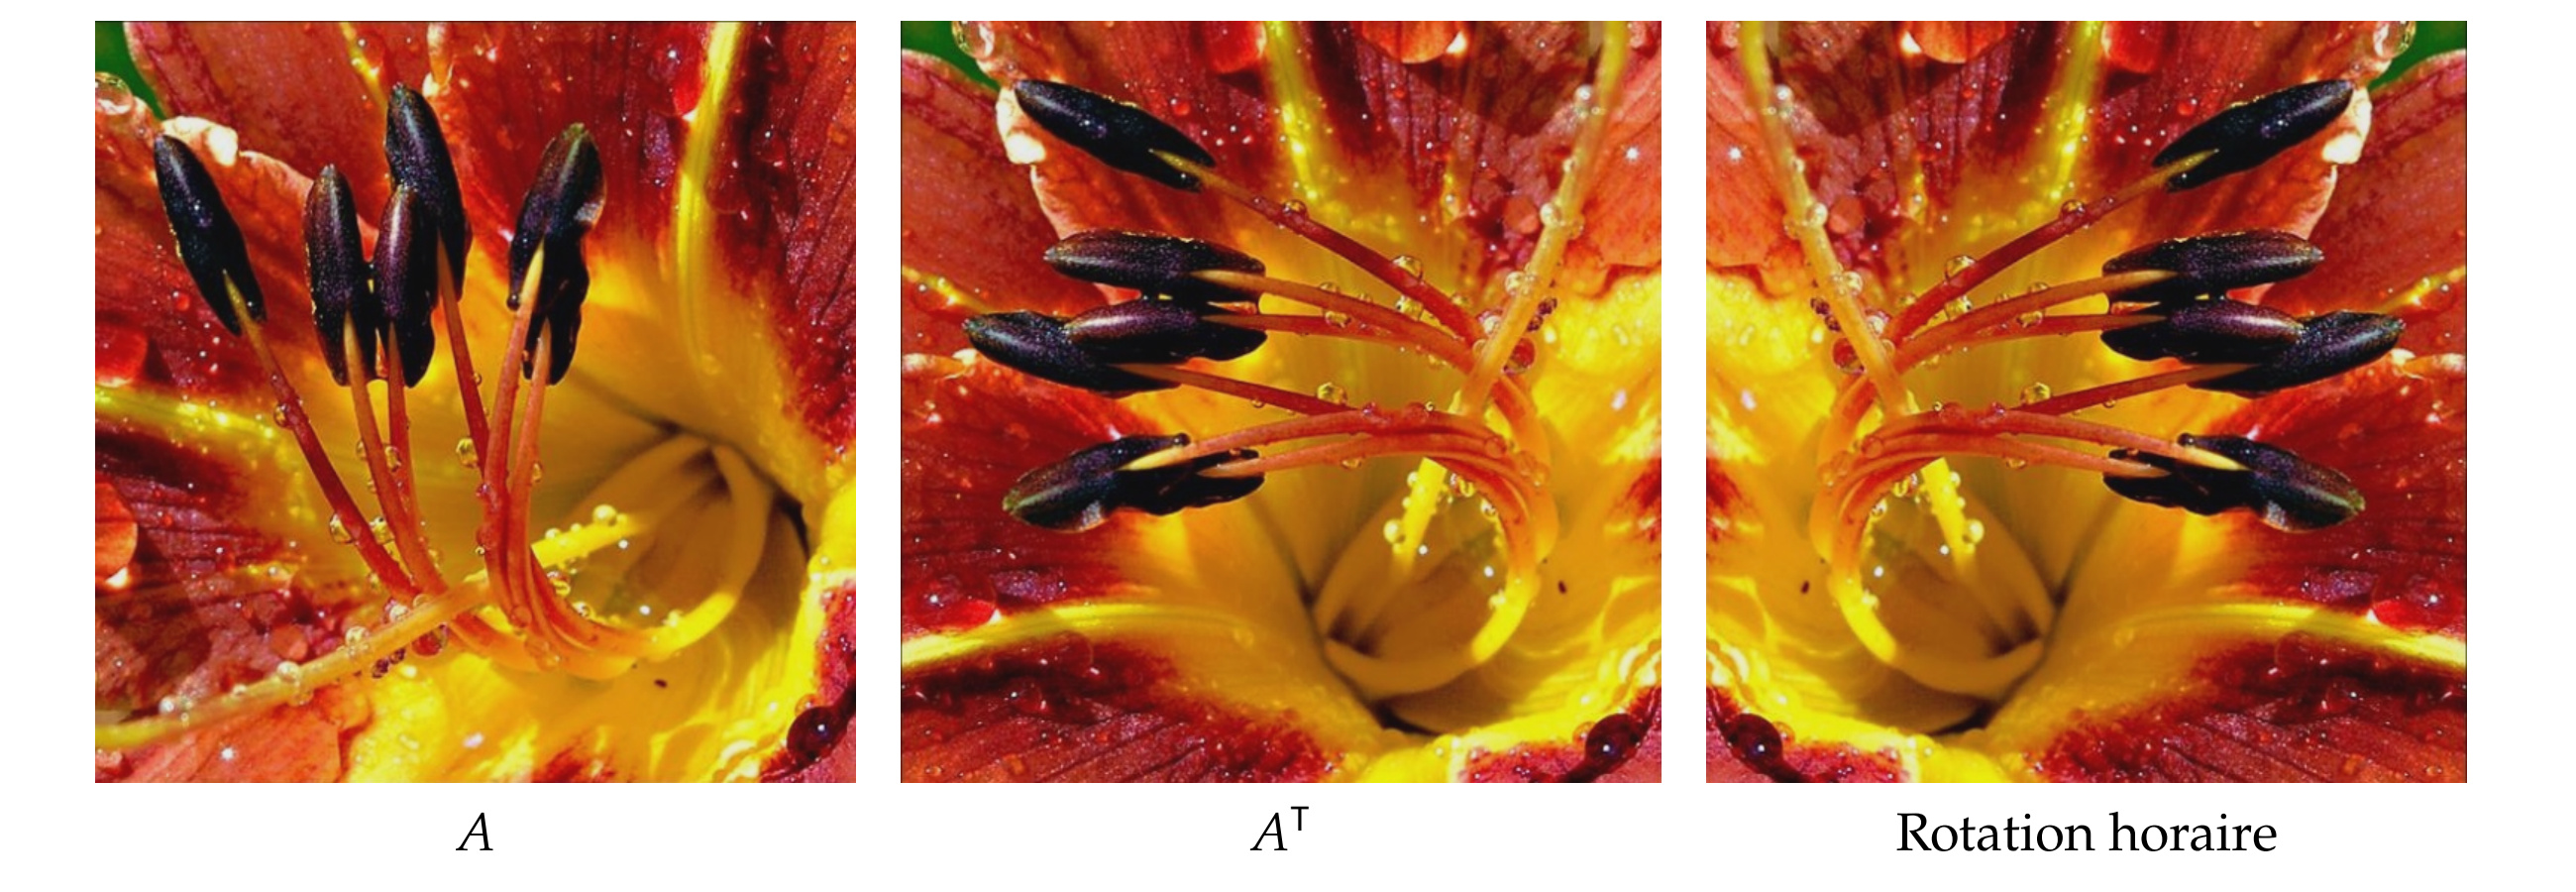
Transposing and rotating an image
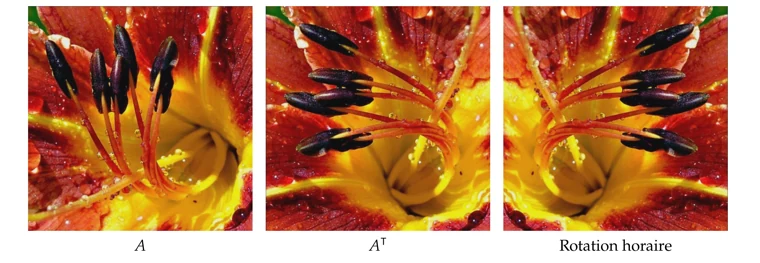
Transposition and rotation by a quarter-turn.
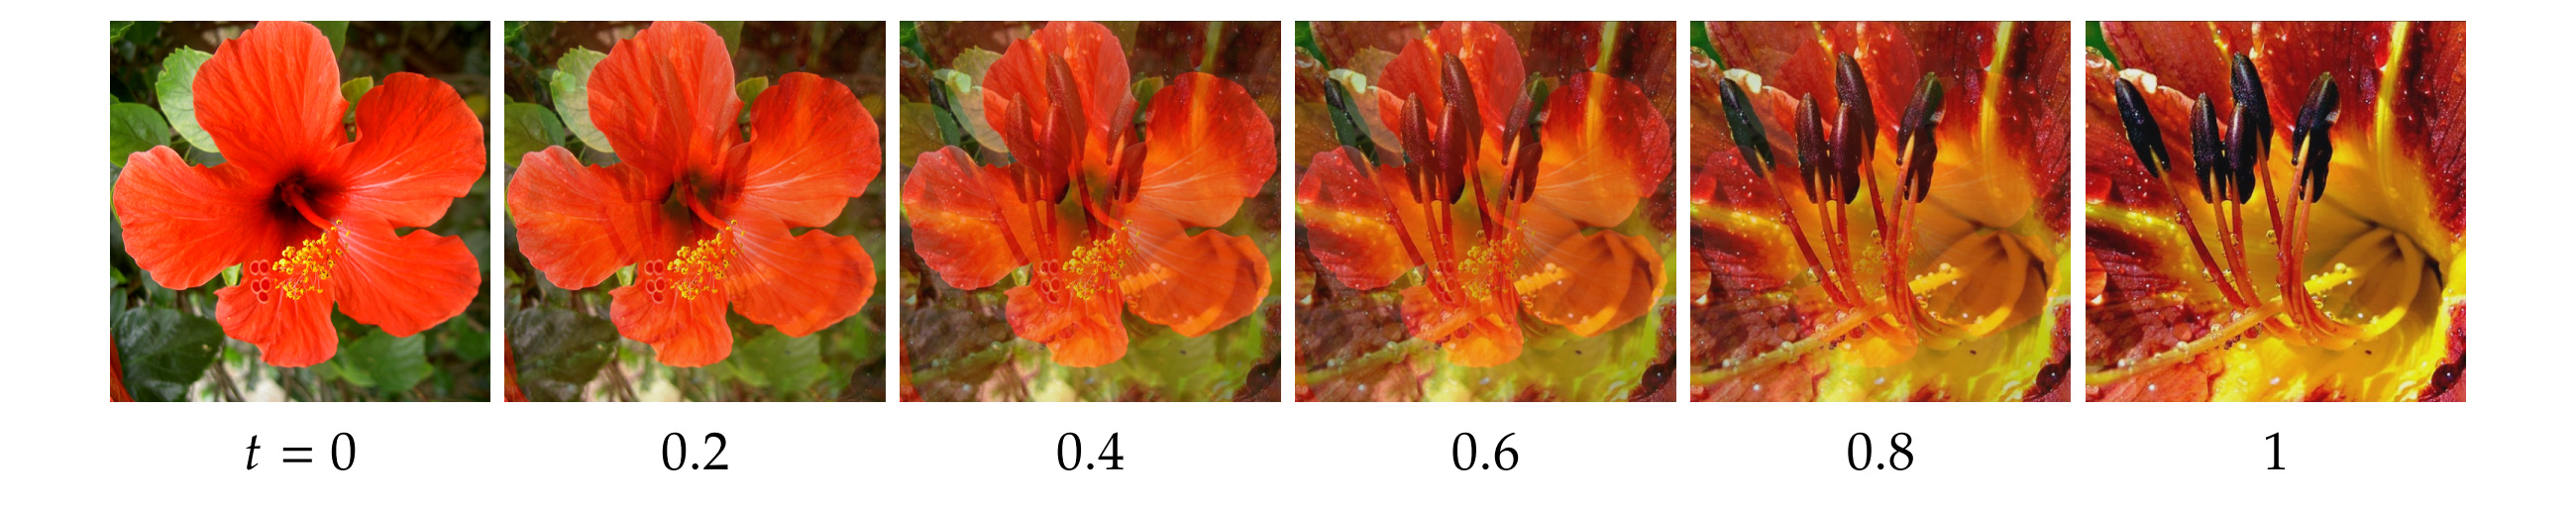
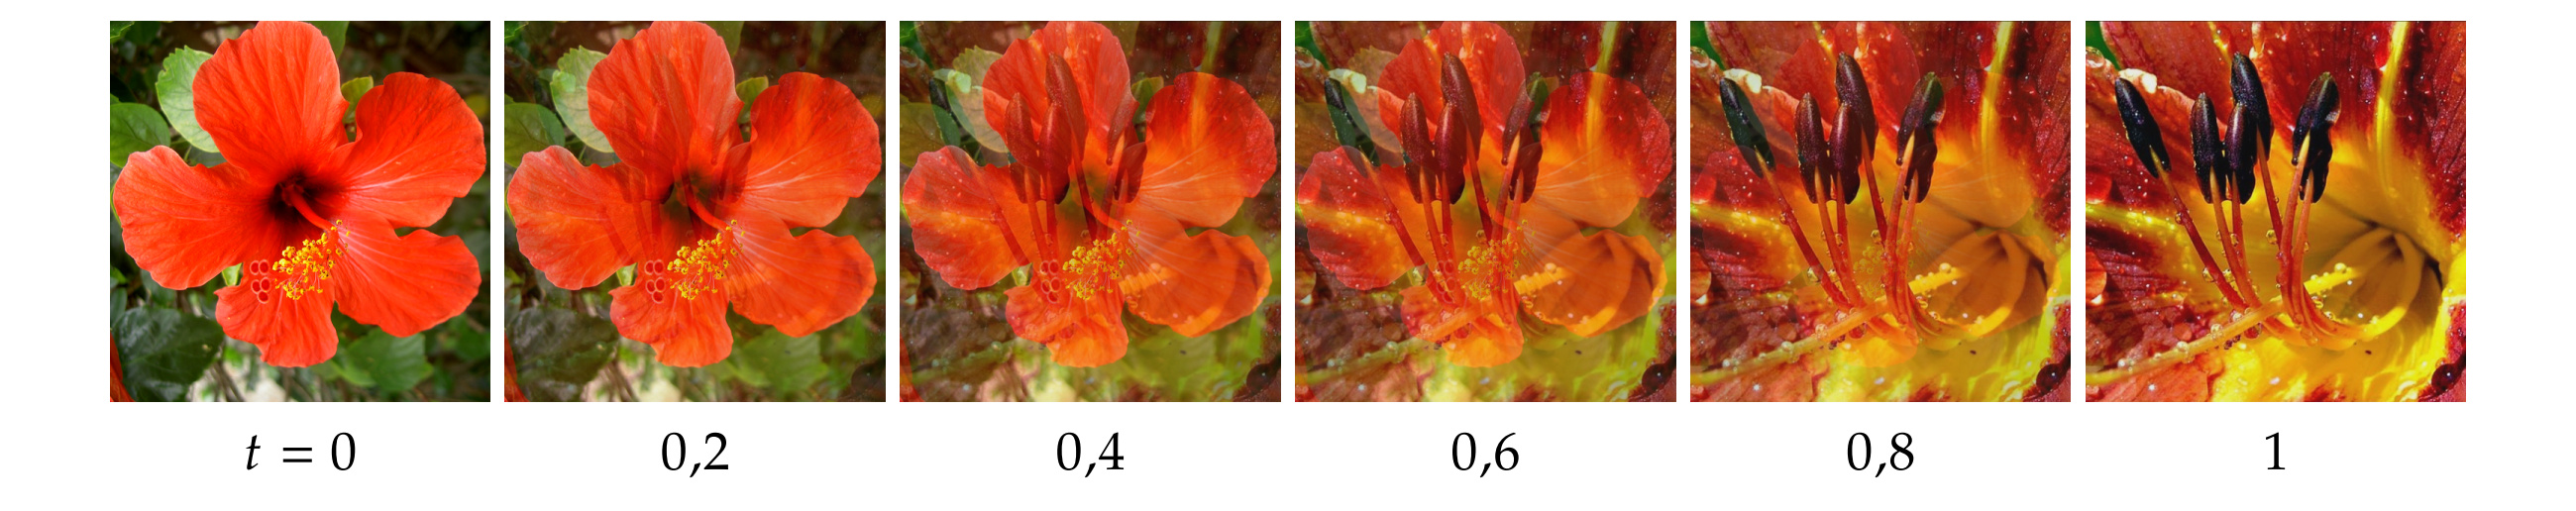
Interpolating between images
Linear interpolation from image \(A\) to image \(B\).
Sampling signals and images
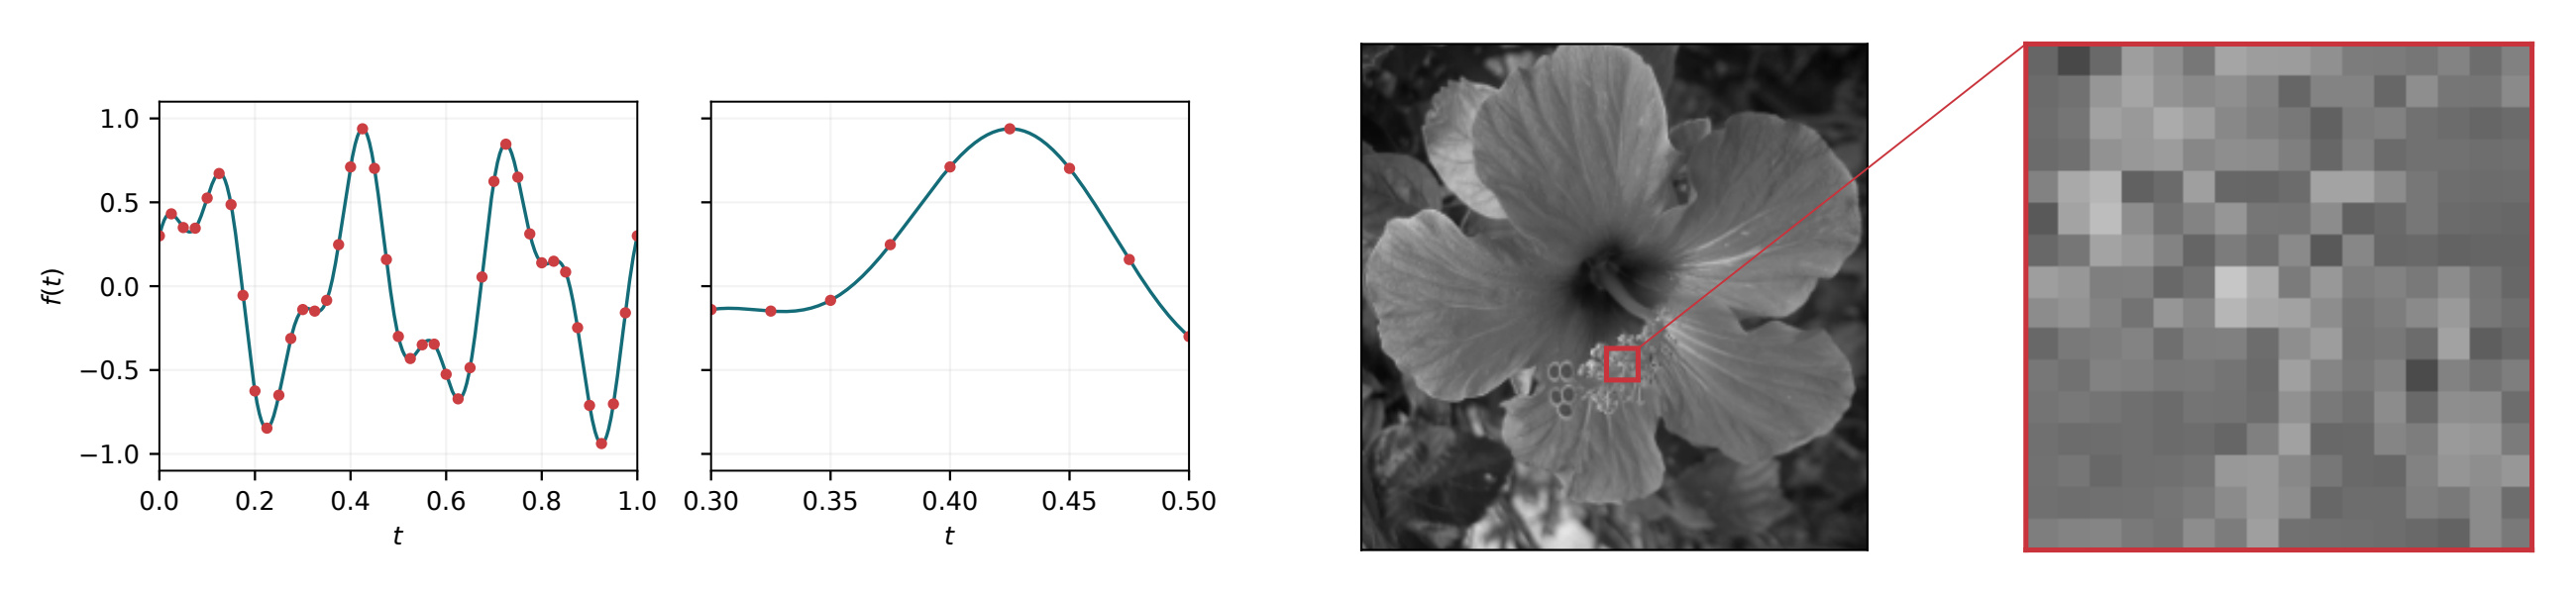
Sampling a one-dimensional signal and a two-dimensional image. The dots mark time samples; the red frames identify the image region enlarged on the right.
Wavelet approximation
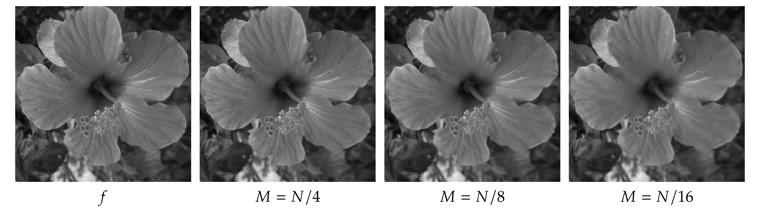
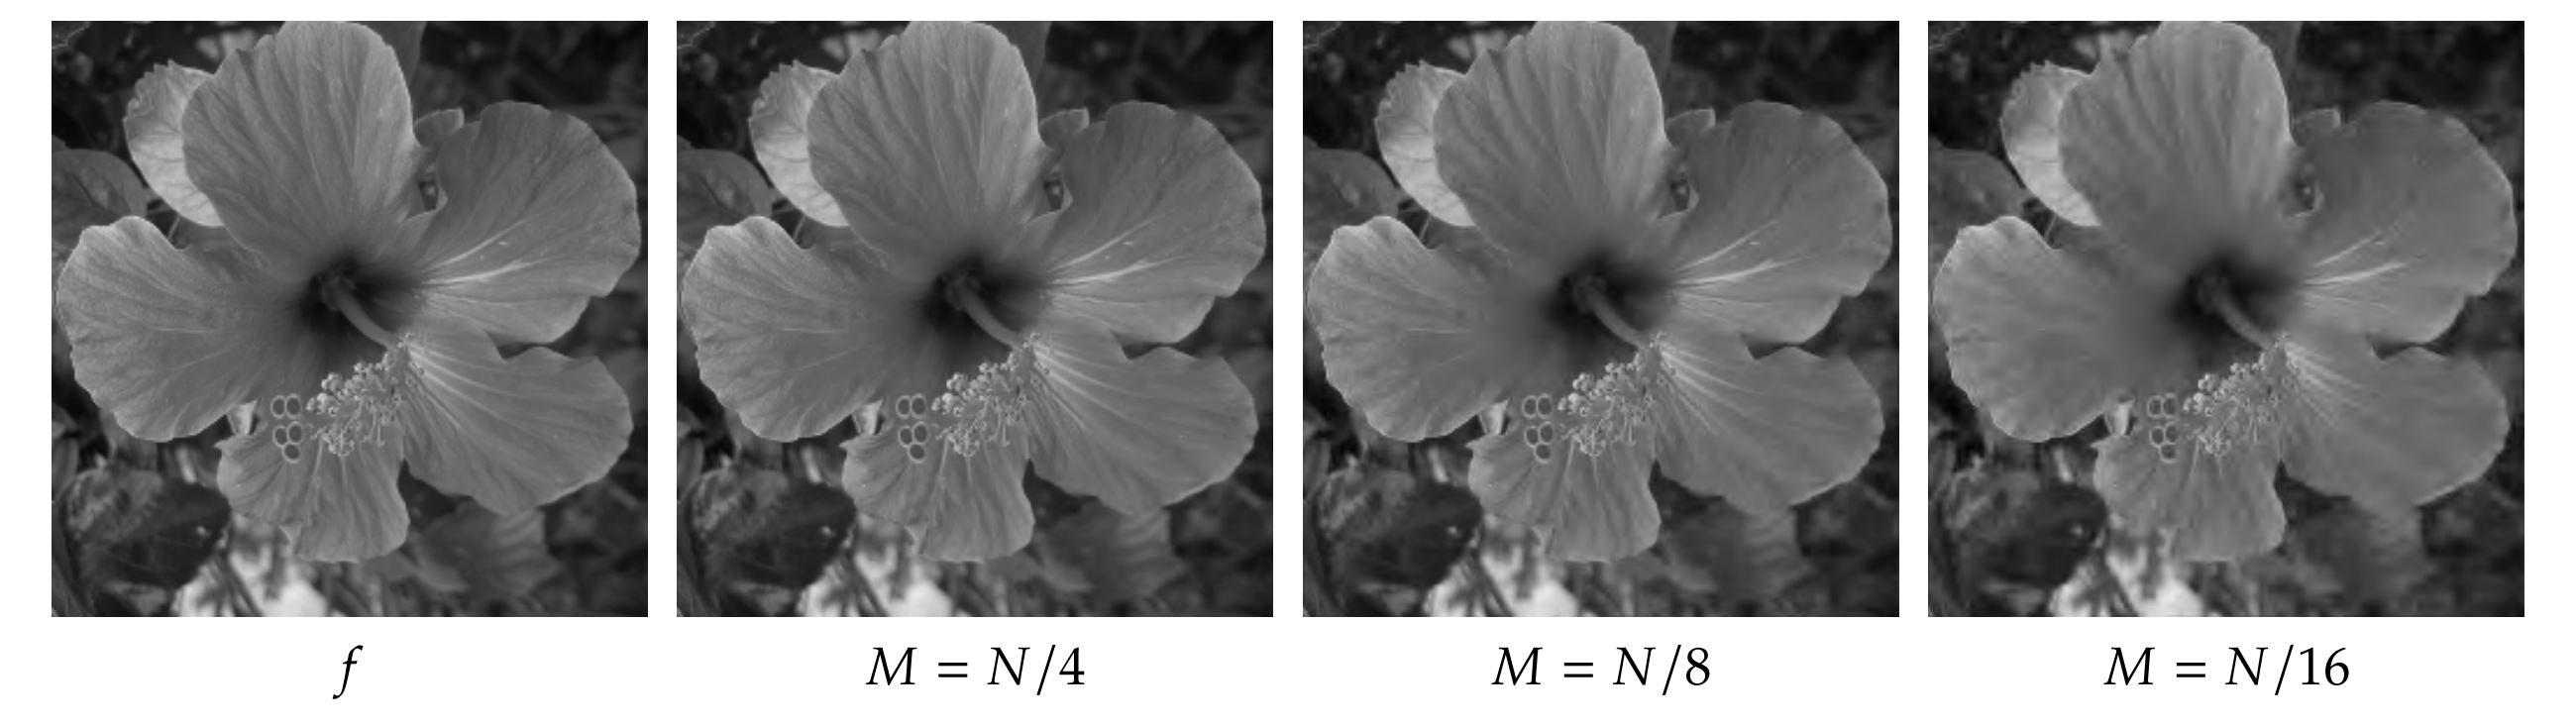
Best \(M\)-term wavelet approximations of a flower image with \(N=256^2\) pixels. The orthonormal transform uses Daubechies wavelets with four vanishing moments, five levels, and periodic boundary conditions. Display intensities are clipped to \([0,1]\).
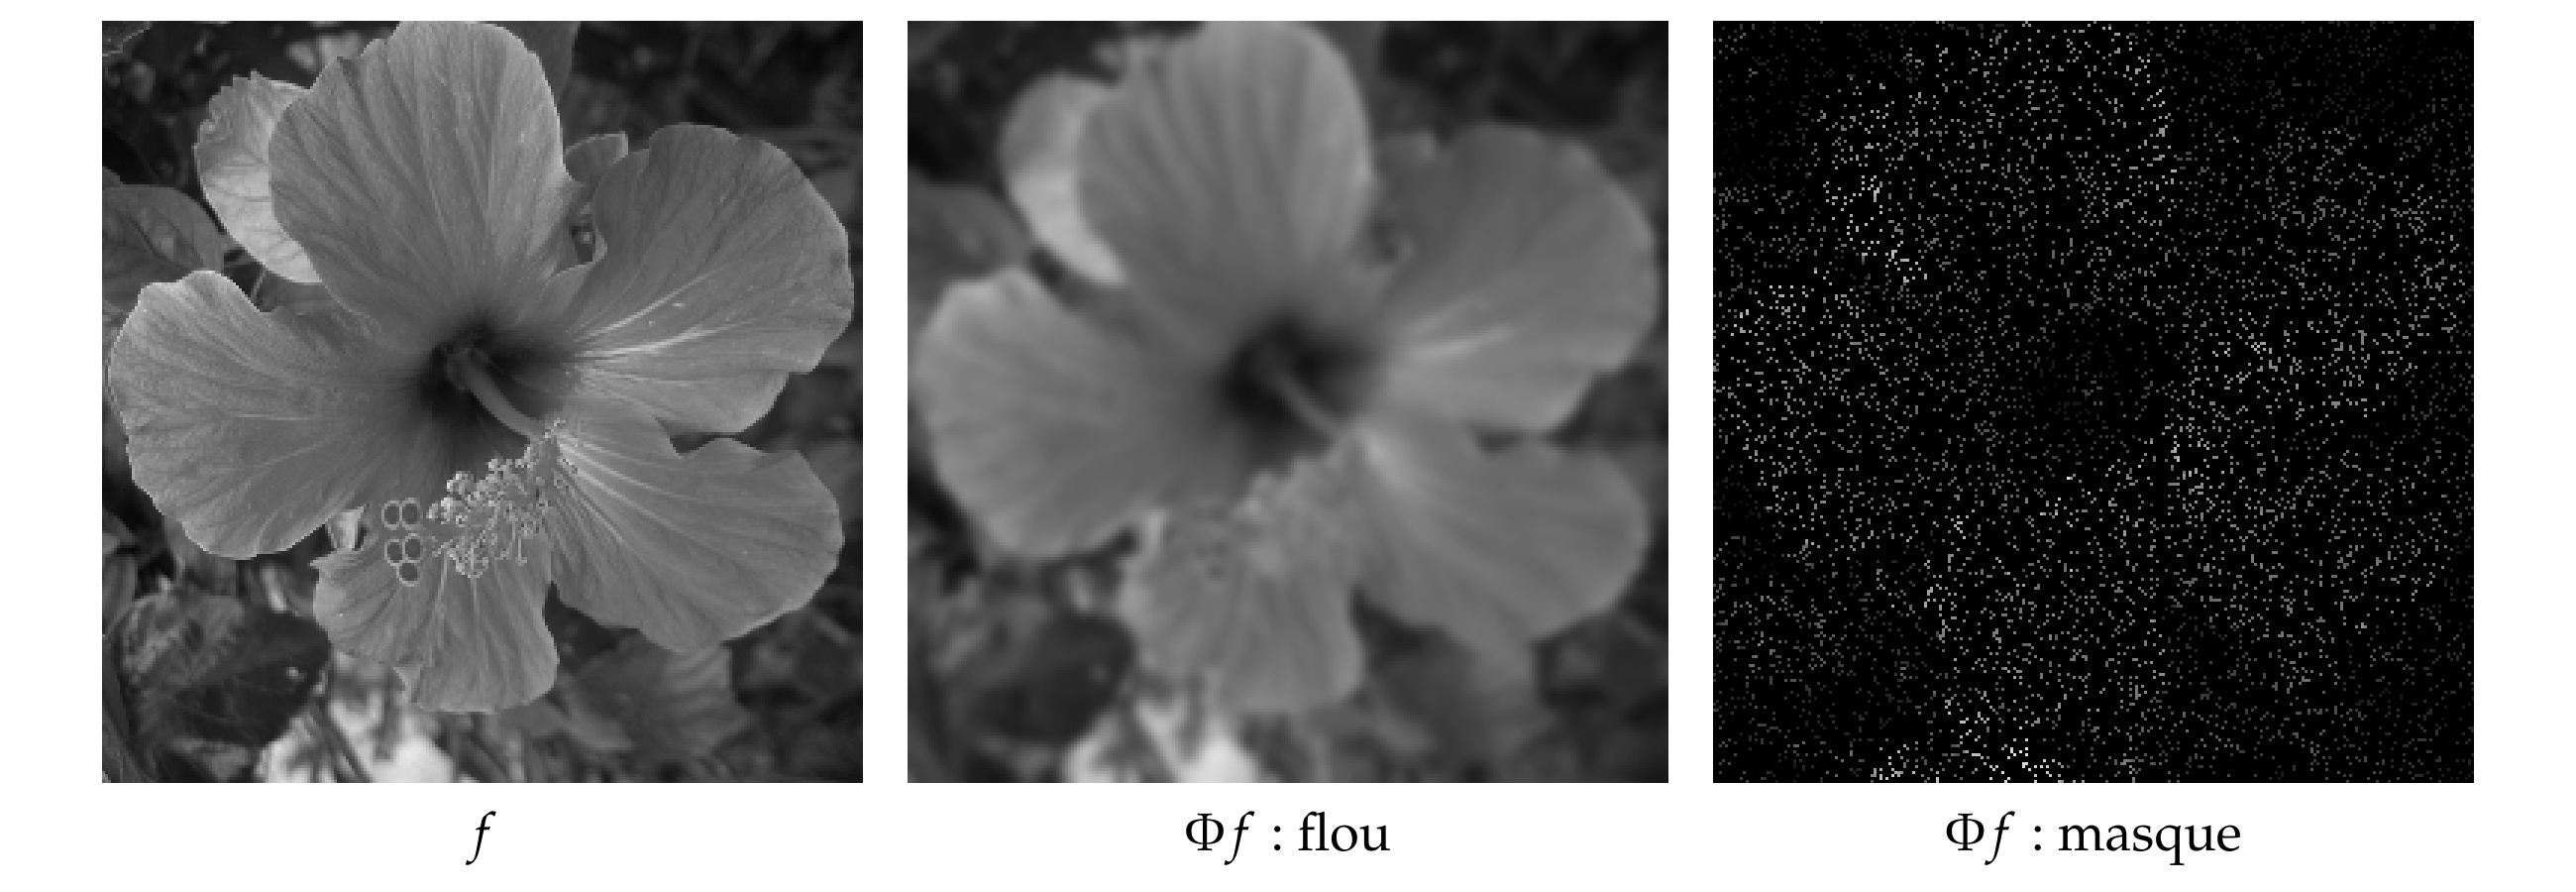
Blur and missing pixels
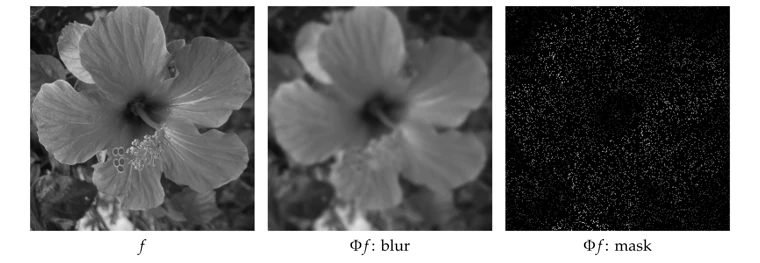
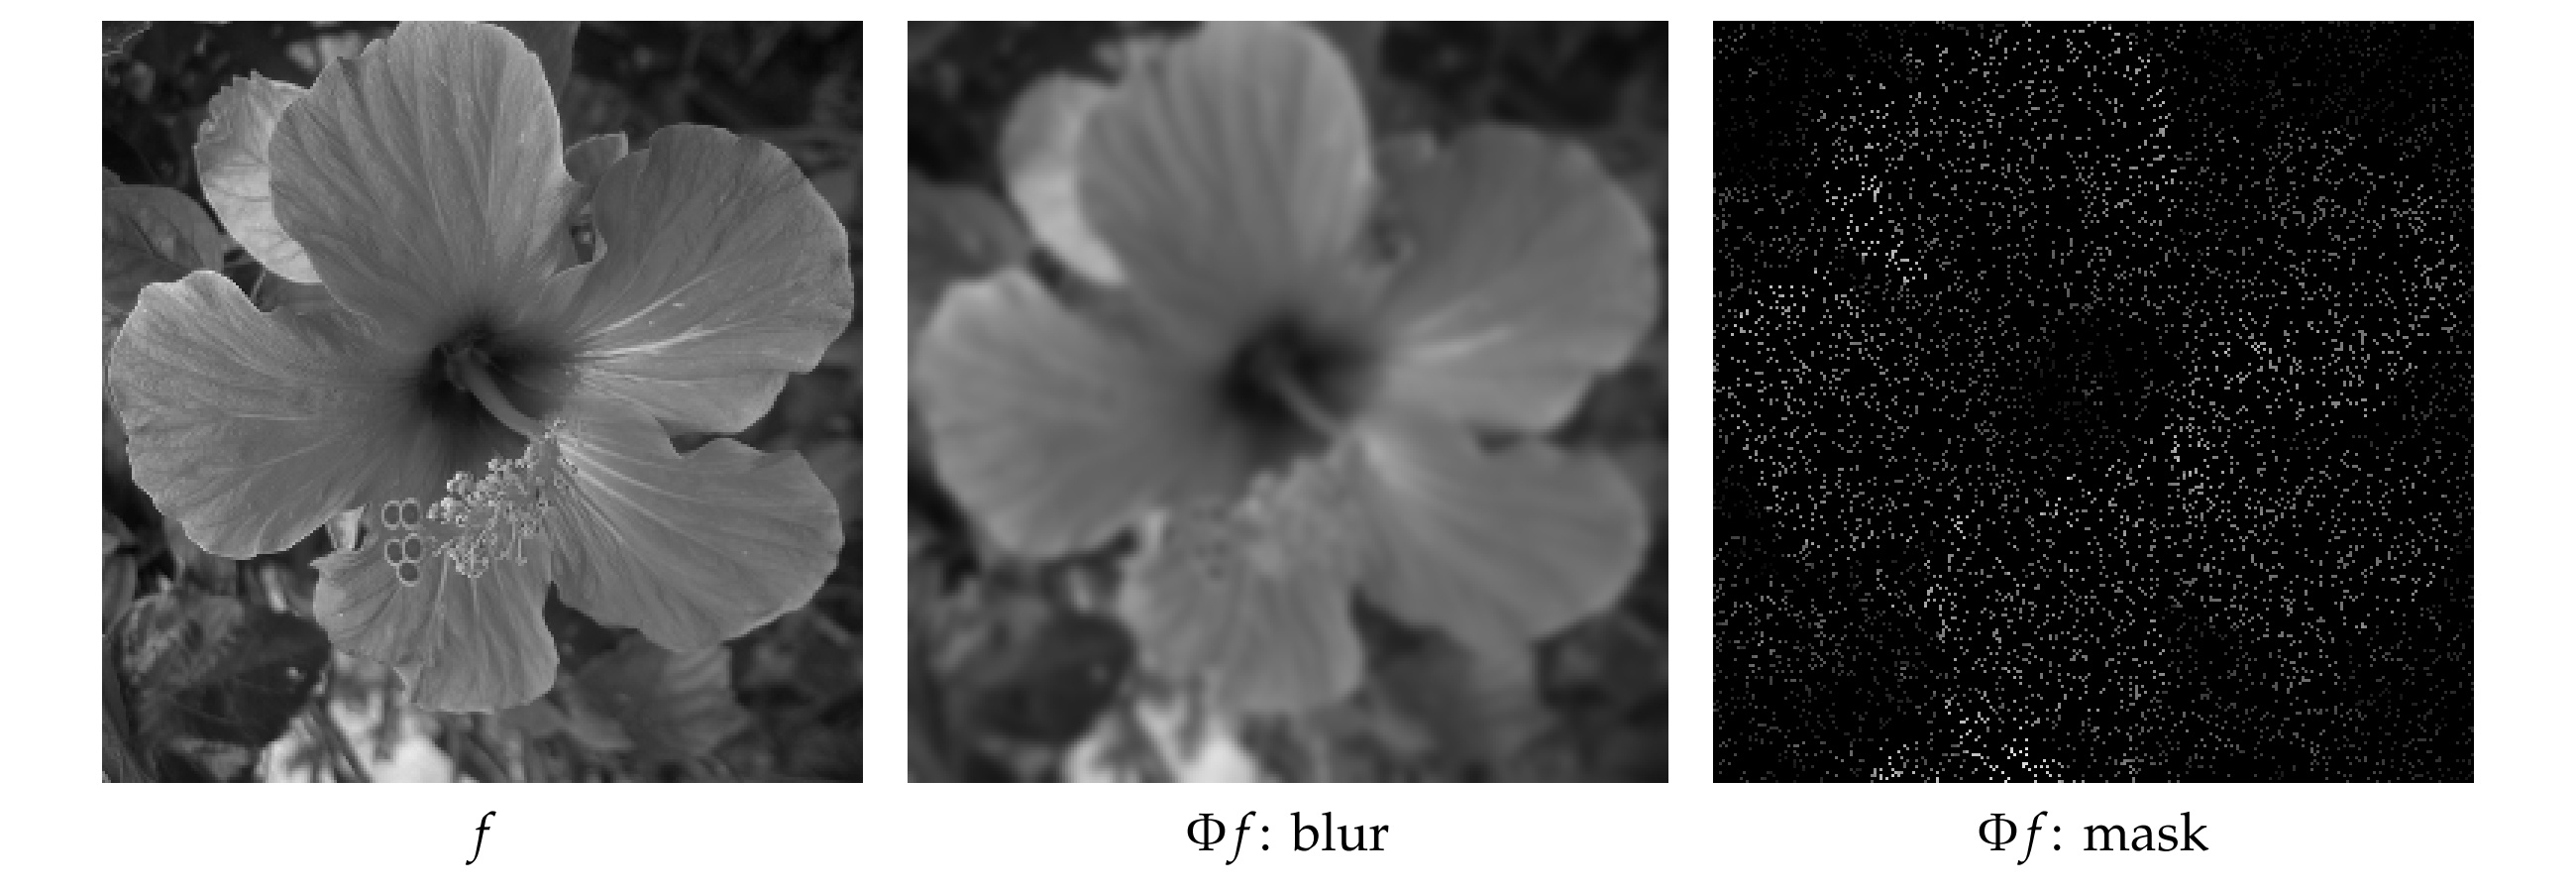
Two noiseless observation operators applied to the same flower image: Gaussian blurring and a mask retaining about \(10\%\) of the pixels. Missing entries are displayed in black.
The geometry of sparsity
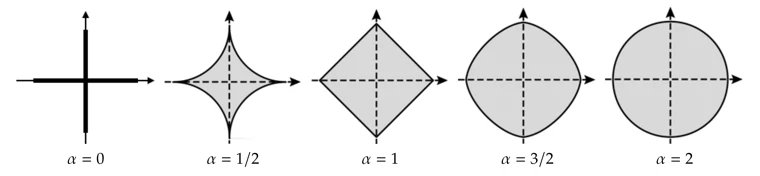
The sets \(B_\alpha\) in two dimensions. The first panel shows the bounded limiting set \(B_0\).
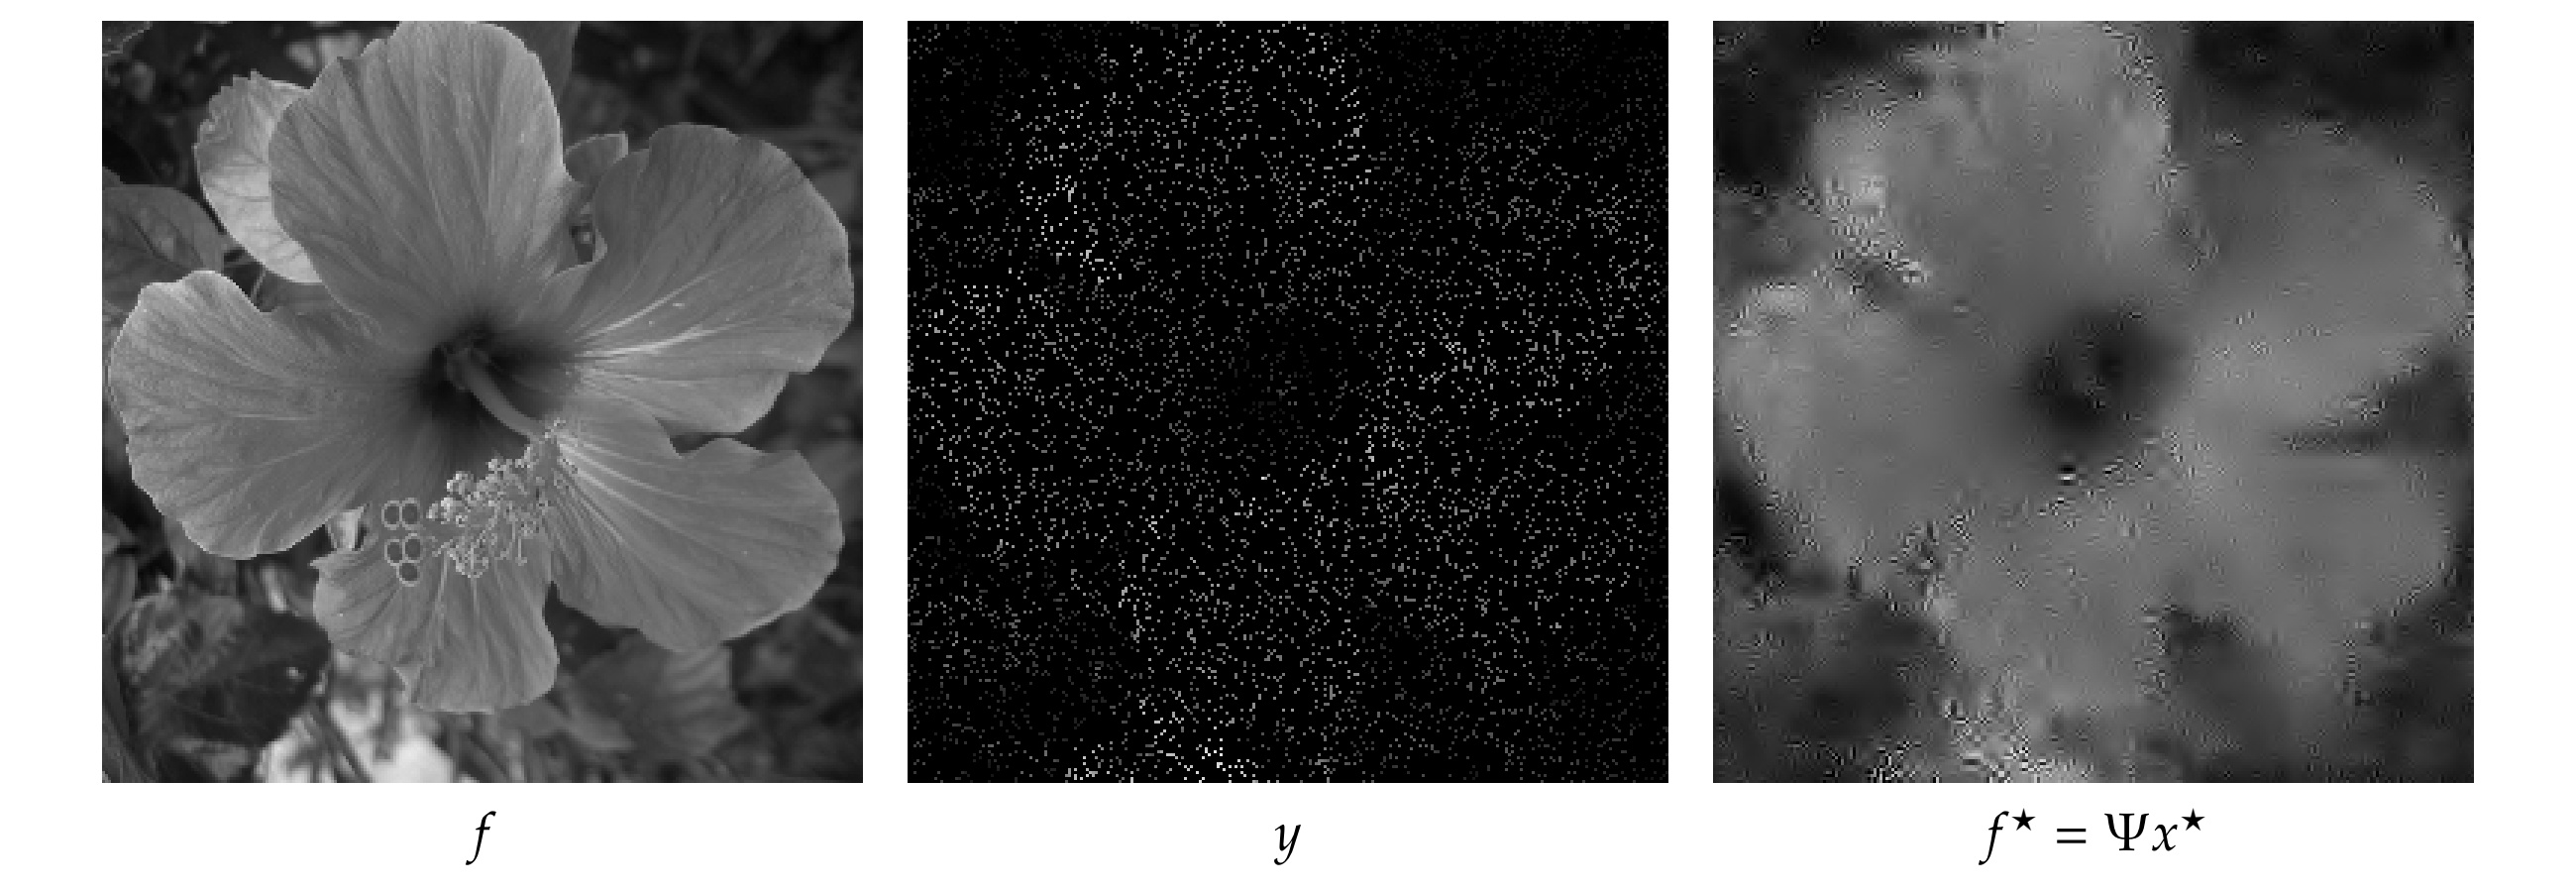
Reconstructing missing pixels
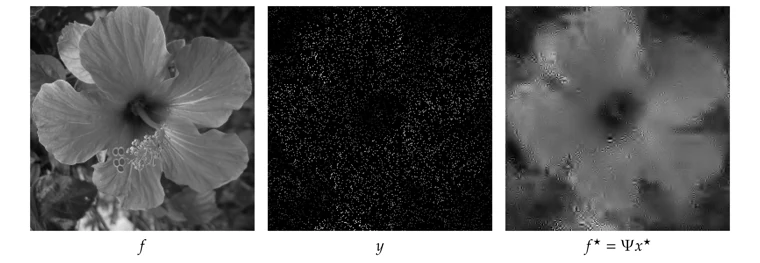
Reconstruction from 6,554 observed pixels out of \(256^2\) (about \(10\%\)). The penalized problem (3.7) is solved numerically with \(\lambda=0.005\), intensities in \([0,1]\), and the same orthonormal wavelets as in Figure 3.2. The remaining texture errors illustrate the limits of the model.
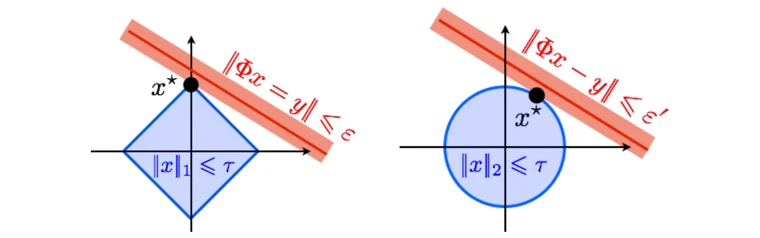
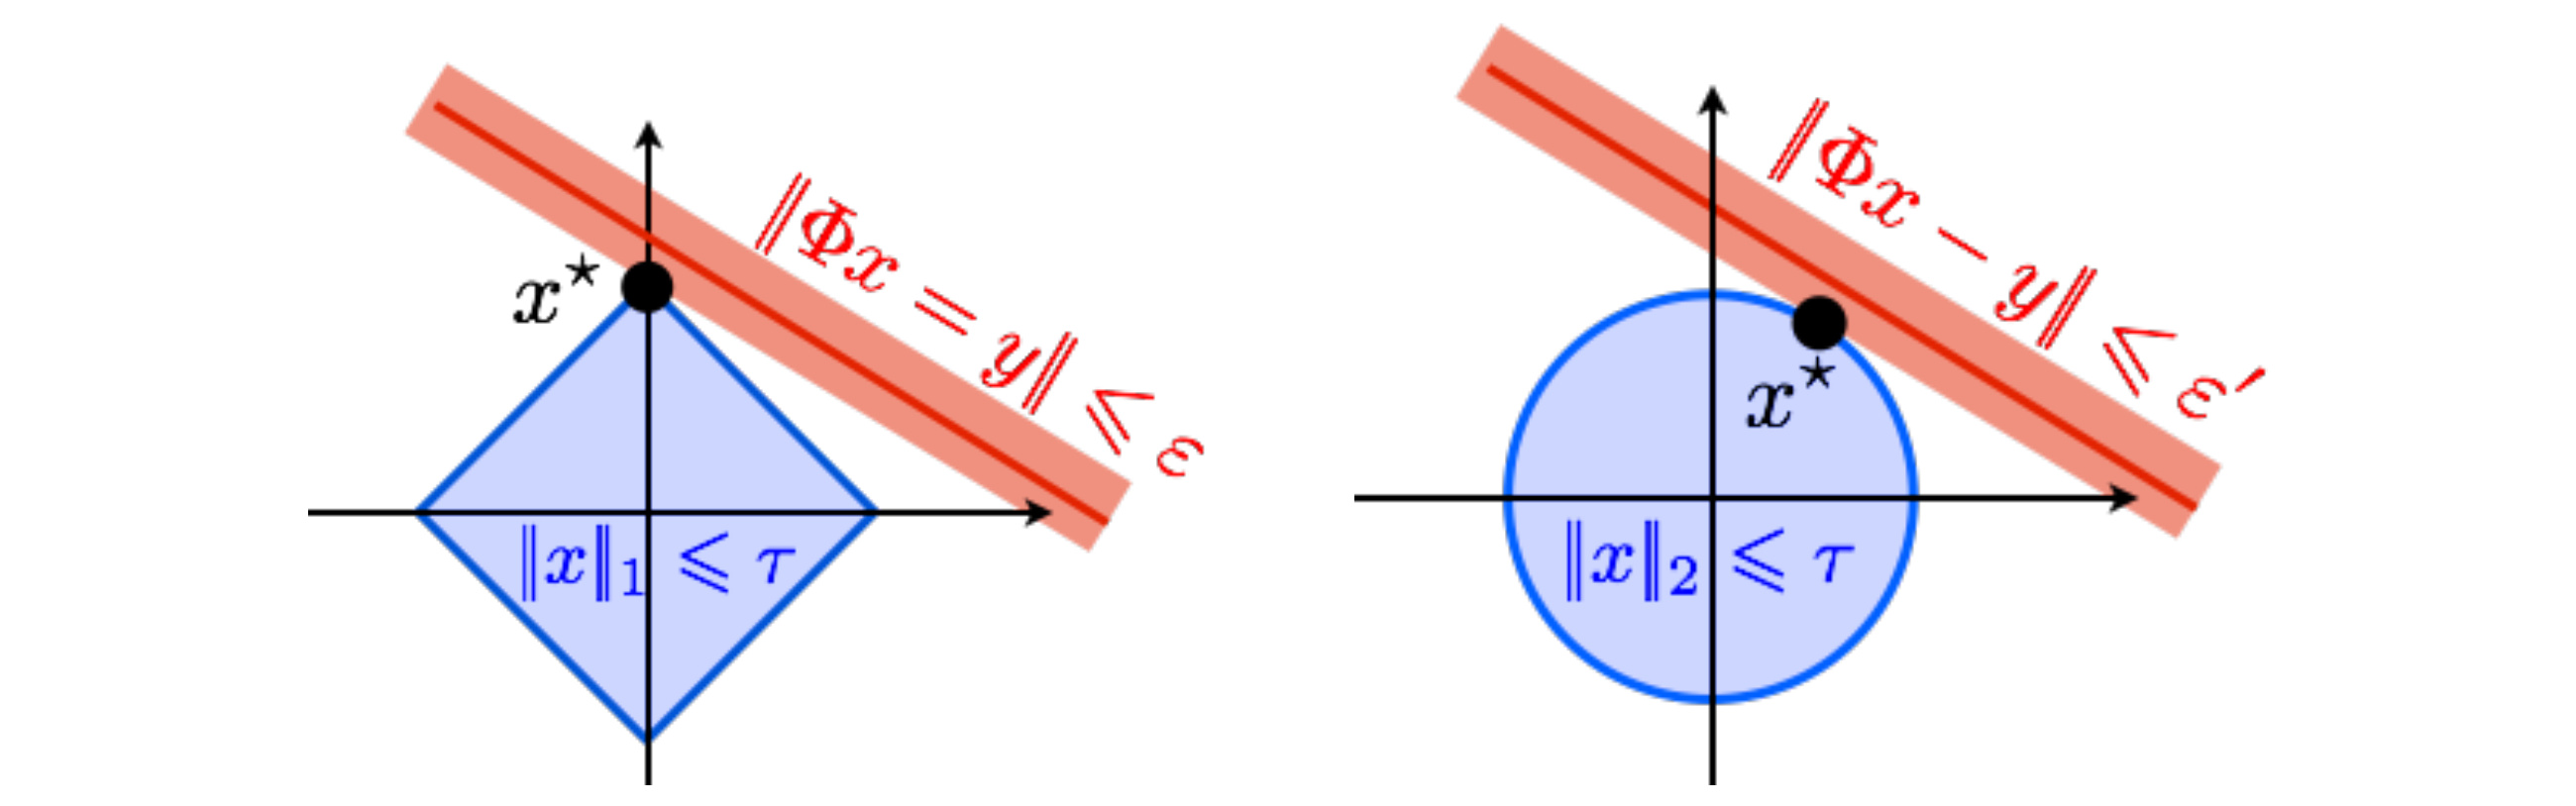
Fitting data with norm constraints
Constrained data fitting with an \(\ell^1\) ball (left) and an \(\ell^2\) ball (right). Starting from \(\varepsilon=0\), enlarge the strip \(\{x:\lVert Ax-y\rVert_2\le\varepsilon\}\) until it first meets the constraint ball. The contact point minimizes the residual over that ball.
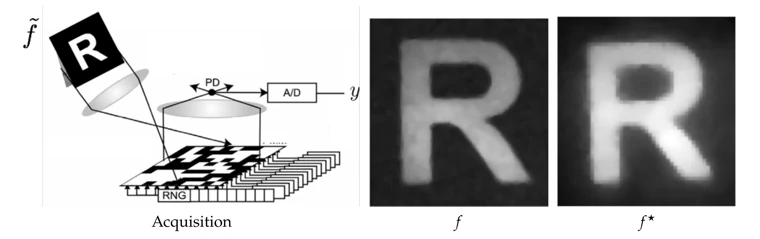
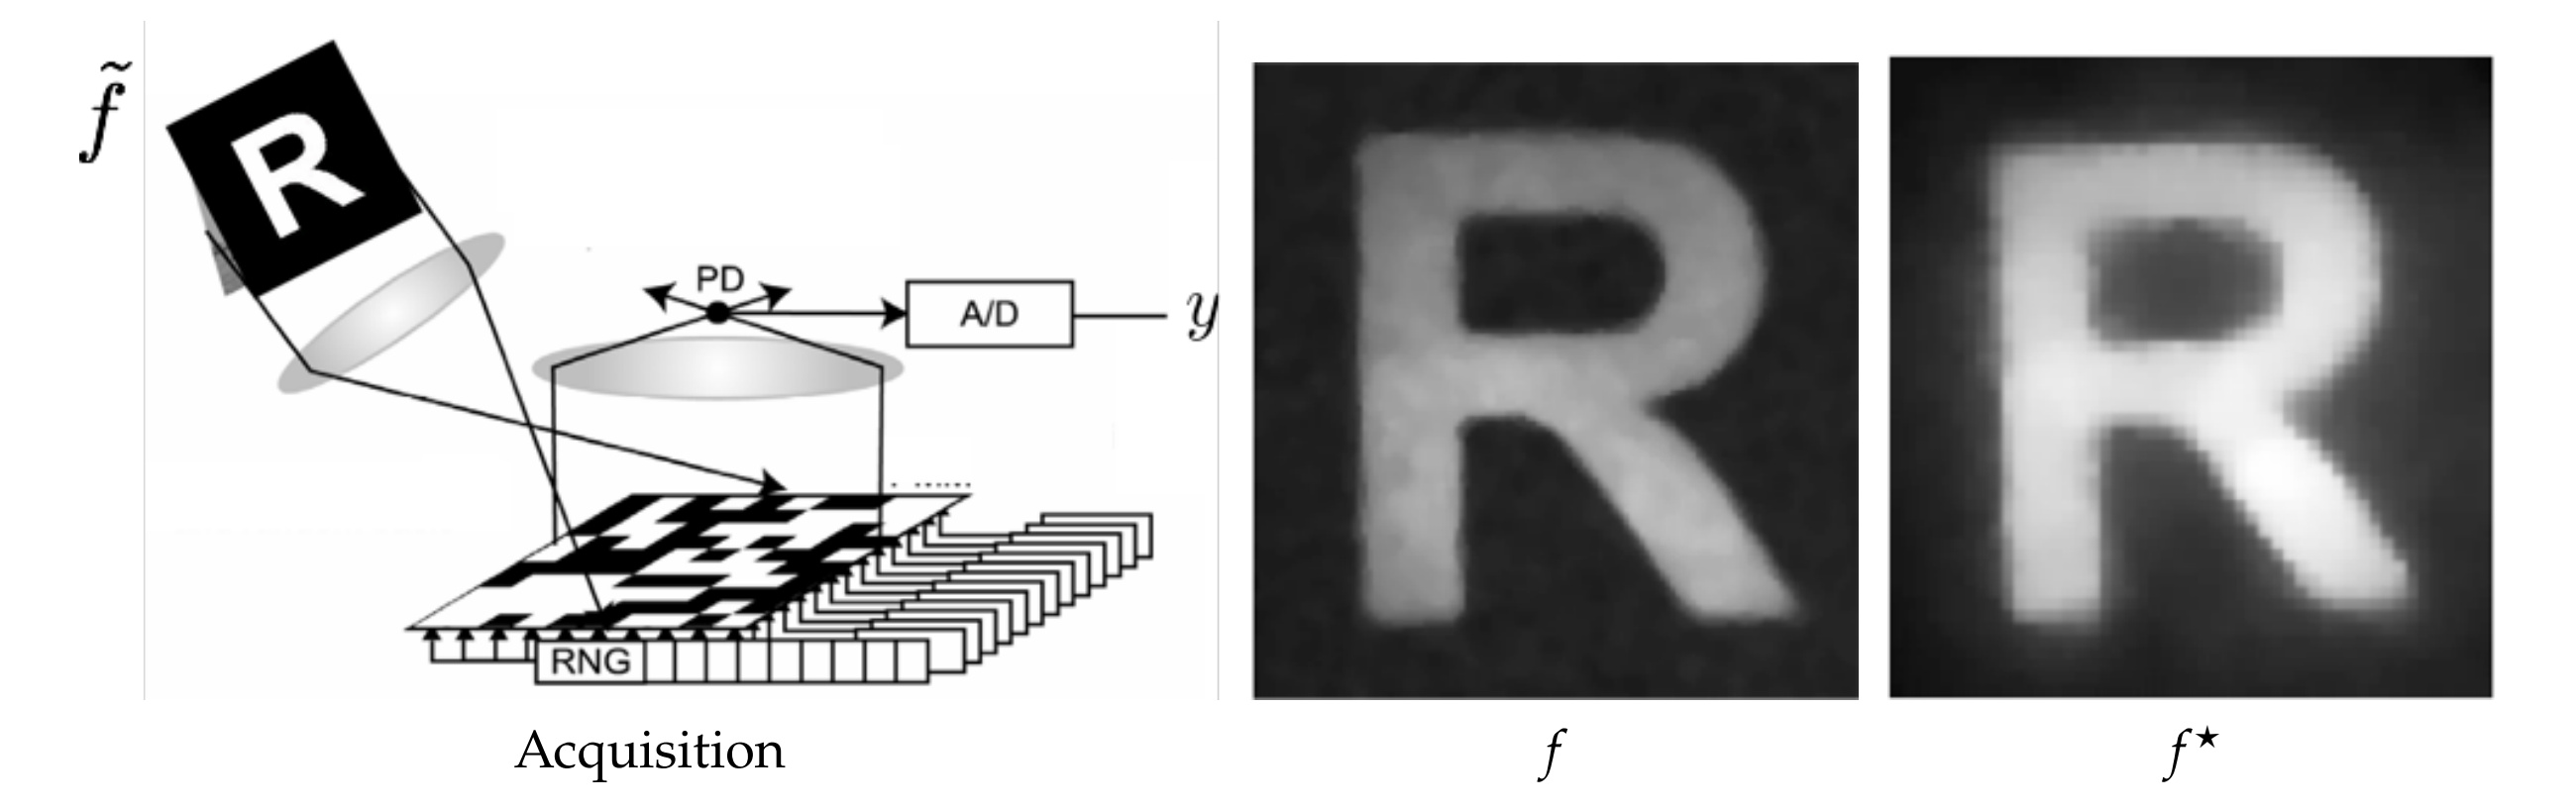
The single-pixel camera
Single-pixel acquisition and the original reconstruction example, reproduced from the material accompanying [17]. The stated measurement reduction factor is \(Q/P=6\), so that \(P/Q\approx1/6\).
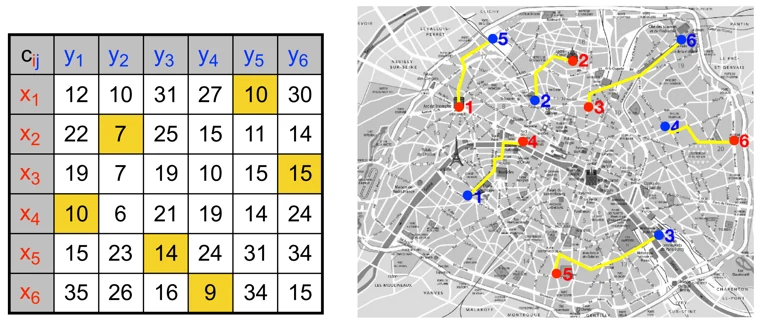
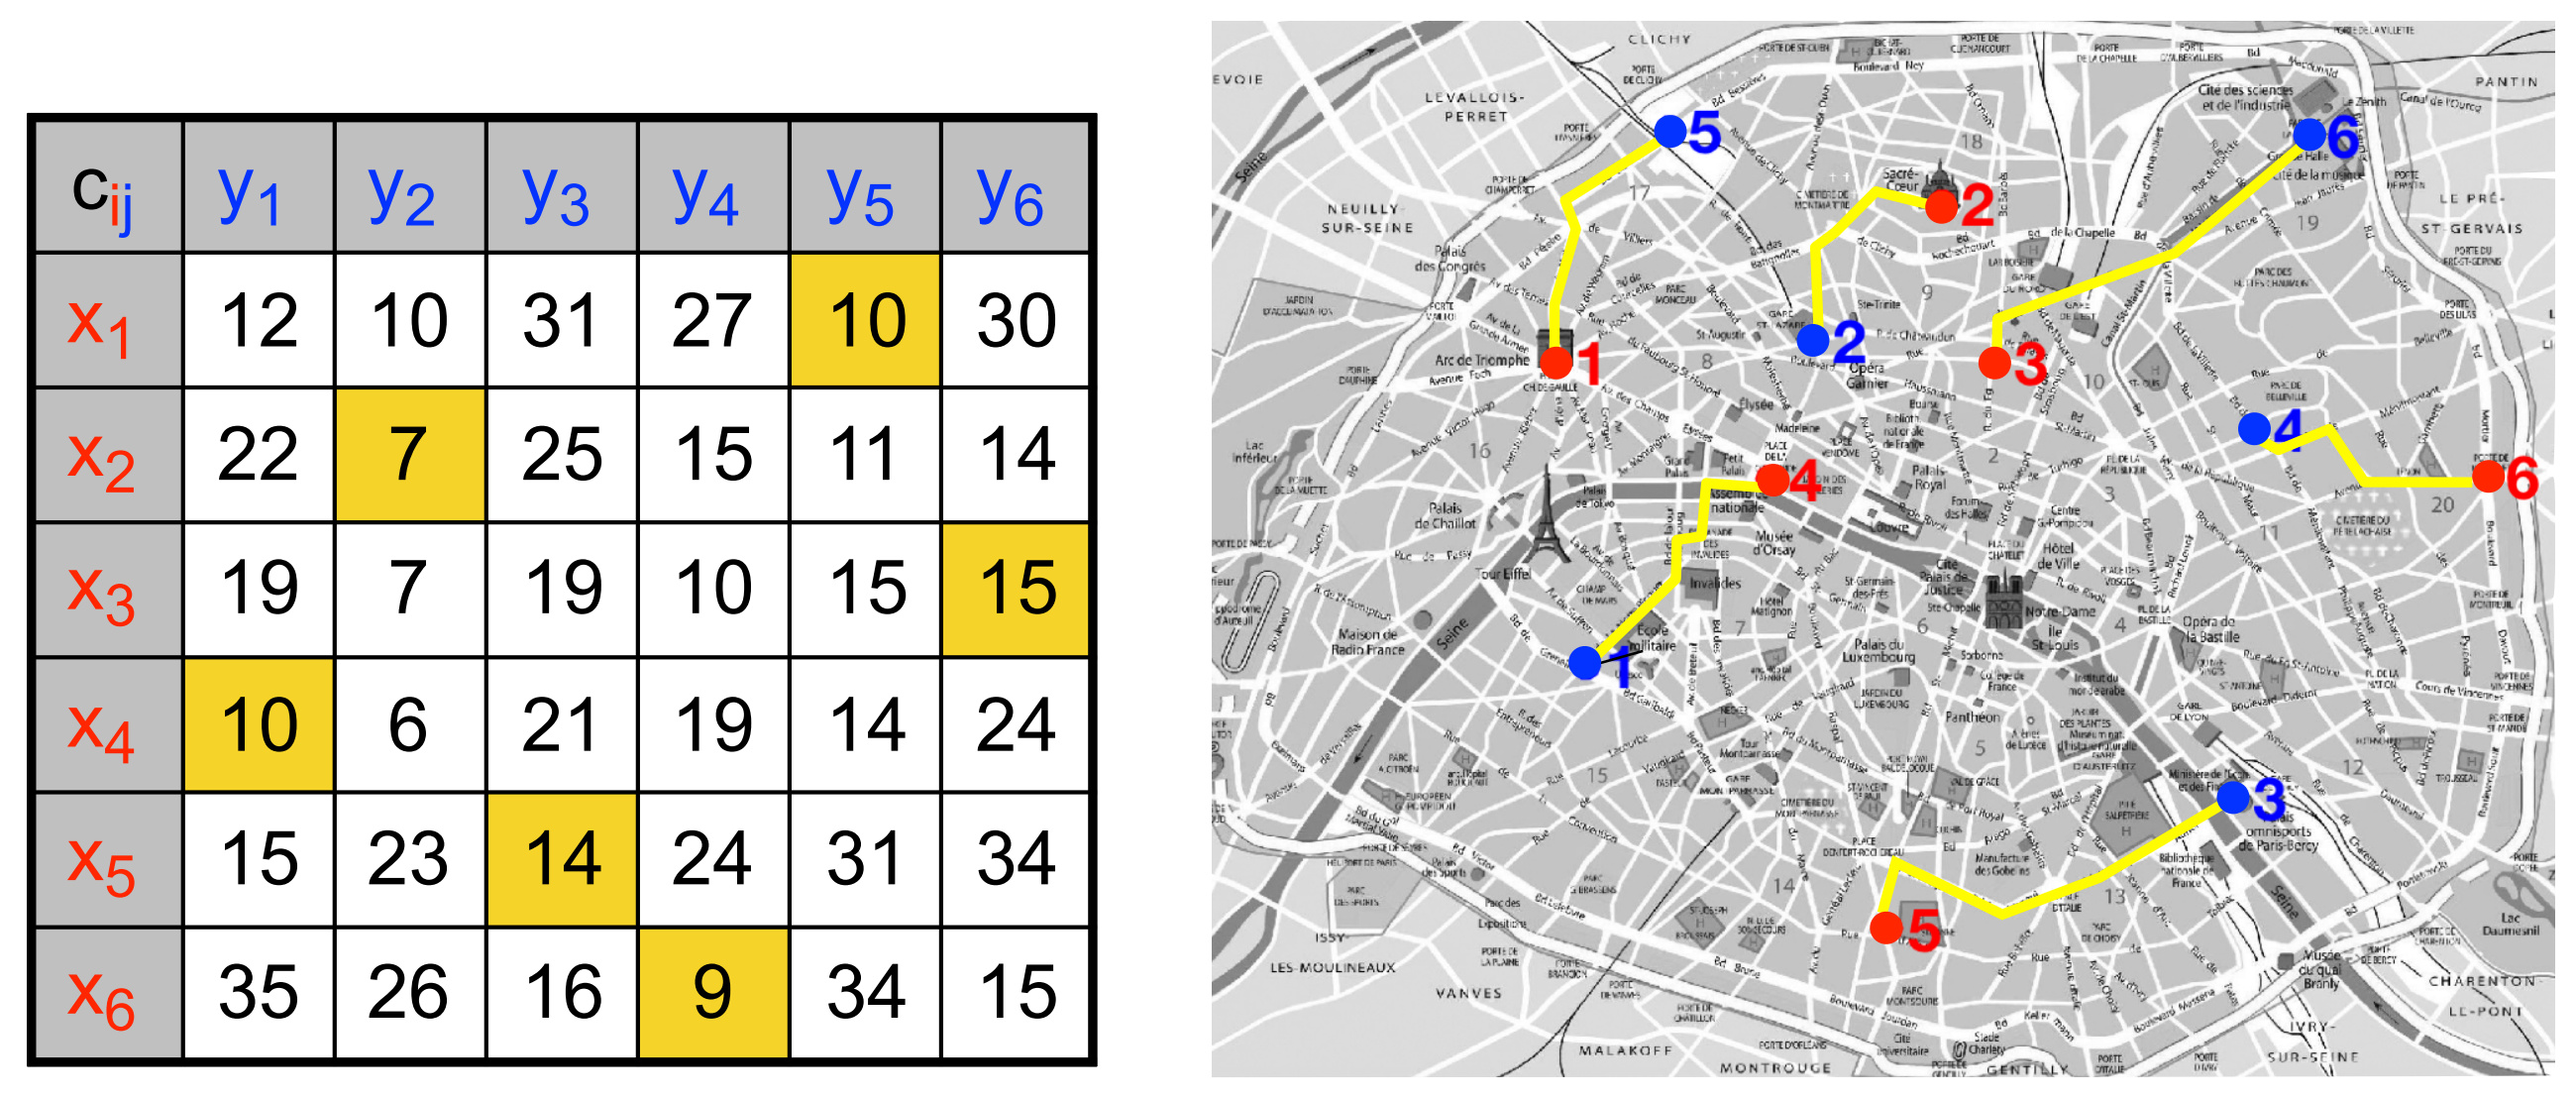
Assigning bakeries to cafés
Cost matrix and an assignment of the six bakeries (red) to the six cafés (blue). The highlighted entries give a total journey time of 65 minutes.
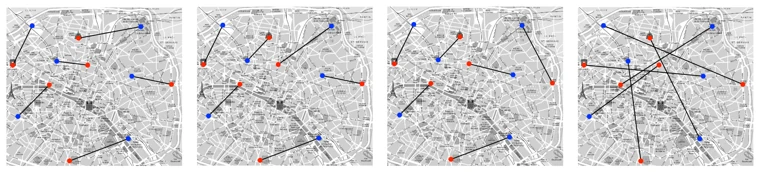
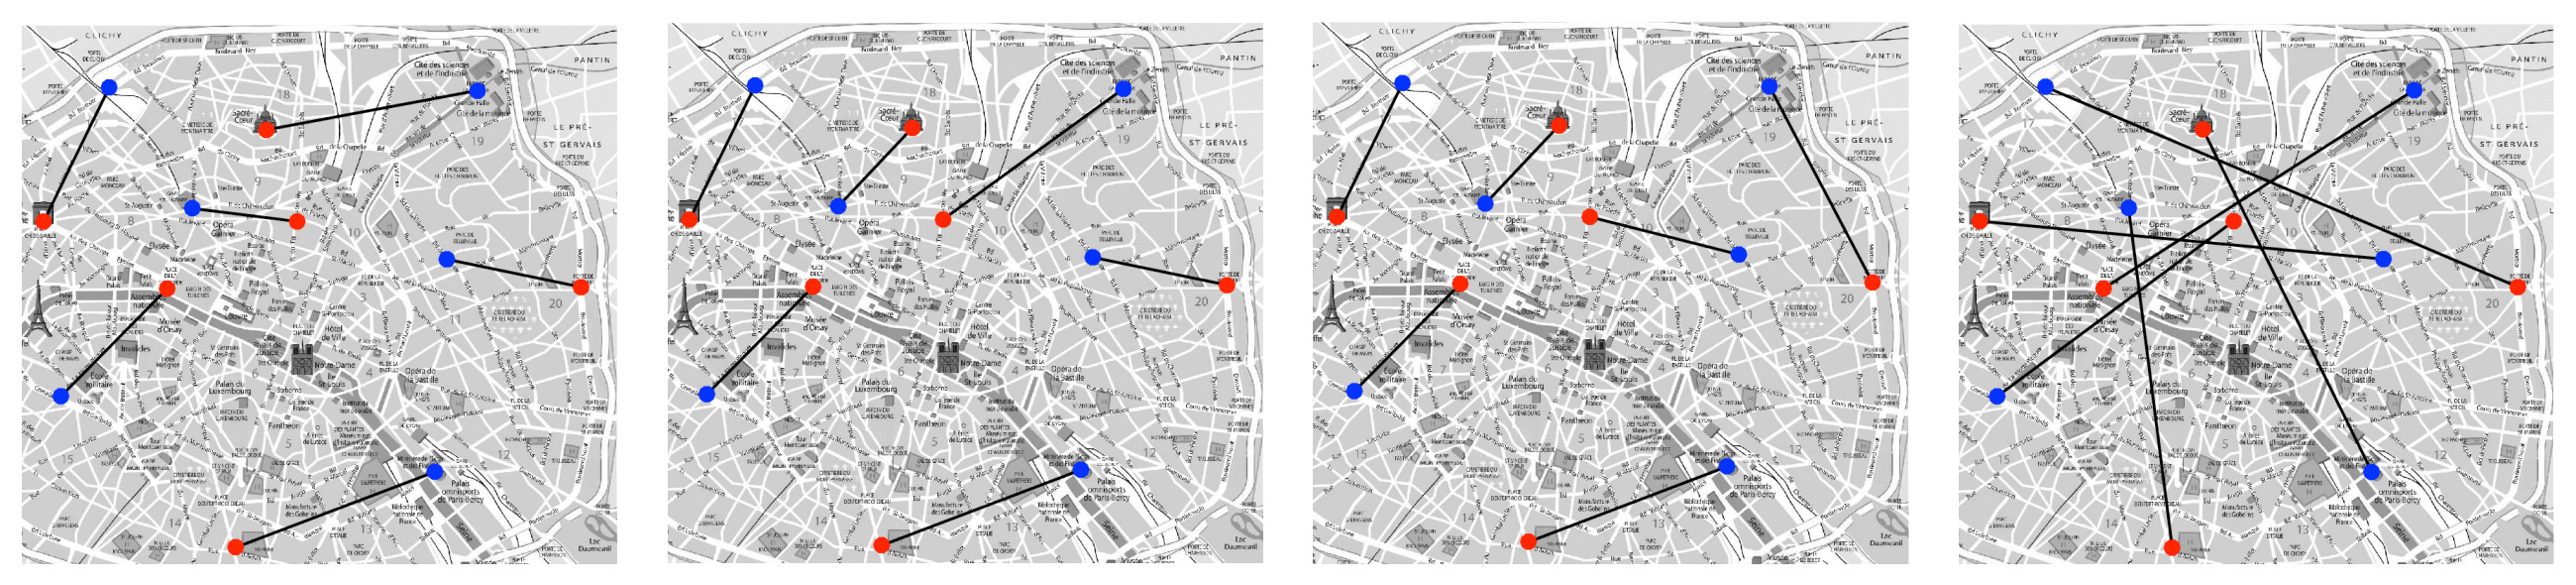
The cost of an assignment
Four assignments with costs 64, 65, 66, and 152, from left to right.
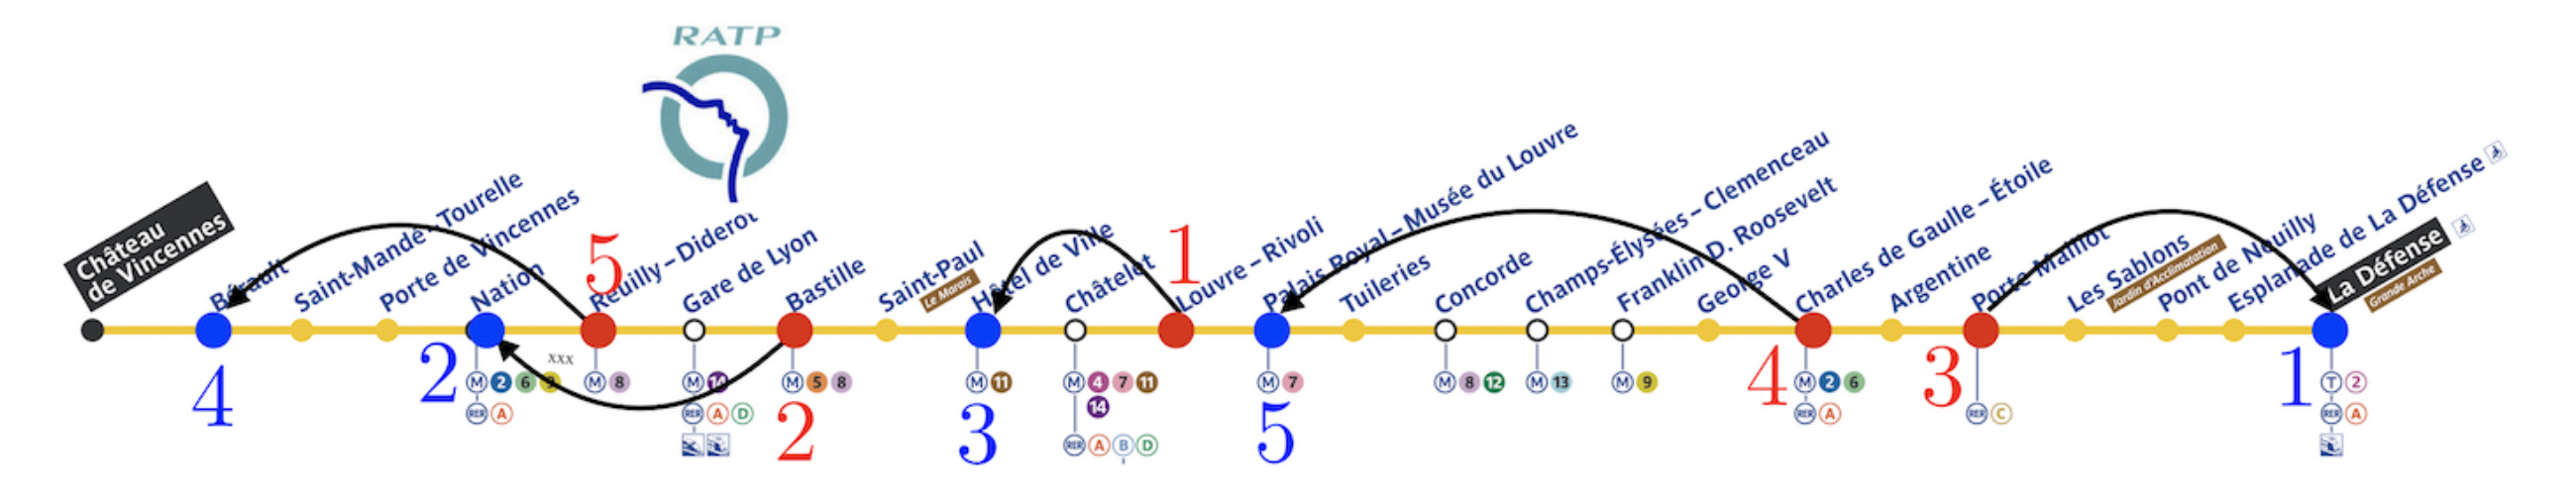
Matching along a metro line
Sorted matching along a metro line, considered as a one-dimensional axis. For the indices shown, \(\sigma:(1,2,3,4,5)\mapsto(3,2,1,5,4)\).
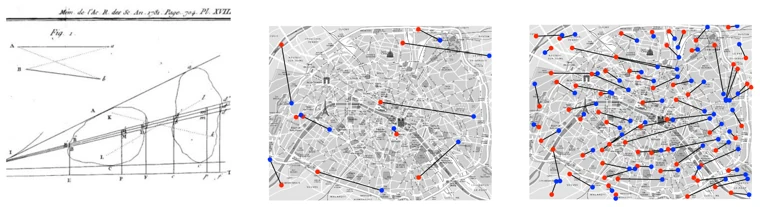
Monge and planar matching
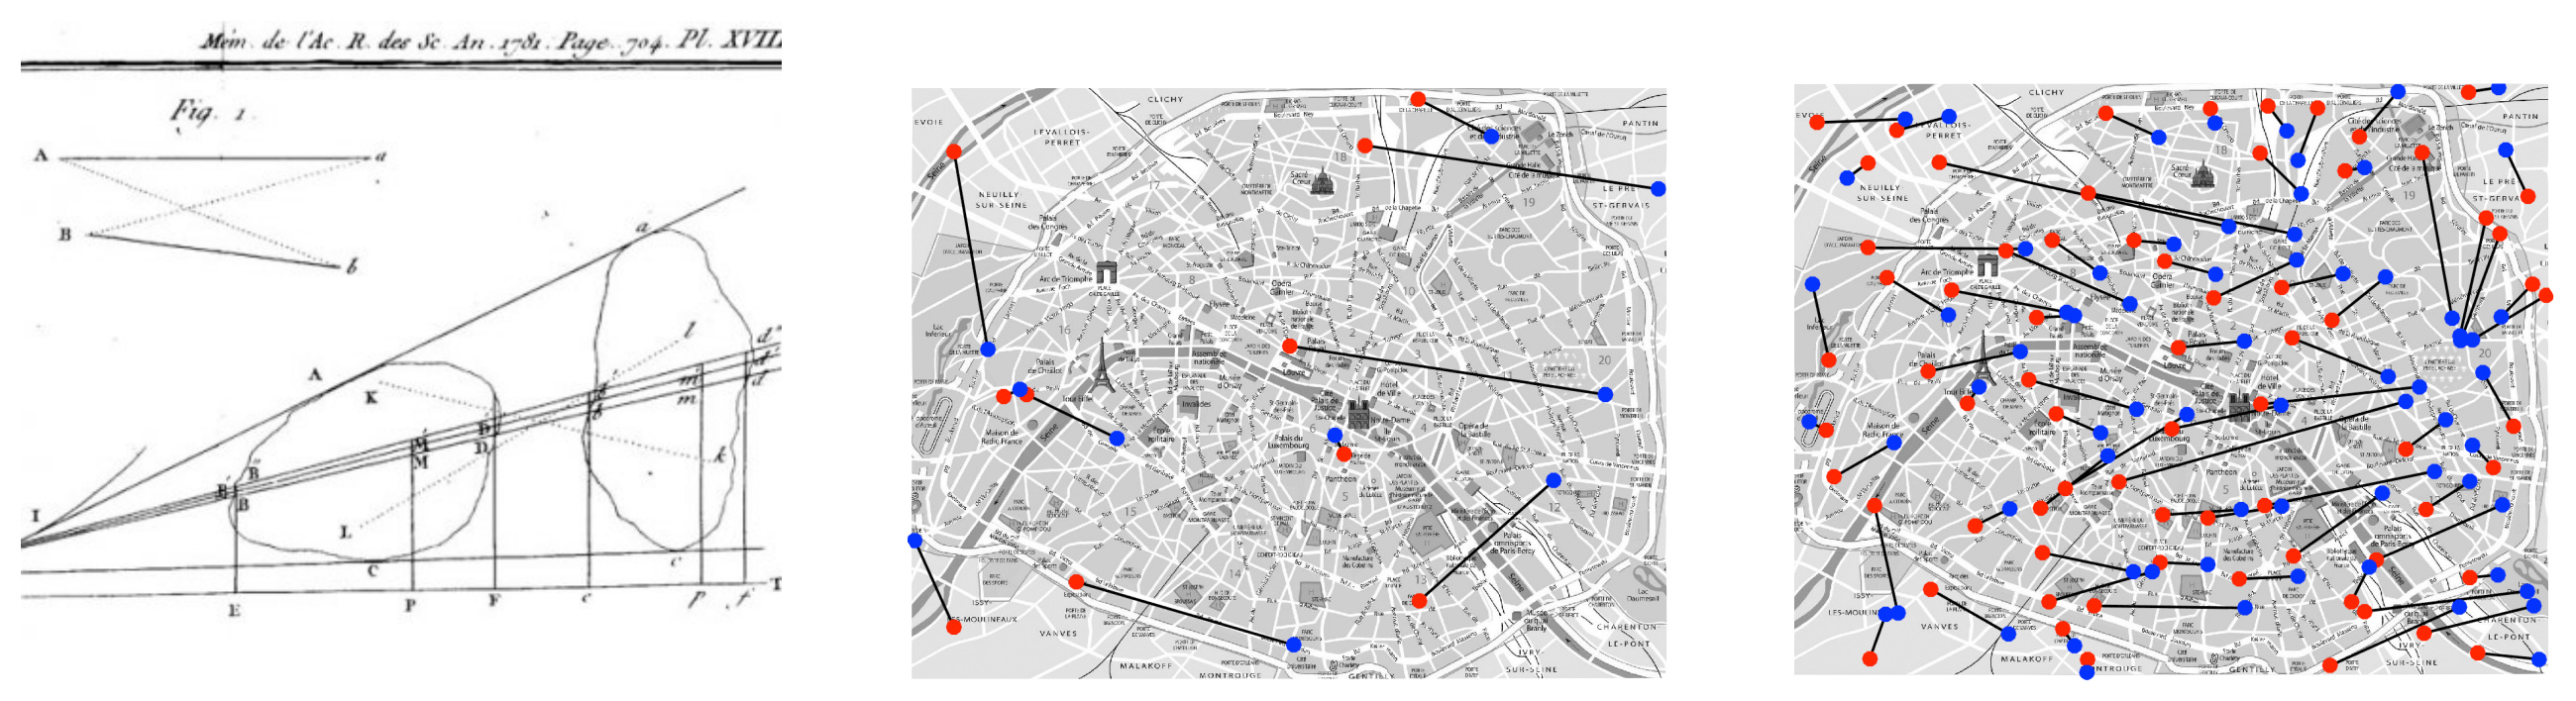
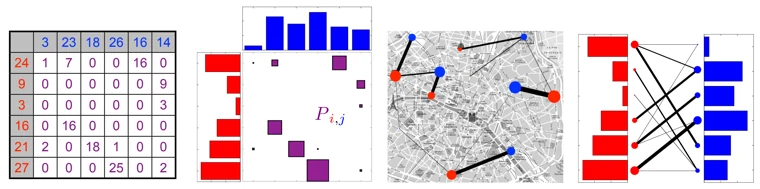
An illustration from Monge’s original article [32] and two optimal Euclidean matchings in the plane.
Four views of a transport plan
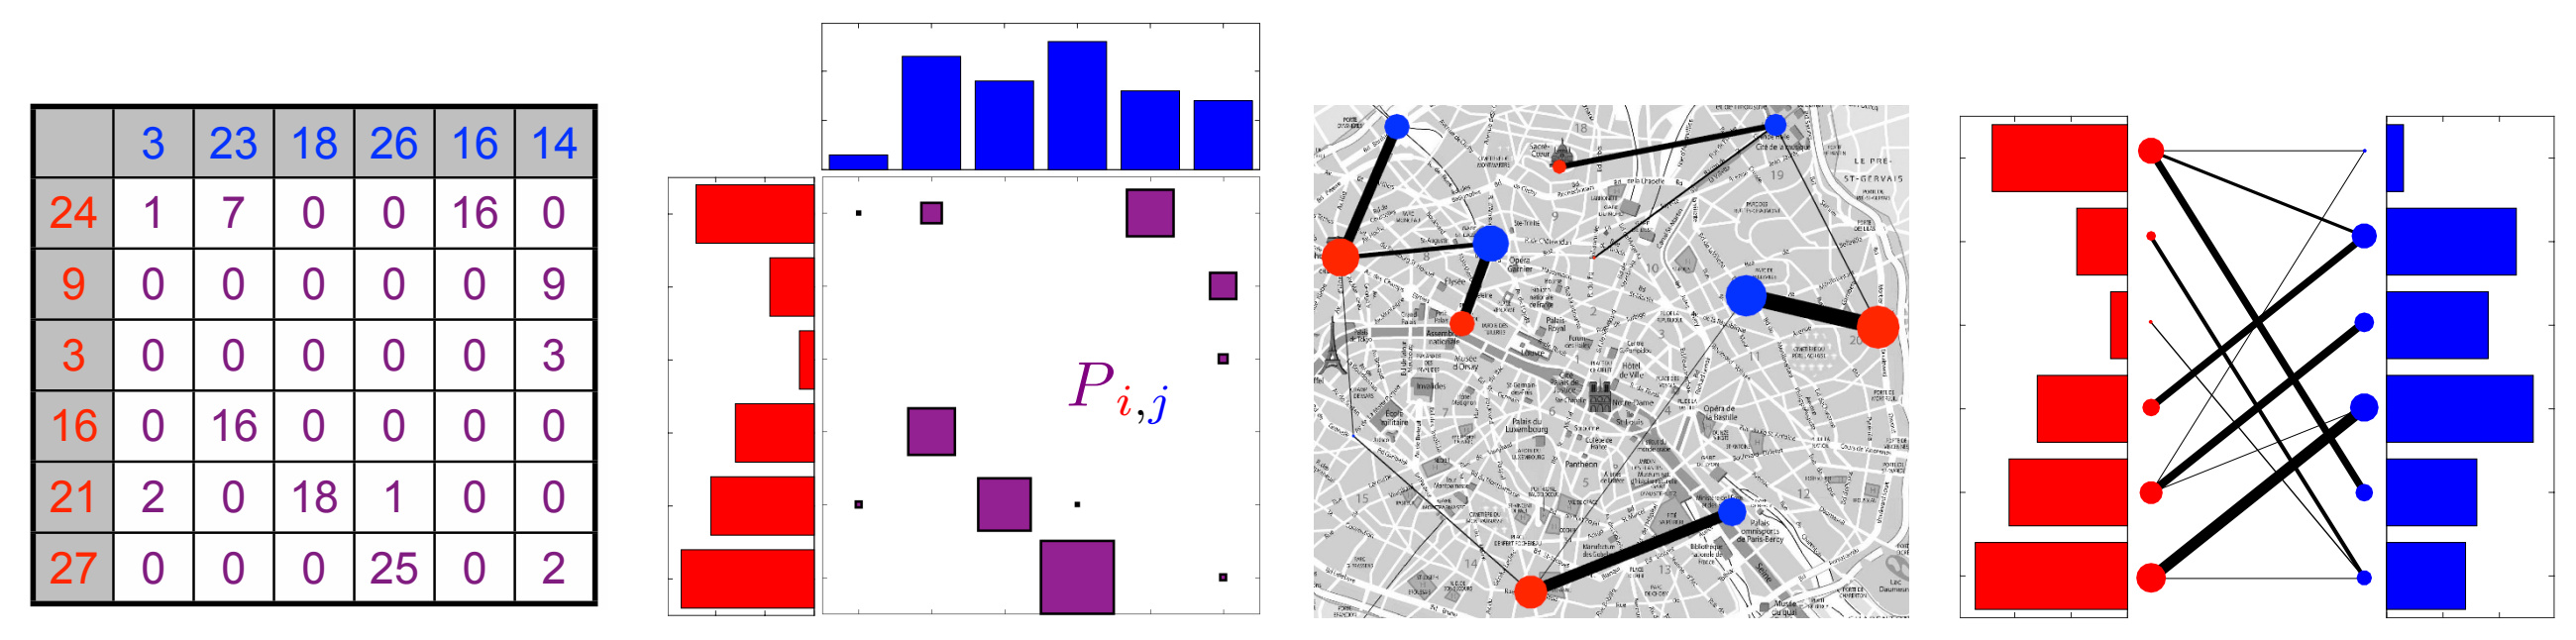
Four views of the same coupling: its matrix entries, a display of their magnitudes by squares, weighted segments in space, and a bipartite graph. Row and column sums give the prescribed masses \(a\) and \(b\).
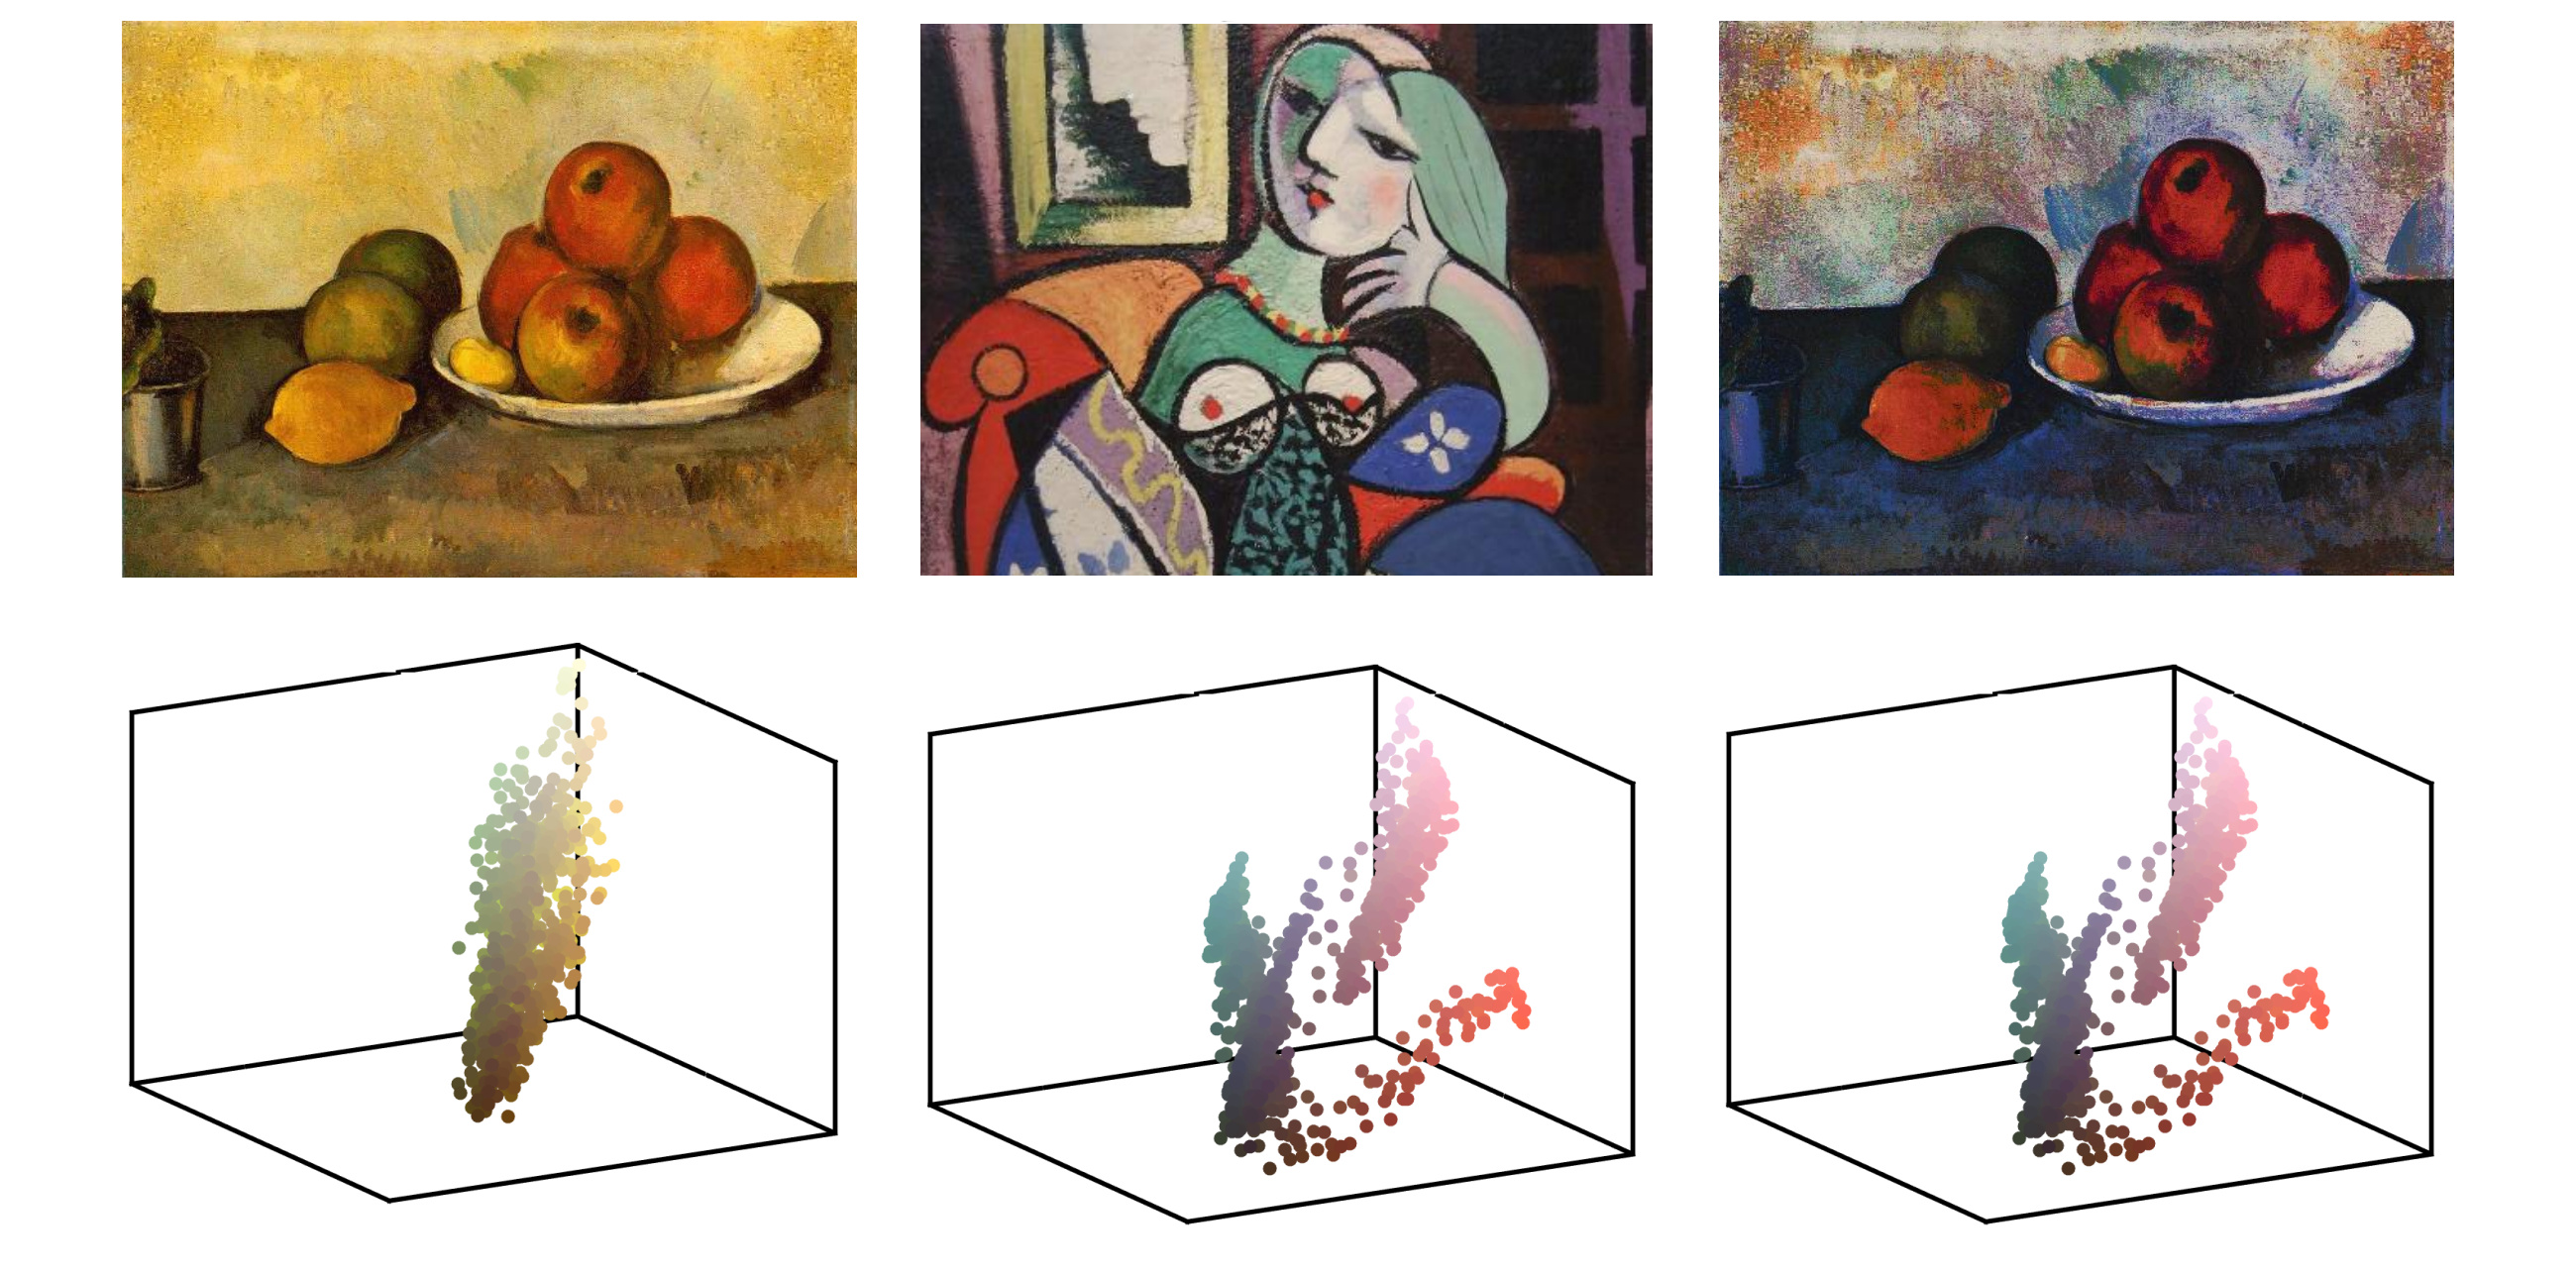
Transferring a color palette
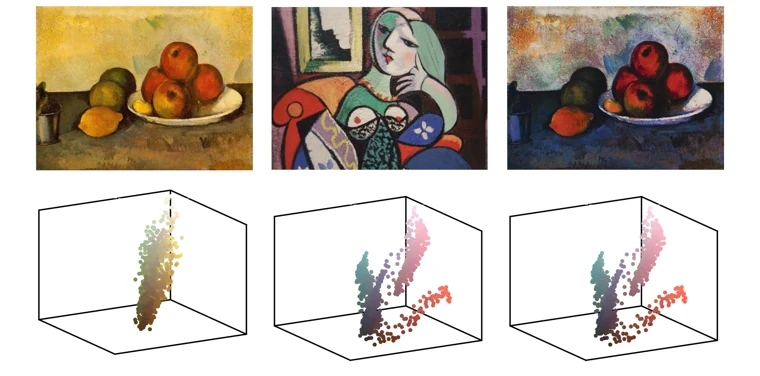
Color-palette transfer. Columns: source, target, and recolored source. Top: colors on the image grid; bottom: the corresponding point clouds in RGB space. A permutation of the target colors gives the same color cloud in the last two columns.
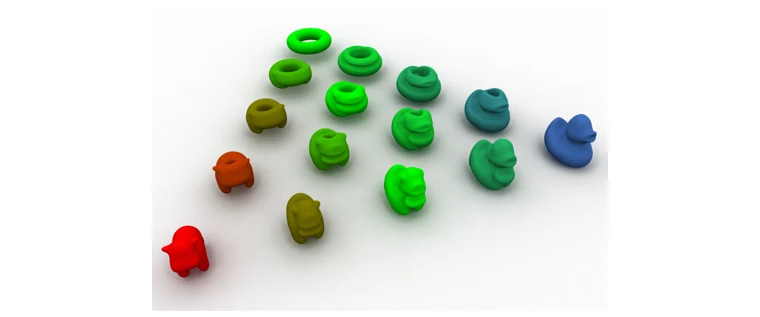
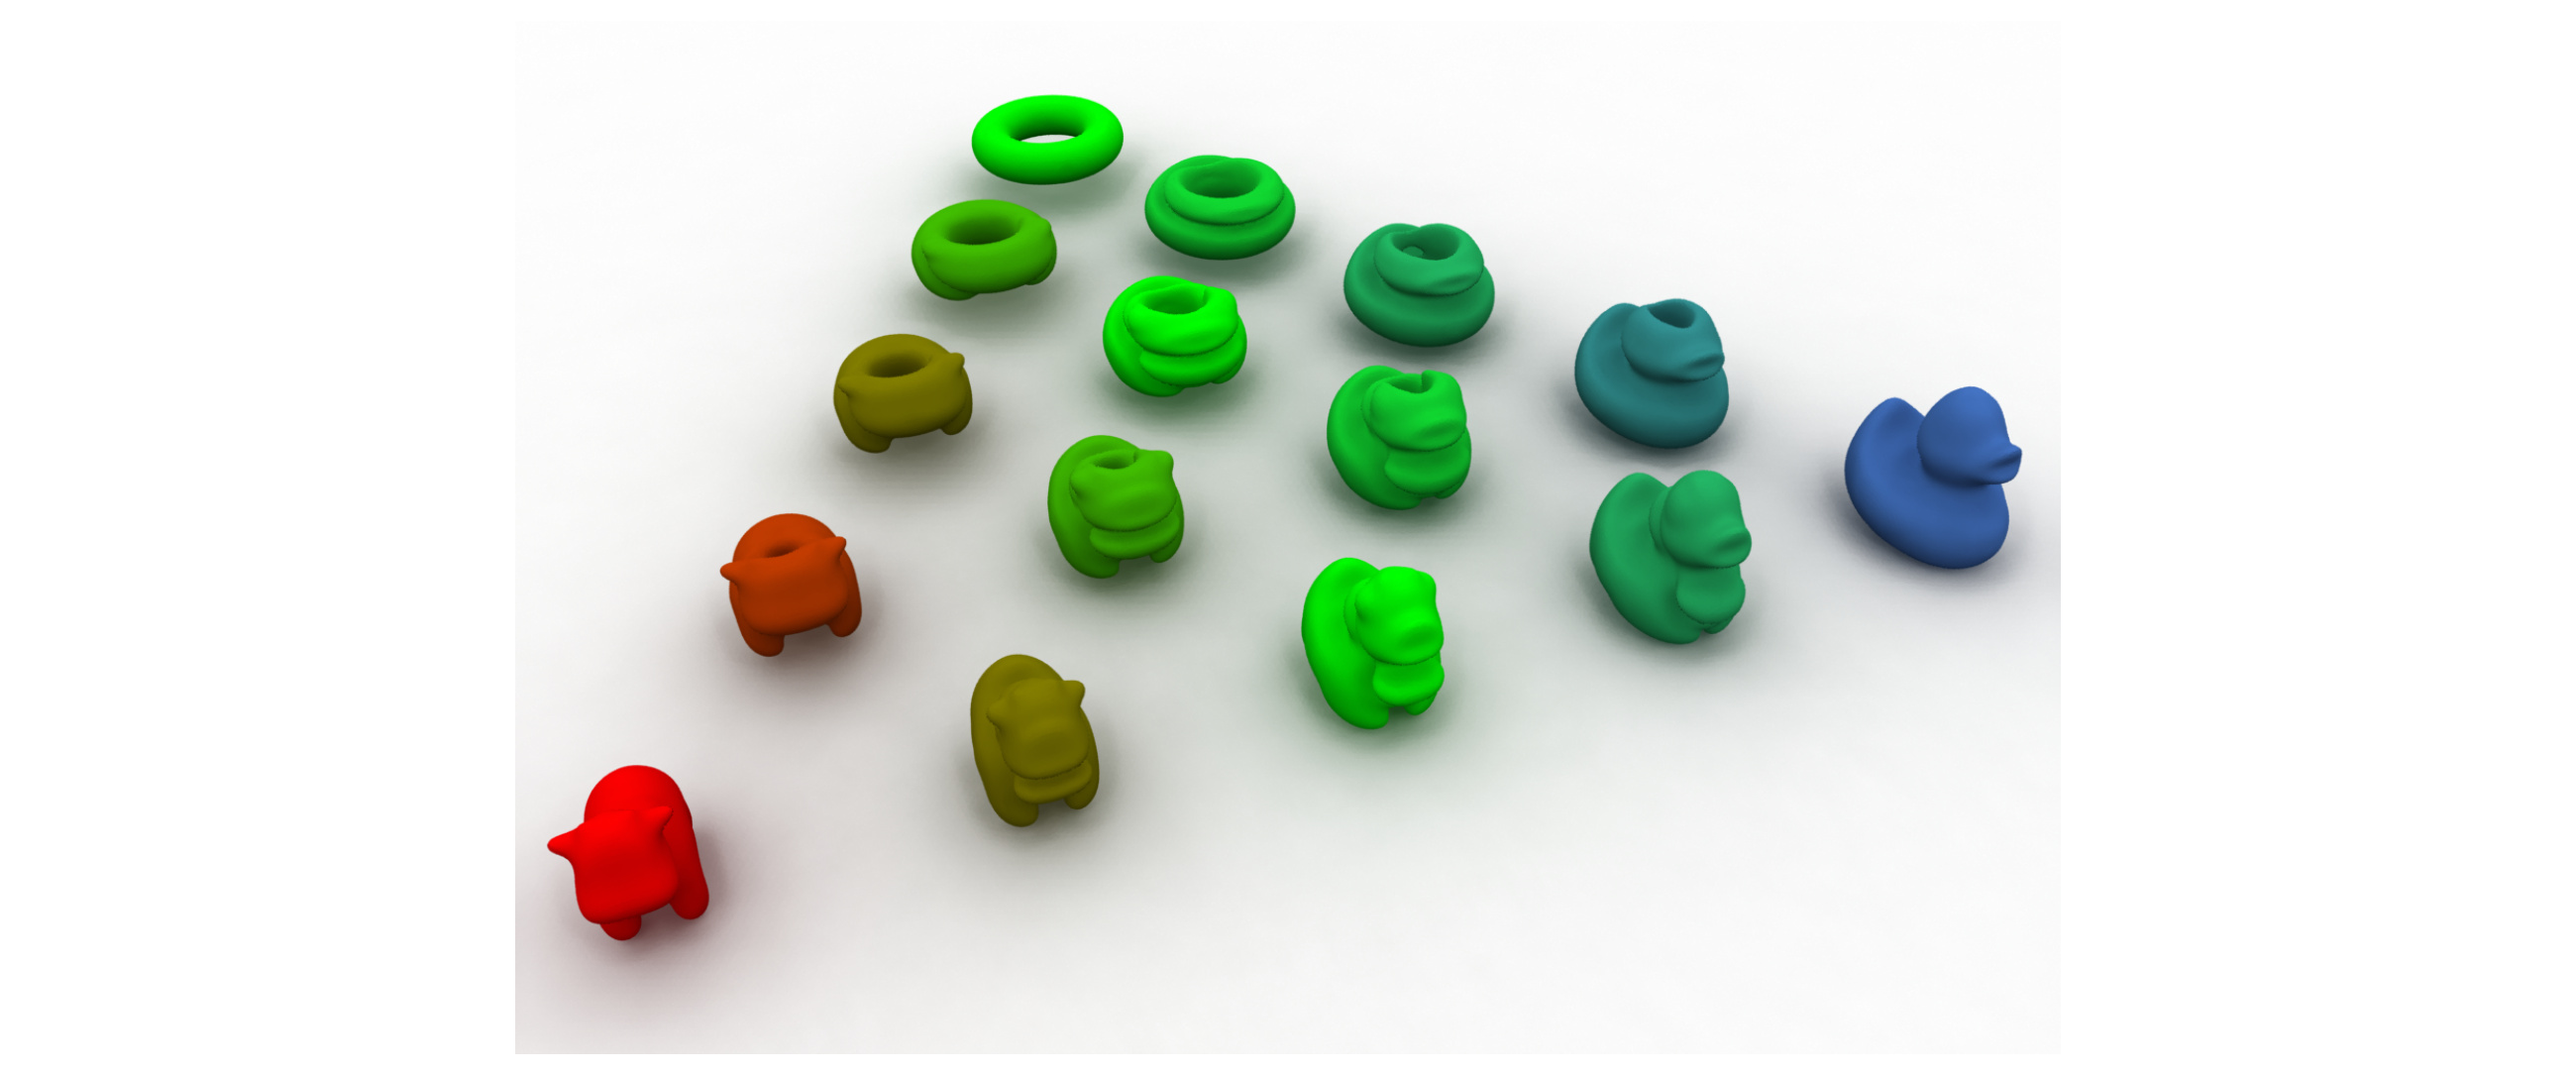
Barycenters of shapes
Numerical barycentric interpolation of three-dimensional shapes represented by probability distributions. The three reference shapes occupy the vertices of the triangle; interior points correspond to different weights in (4.10).
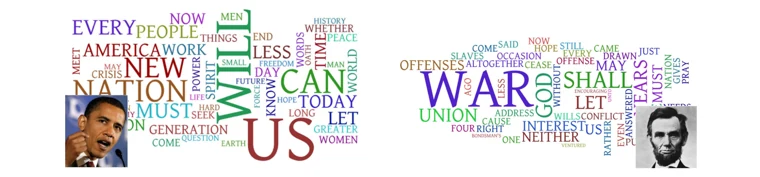
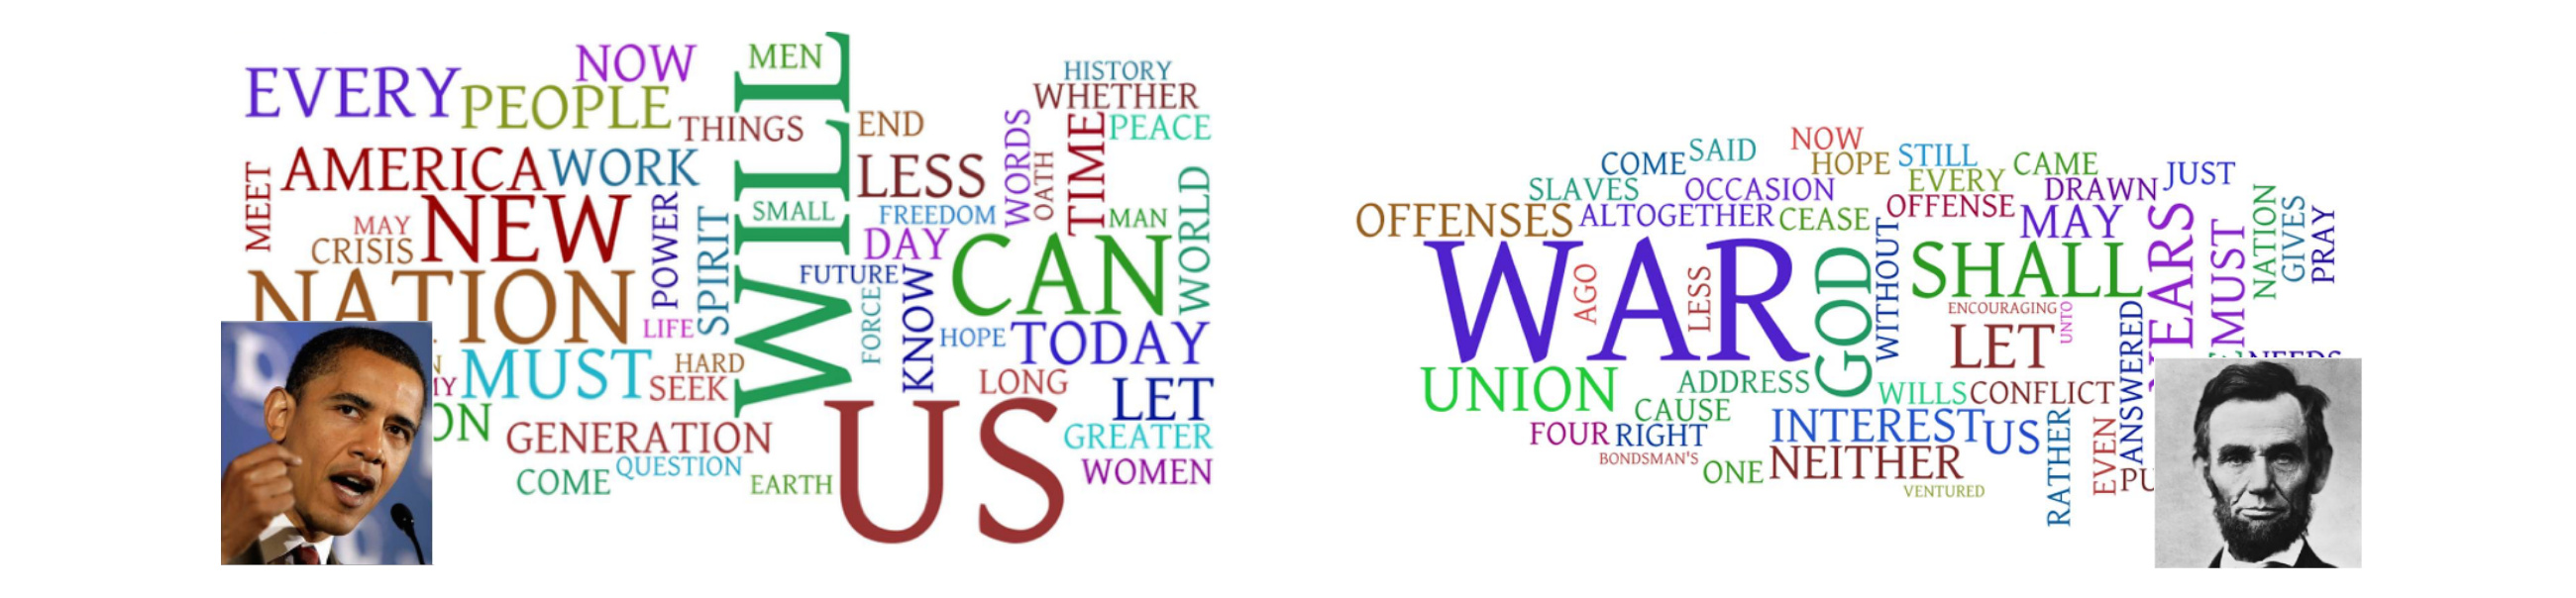
Texts as word distributions
Word clouds showing the most frequent words in two texts. Their sizes indicate relative frequencies; these are illustrations rather than a complete numerical histogram.
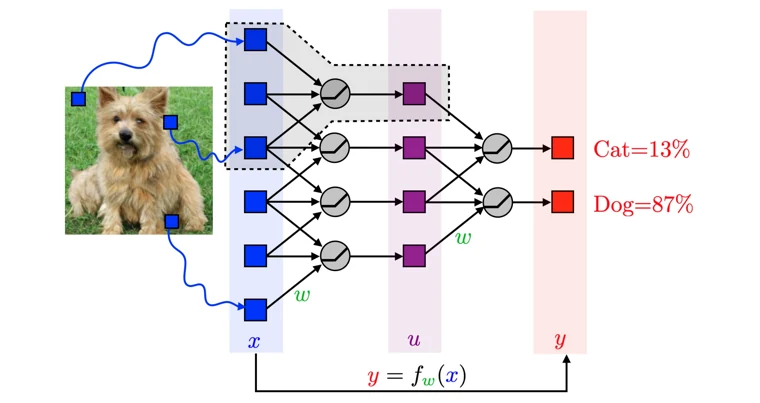
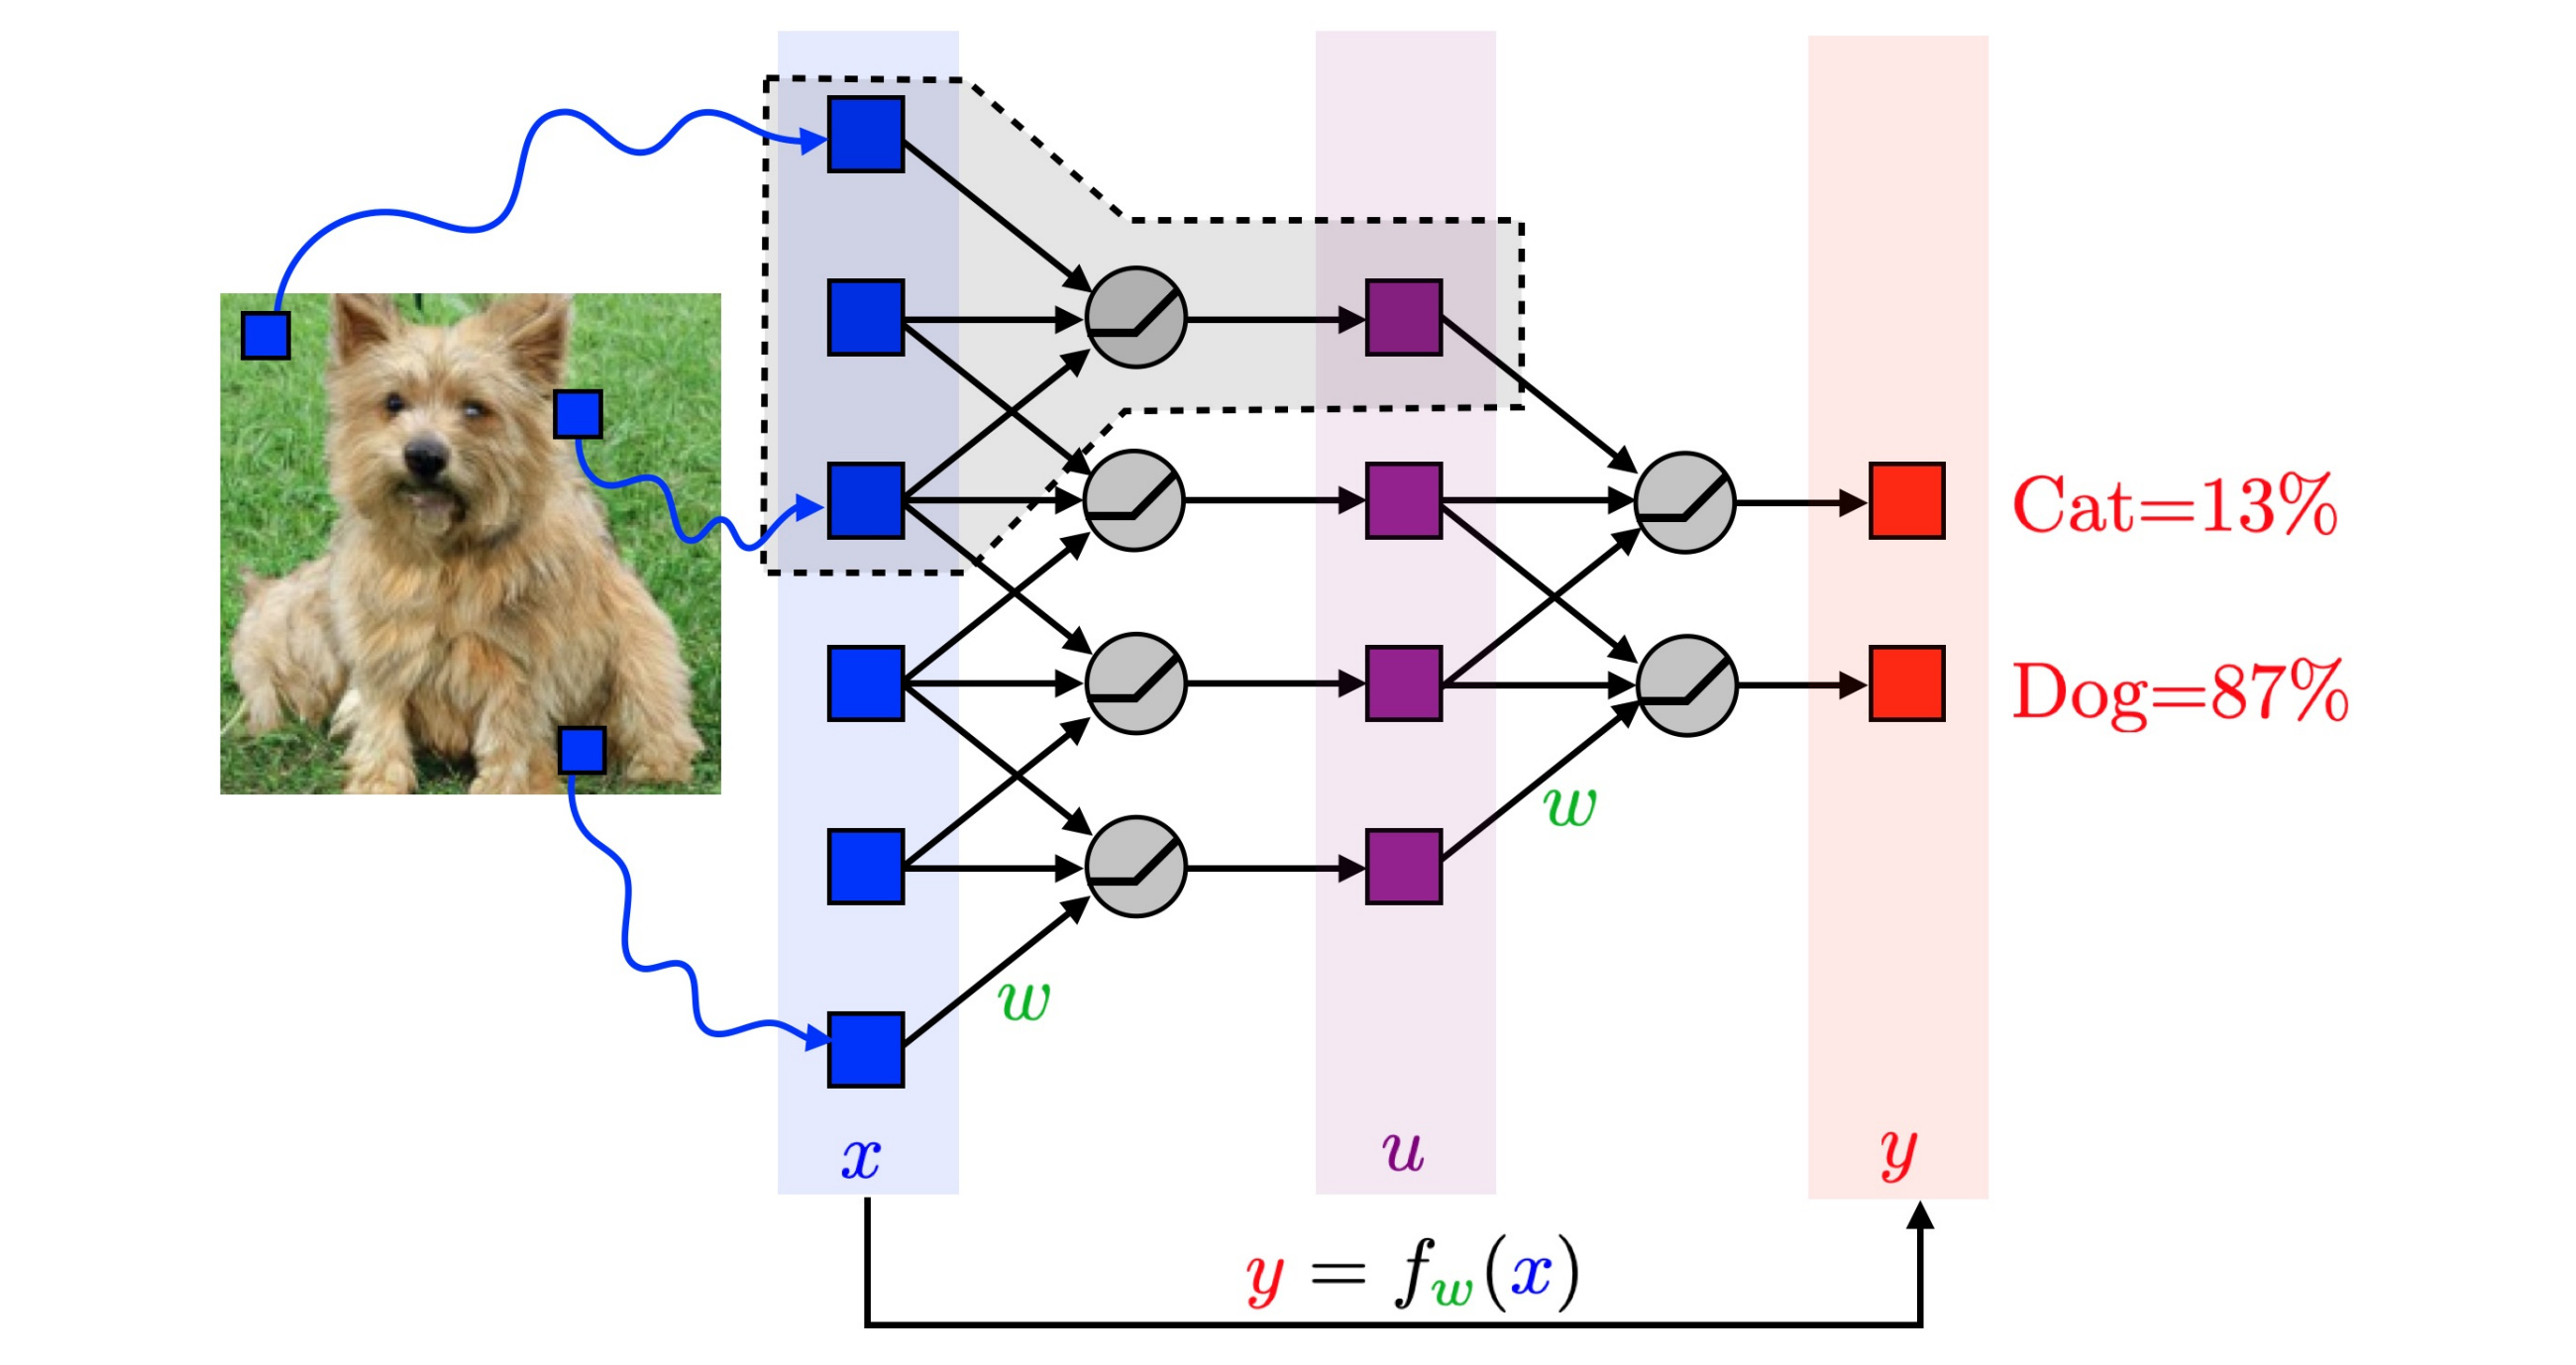
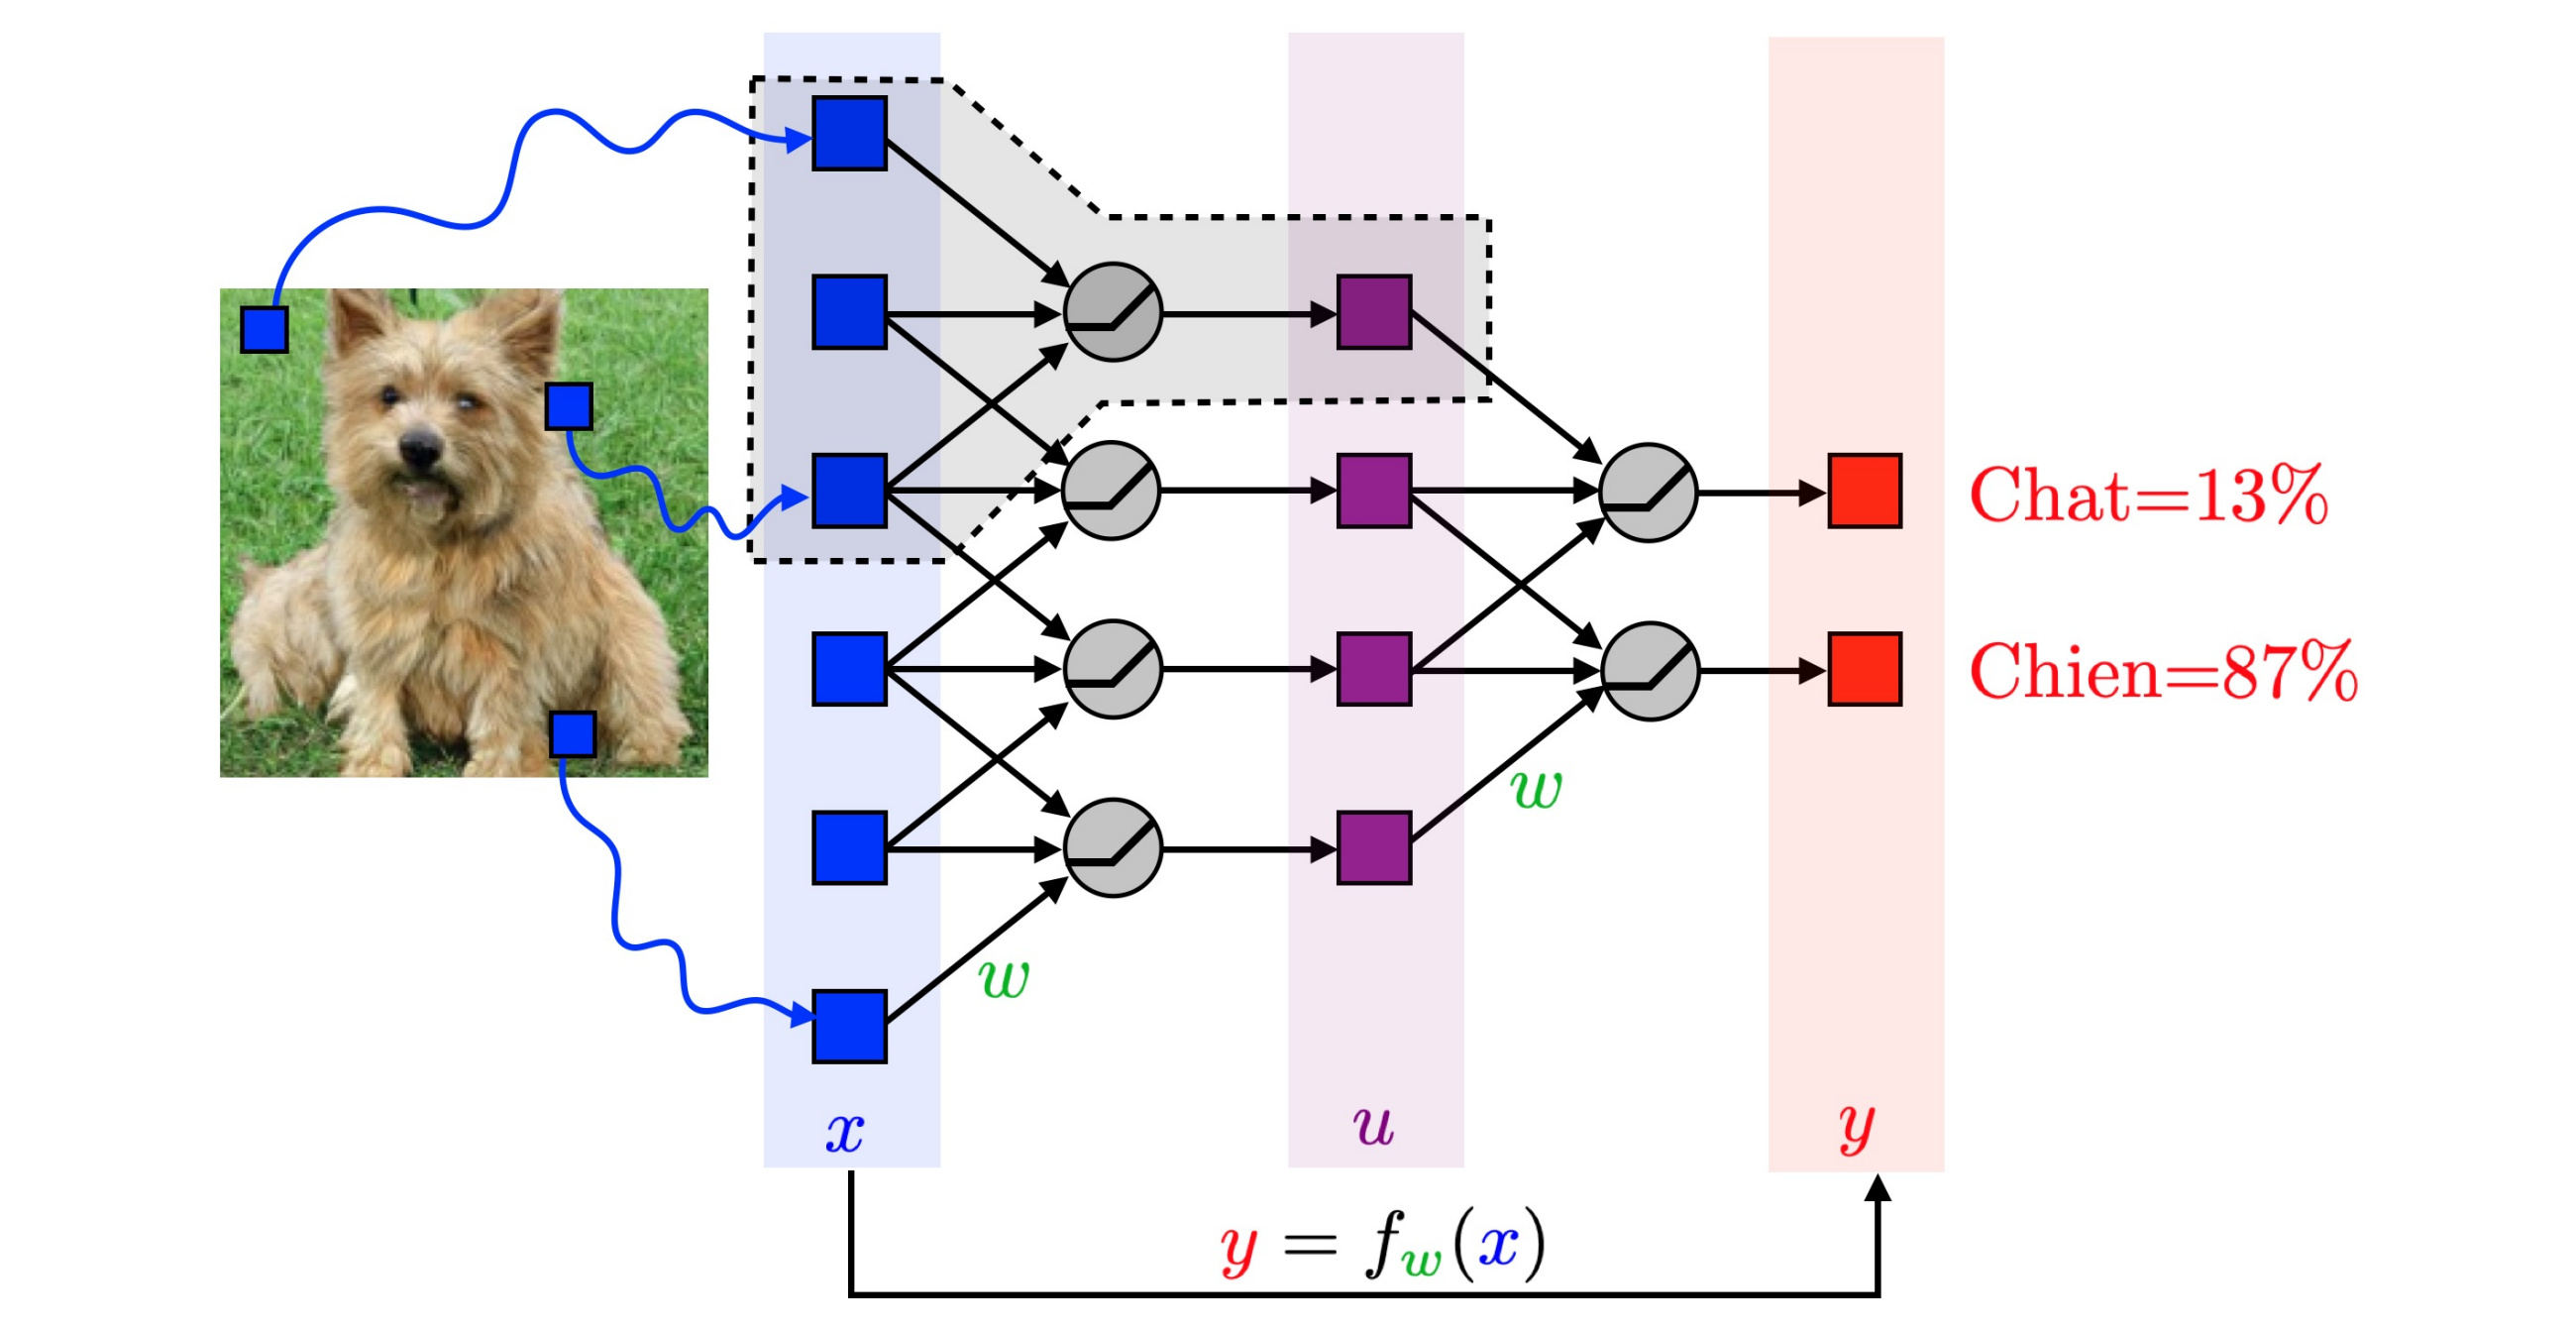
An image classifier
A schematic classifier with one hidden layer and one output layer. Only a few input pixels and connections are drawn. The displayed percentages are model predictions; a normalization such as softmax is needed to obtain class probabilities.
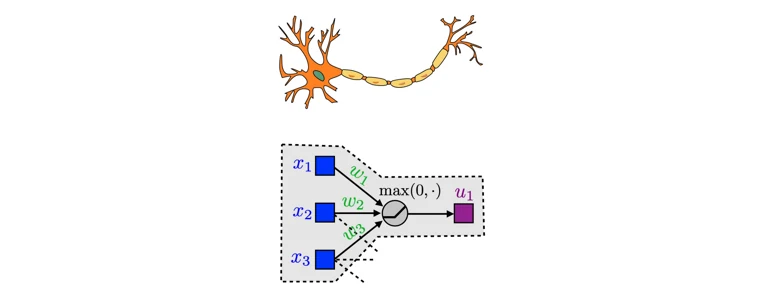
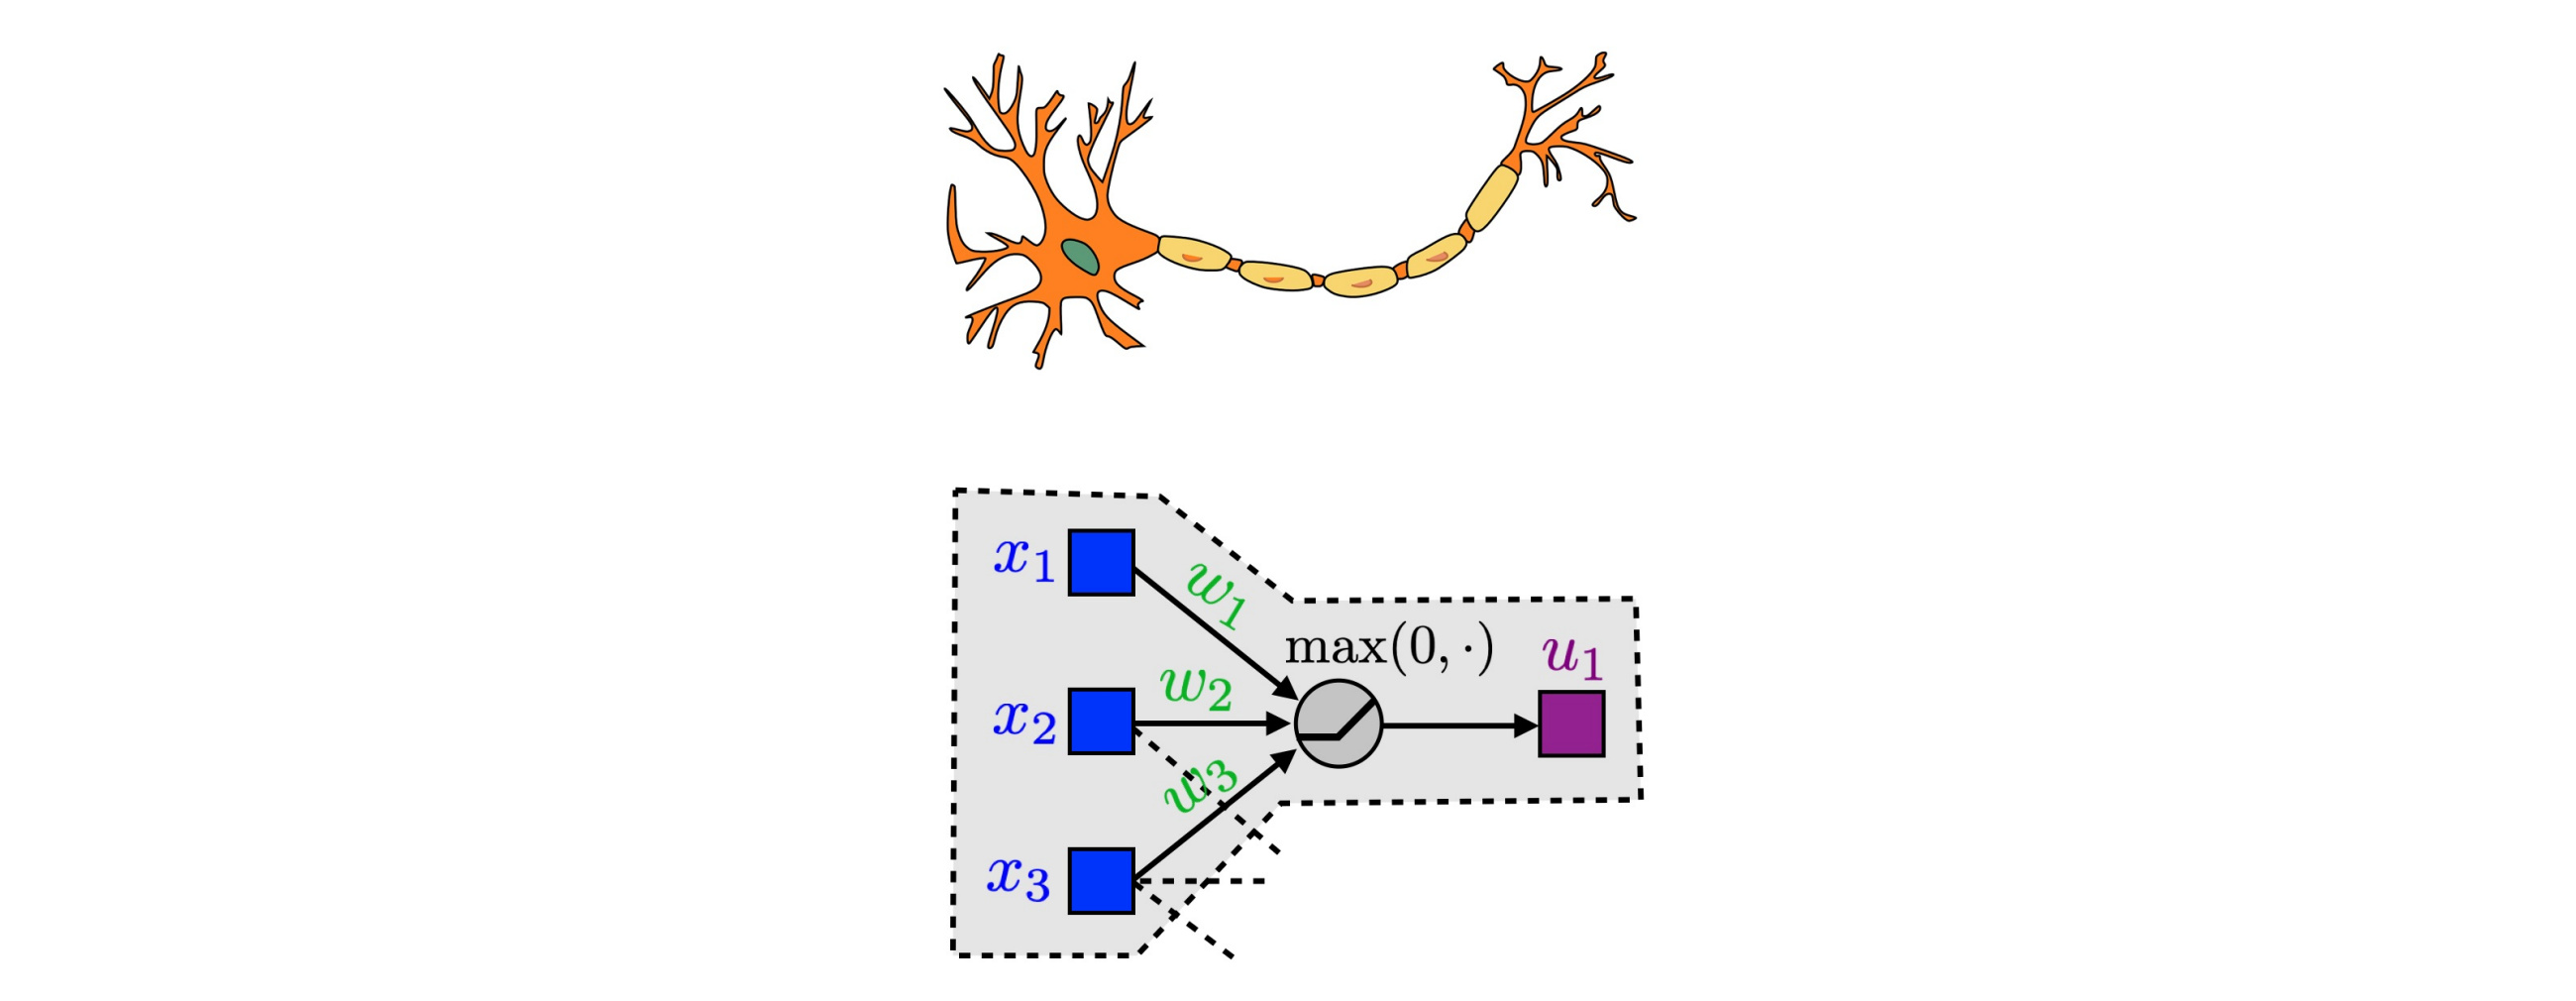
Biological and artificial neurons
A biological neuron and a schematic artificial neuron. The mathematical model keeps only a weighted sum and an activation; the bias in (5.1) is omitted from the drawing.
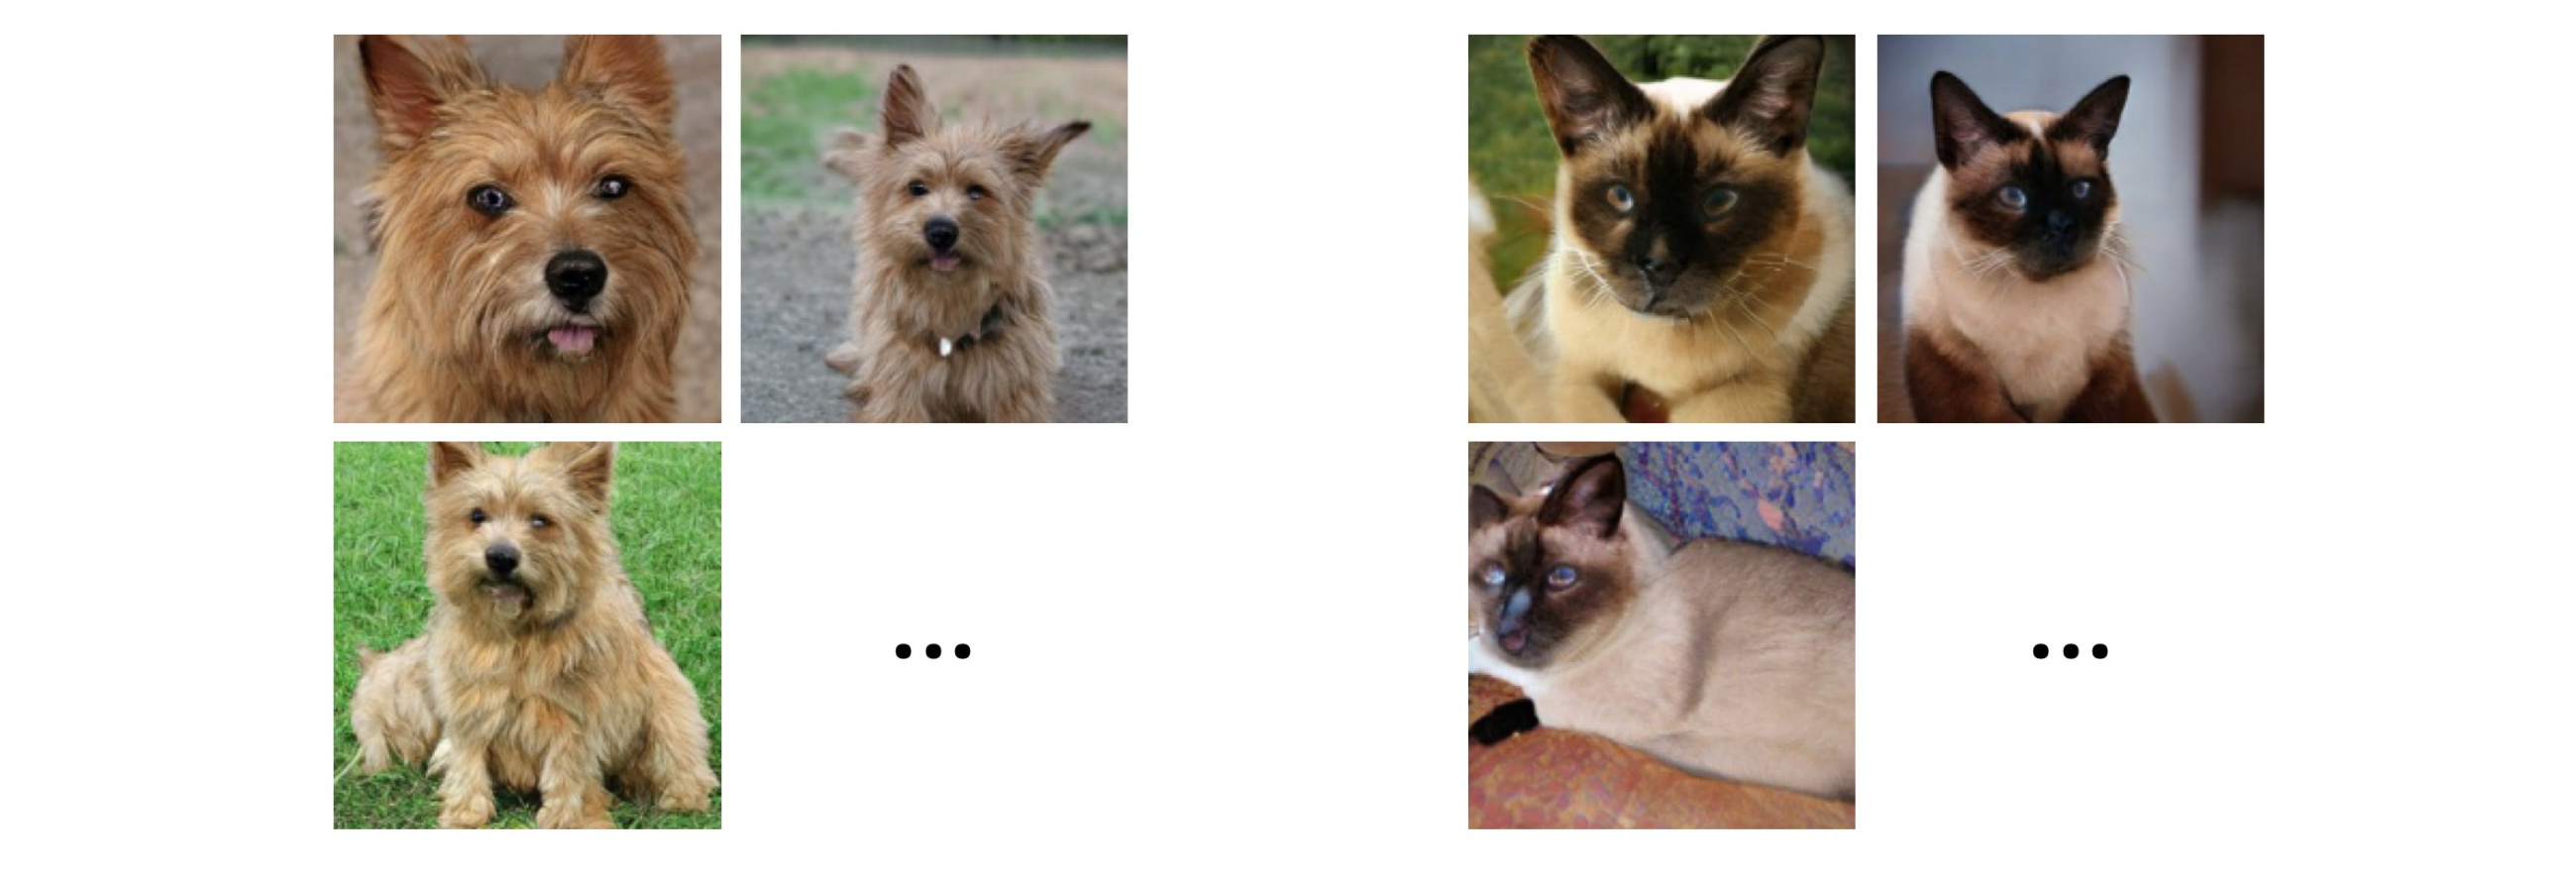
Learning from labeled images
Examples of labeled dog and cat images from ImageNet [15]. Training uses many examples; evaluation requires separate data.
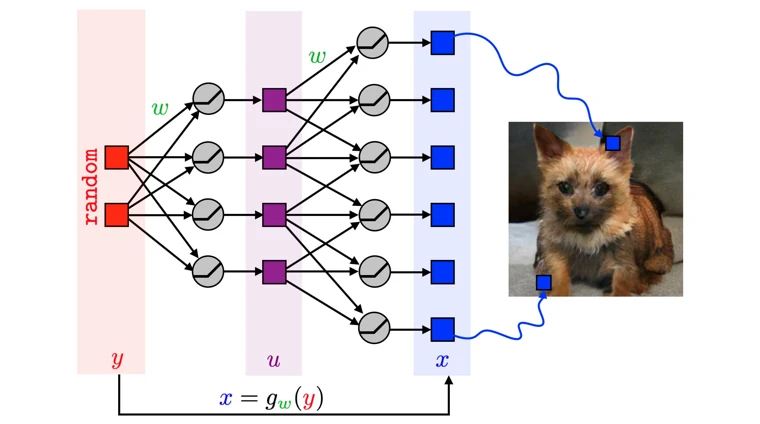
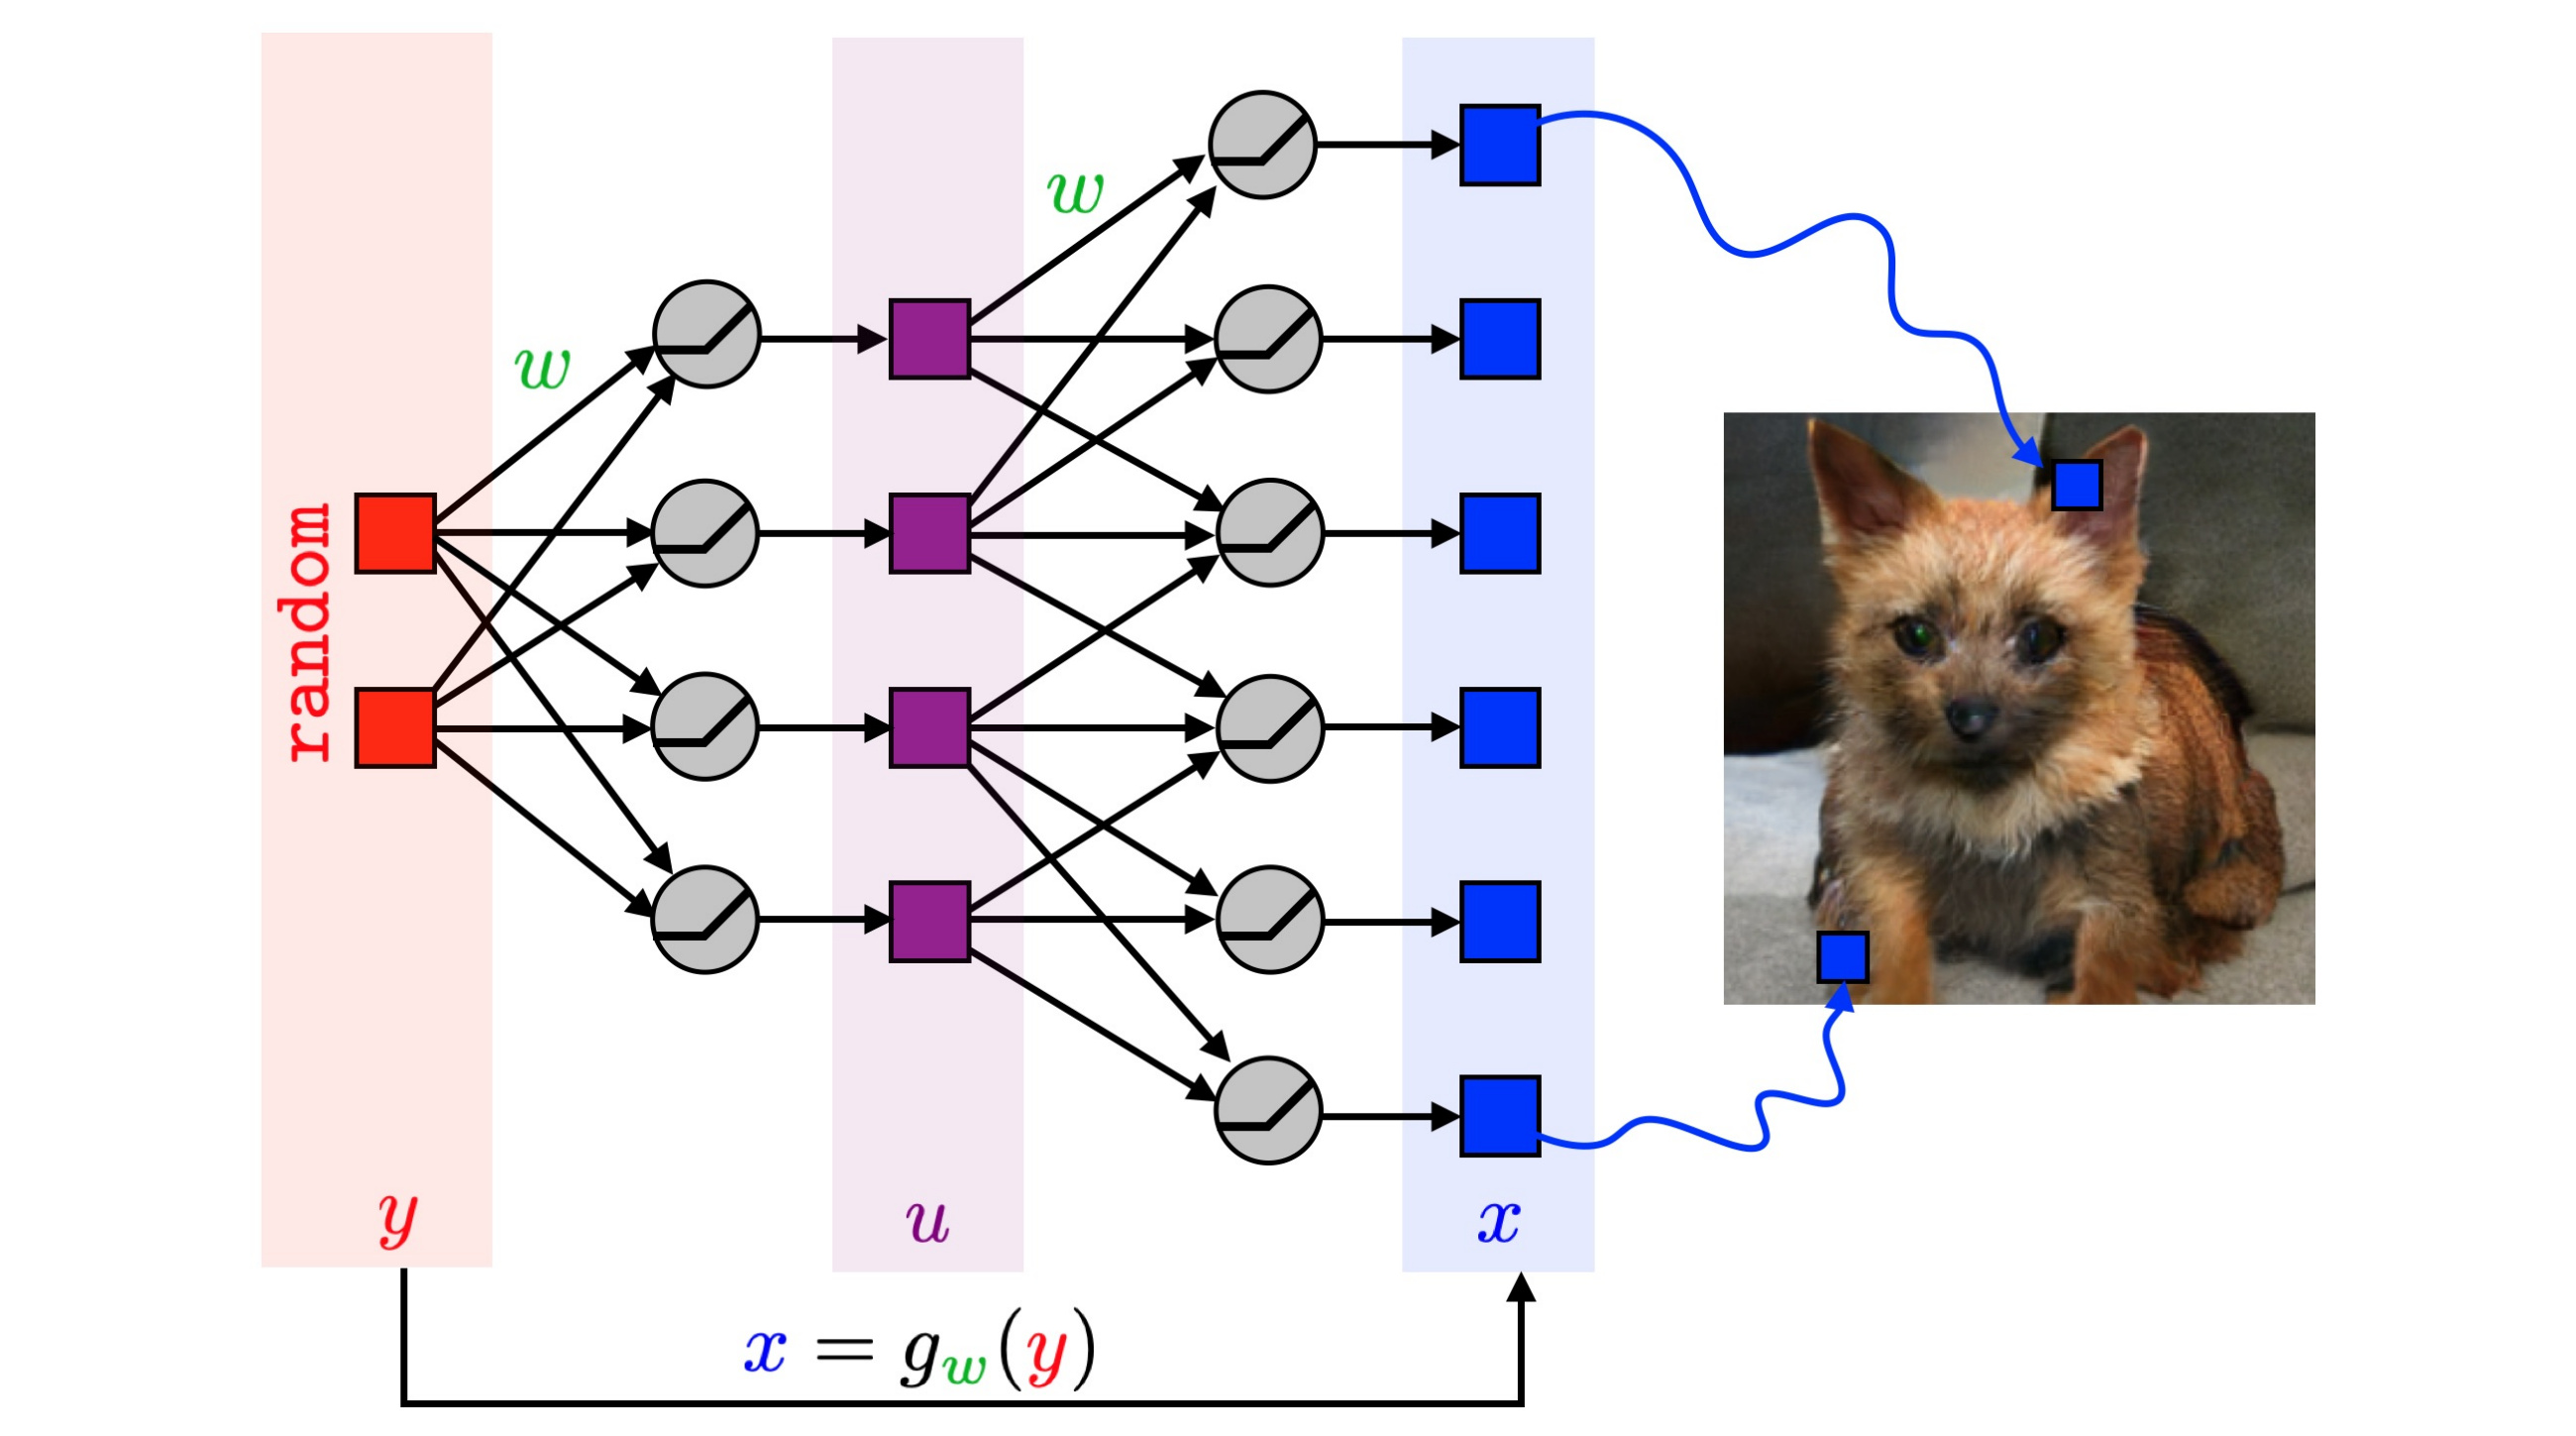
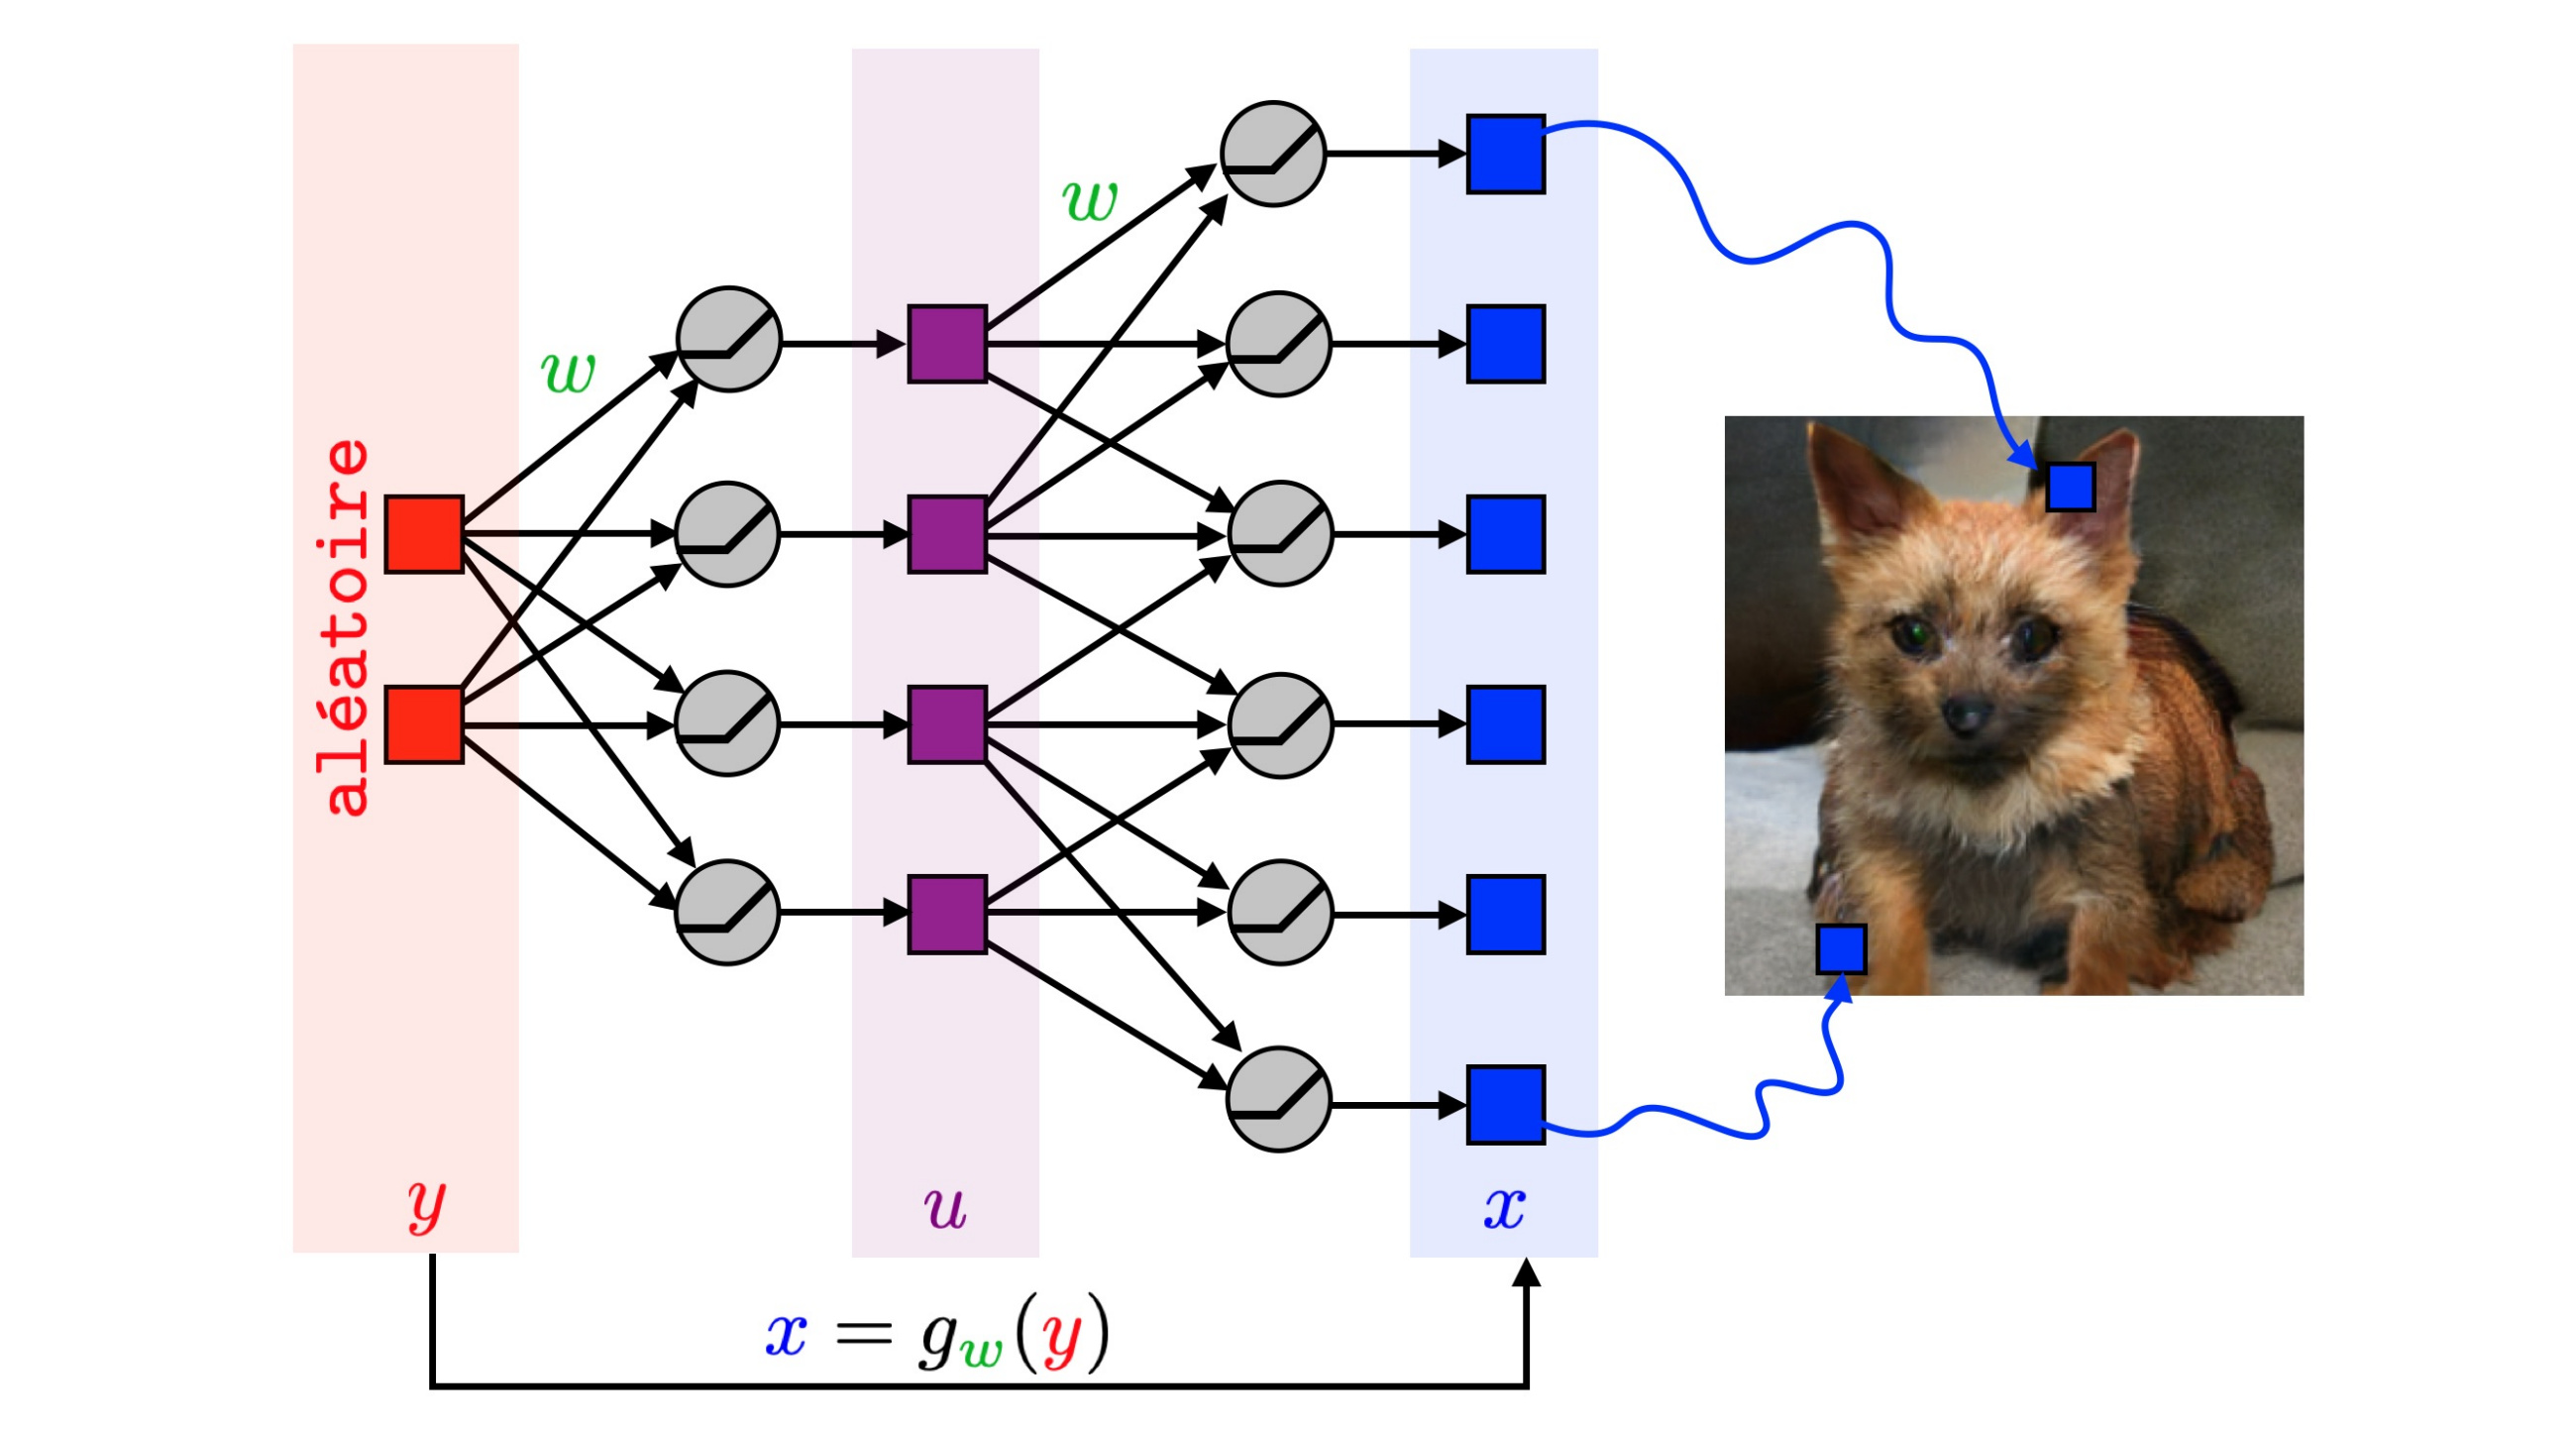
An image generator
A schematic generator maps a random input \(y\) through a hidden layer to an image \(x=g_w(y)\). Practical image generators have more layers and a much larger output dimension.
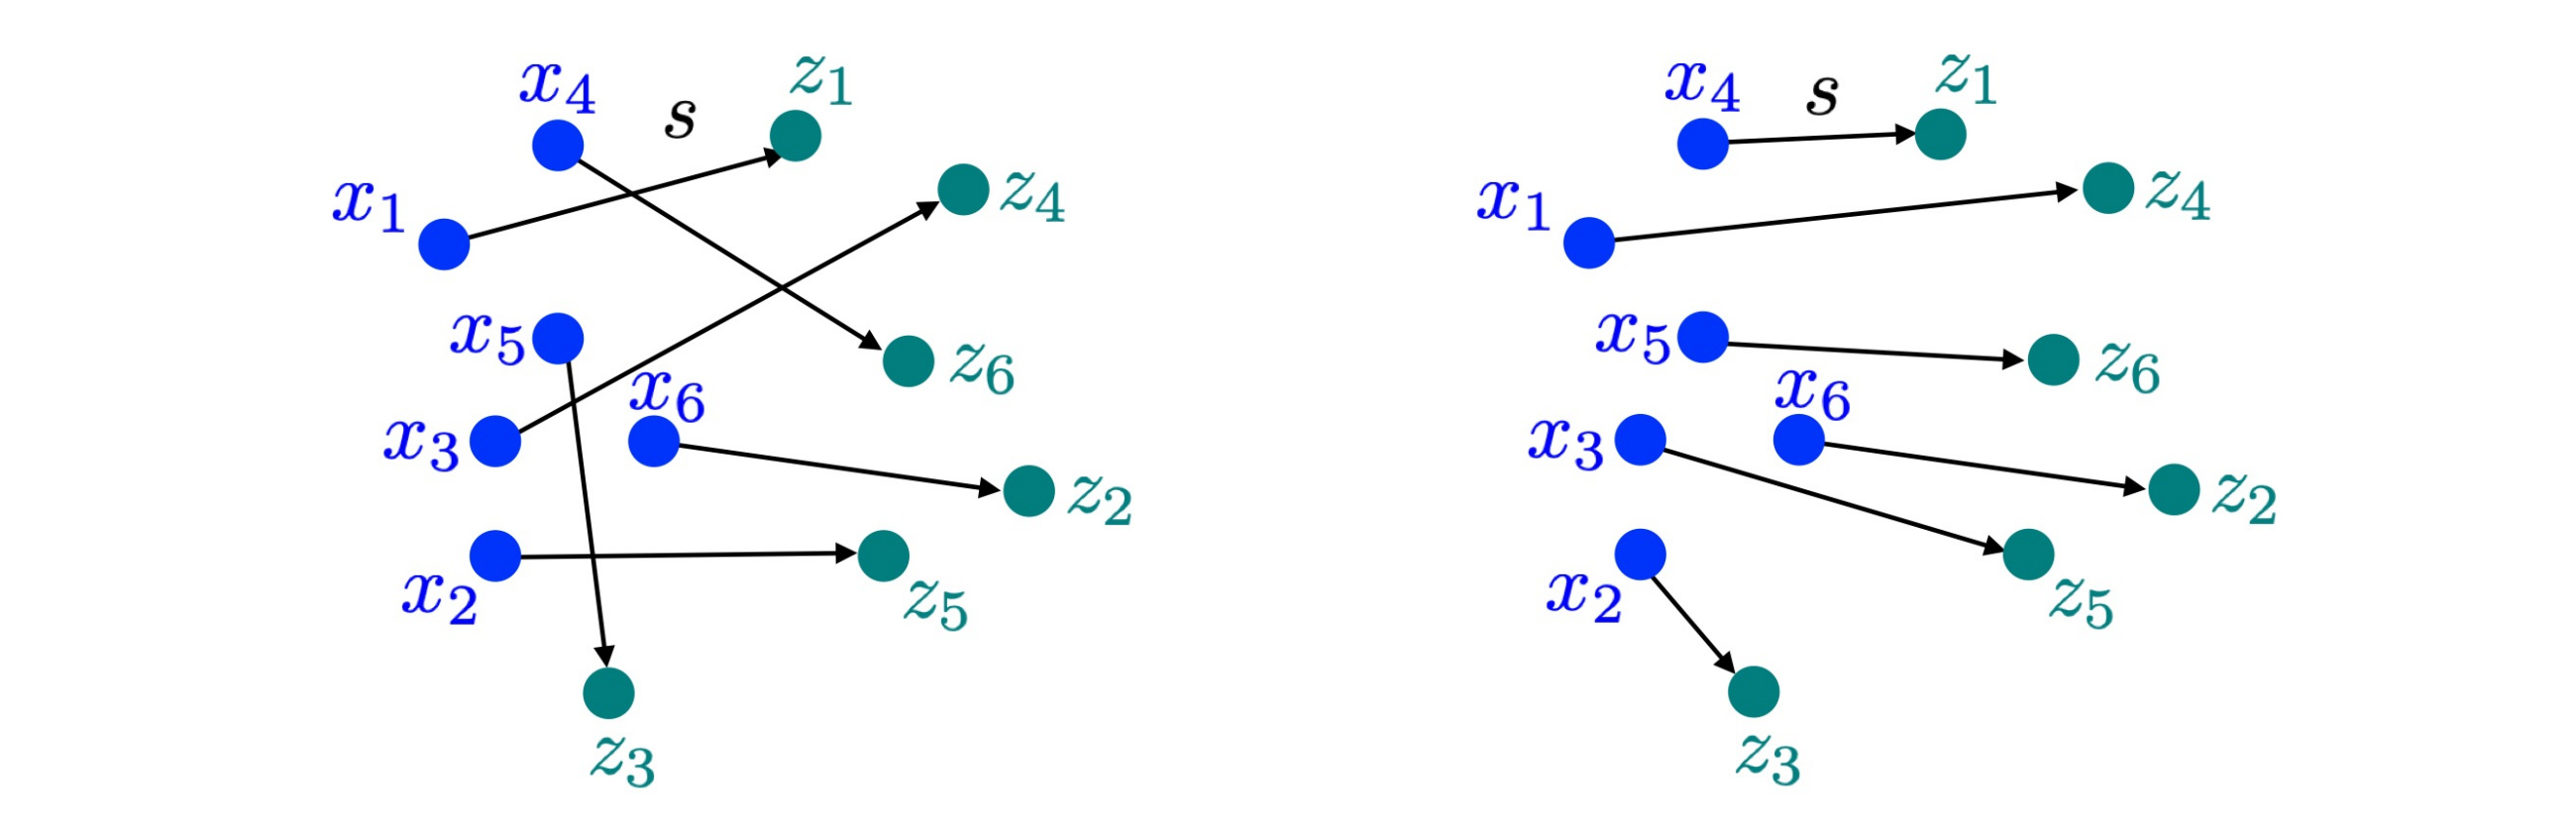
Comparing point assignments
Two assignments of six source points to six target points. The right-hand assignment has smaller Euclidean transport cost and is the optimal matching in this example.
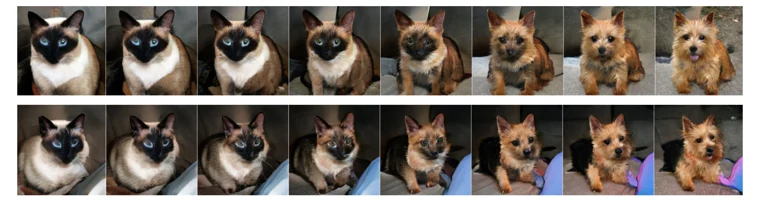
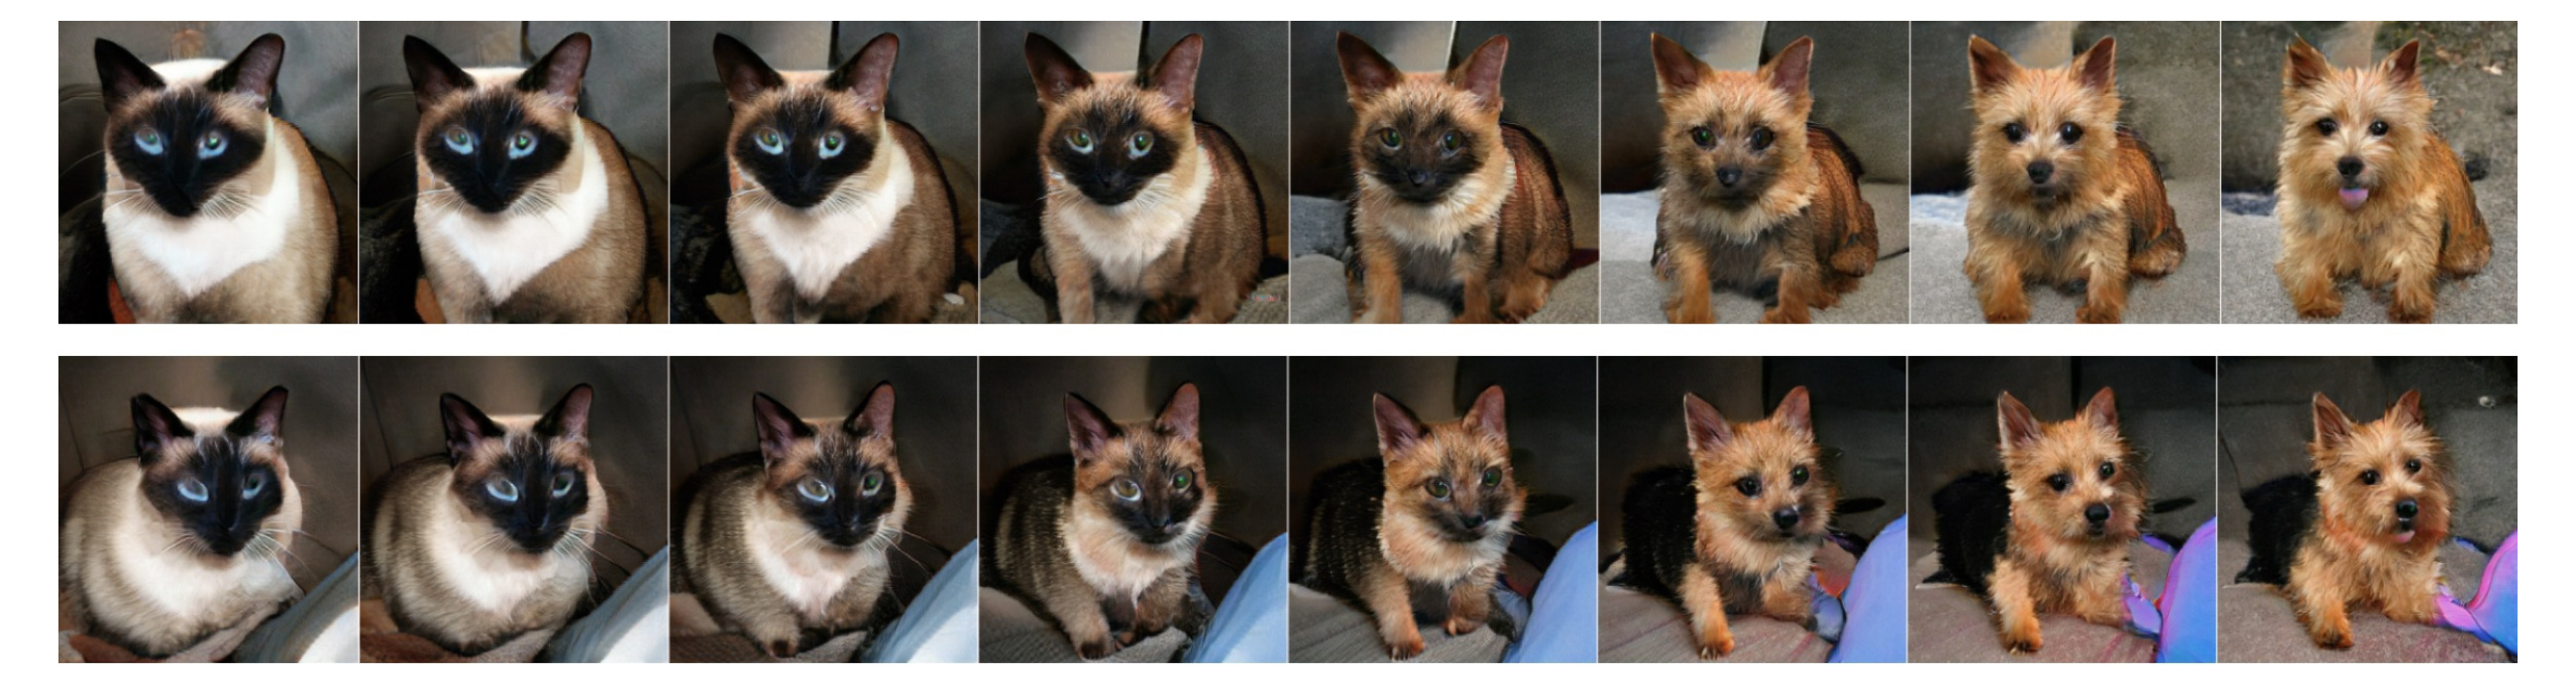
Generating and interpolating images
Two sequences of synthetic images interpolating between cats and dogs, using the BigGAN model [6]. BigGAN is class-conditional; its class information is part of the conditioning. These examples illustrate generation and interpolation rather than a claim of an optimal transport path.
Les pixels comme message
Une image à quatre niveaux de gris et l'agrandissement d'un carré de \(5\times5\) pixels.
Codes préfixes et arbres binaires
L'arbre binaire complet de profondeur trois (à gauche) et le sous-arbre d'un code préfixe (à droite).
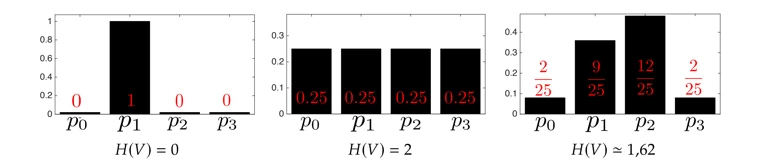
Distributions et entropie
Une distribution déterministe, la distribution uniforme sur quatre symboles et la distribution empirique du message de 25 pixels.
Coder les différences de pixels
Différences successives et reconstruction par sommation cumulée, en conservant le premier pixel.
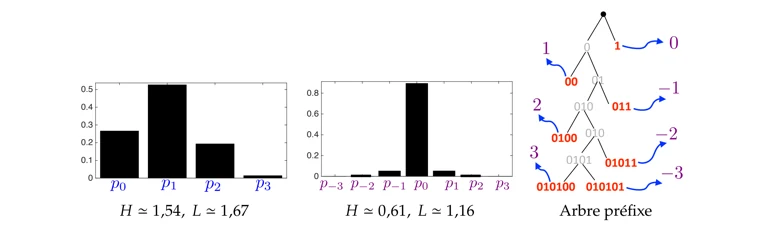
La distribution des différences
Histogrammes des pixels et des différences sur l'image entière, avec un arbre de codage préfixe des différences.
Pixels et niveaux de gris
Une image et l'agrandissement d'un carré de \(5\times5\) valeurs de pixels.
Sous-échantillonner une image
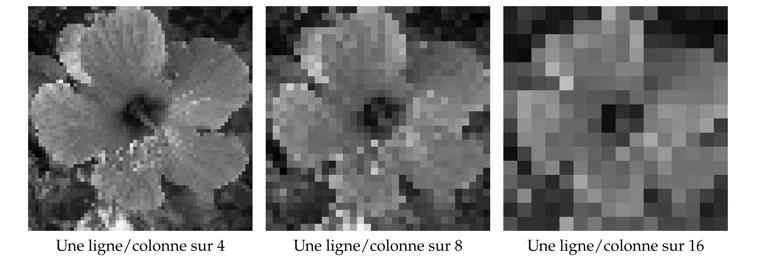
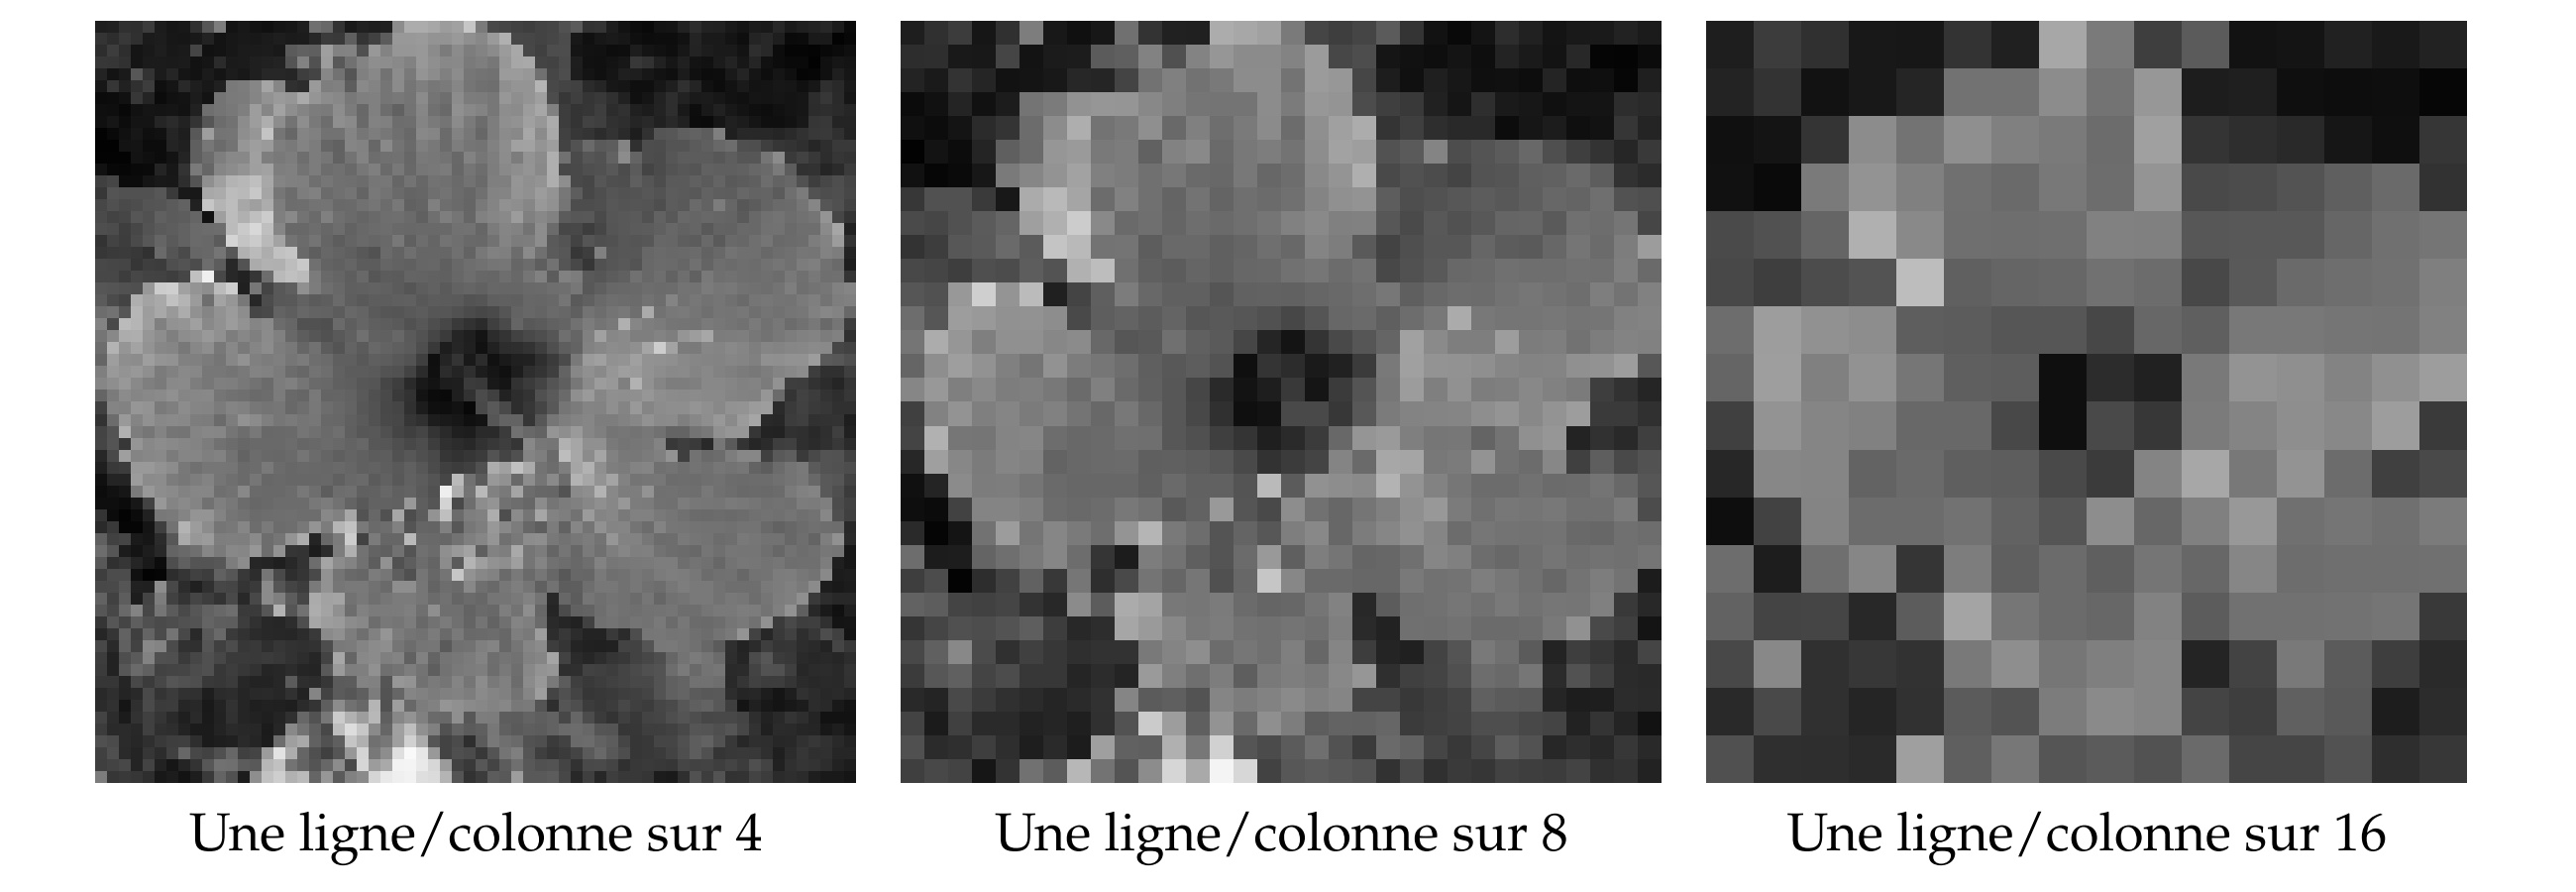
Sous-échantillonnage sur des grilles de plus en plus grossières.
Quantifier les niveaux de gris
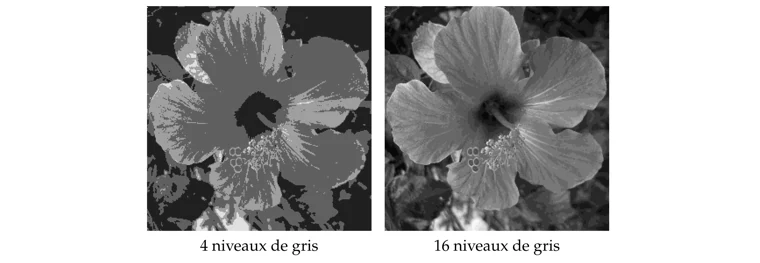
Quantification avec deux nombres de niveaux différents.
Le voisinage d’un pixel
Un voisinage de \(3\times3\) pixels pour le calcul d'une moyenne ou d'une médiane locale.
La moyenne locale
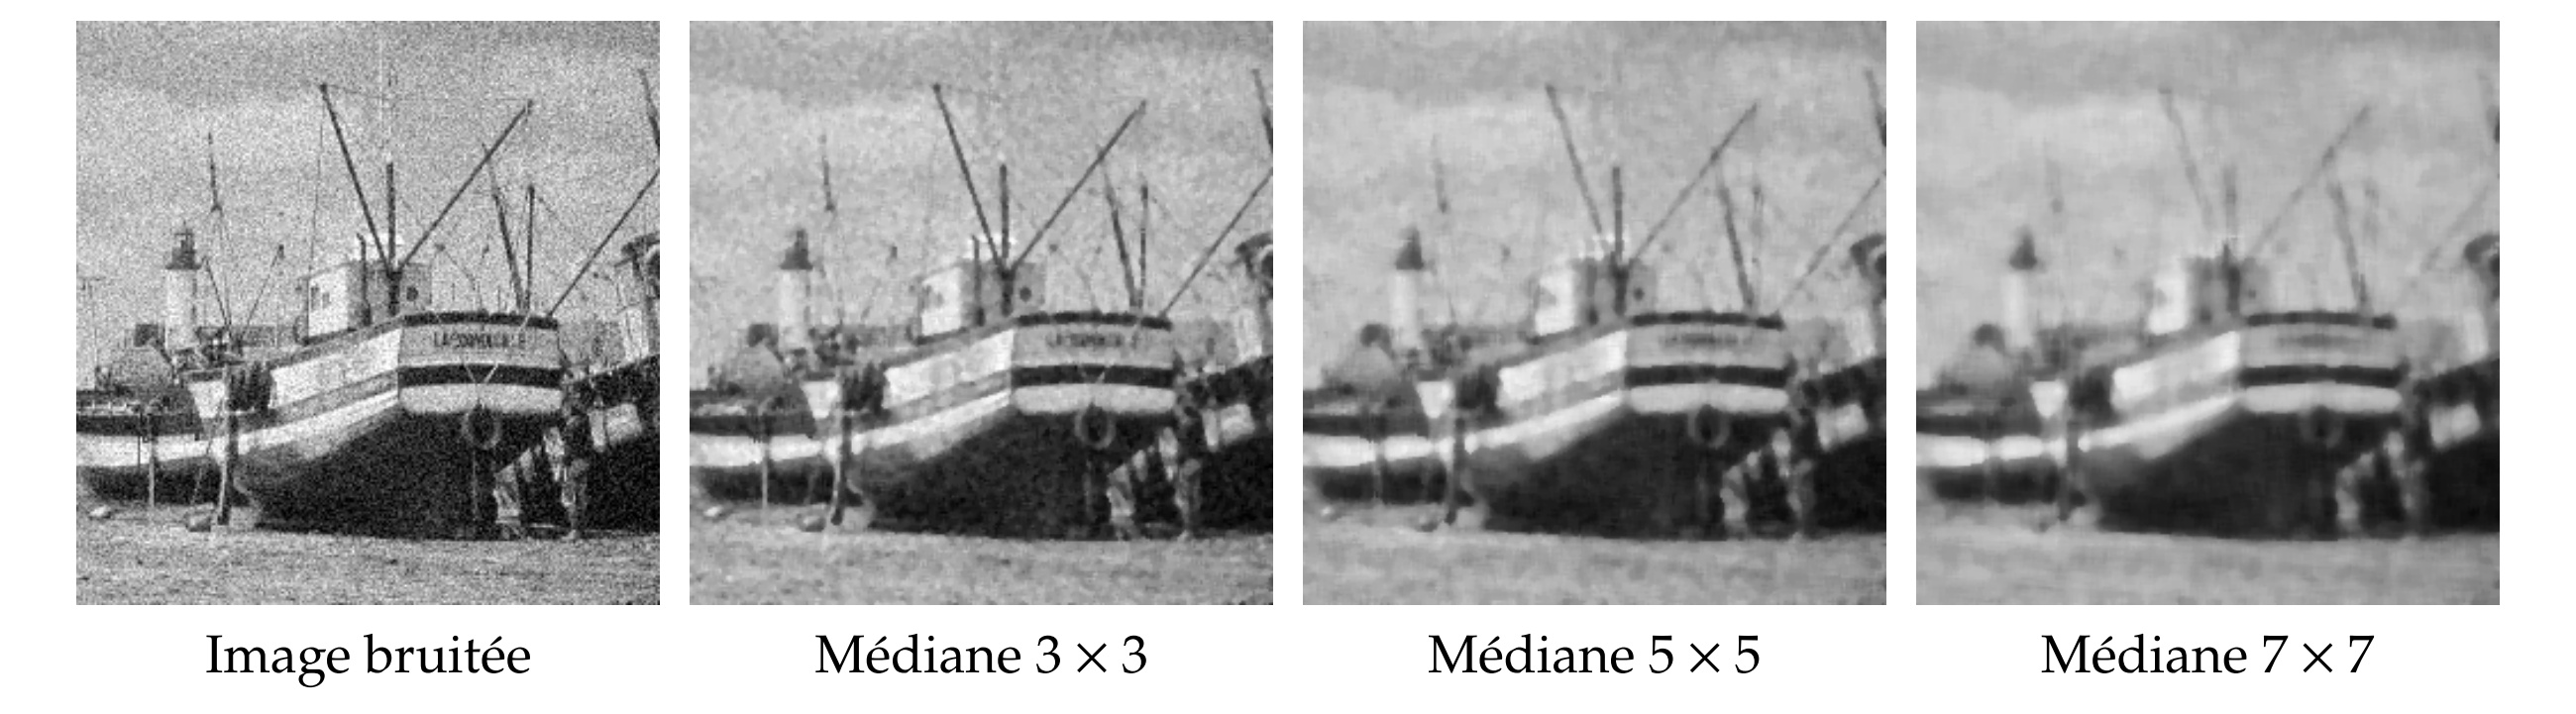
La moyenne locale réduit le bruit, mais rend les contours plus flous lorsque la fenêtre grandit.
Le filtrage médian
Filtrage médian avec une fenêtre de taille croissante.
Les voisins pour calculer les dérivées
Le pixel central \(a\) et ses voisins gauche, supérieur, droit et inférieur \(b,c,d,e\).
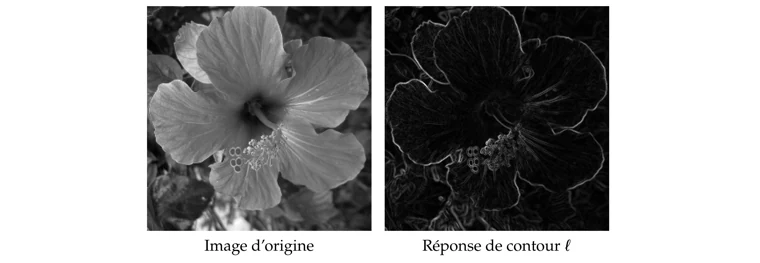
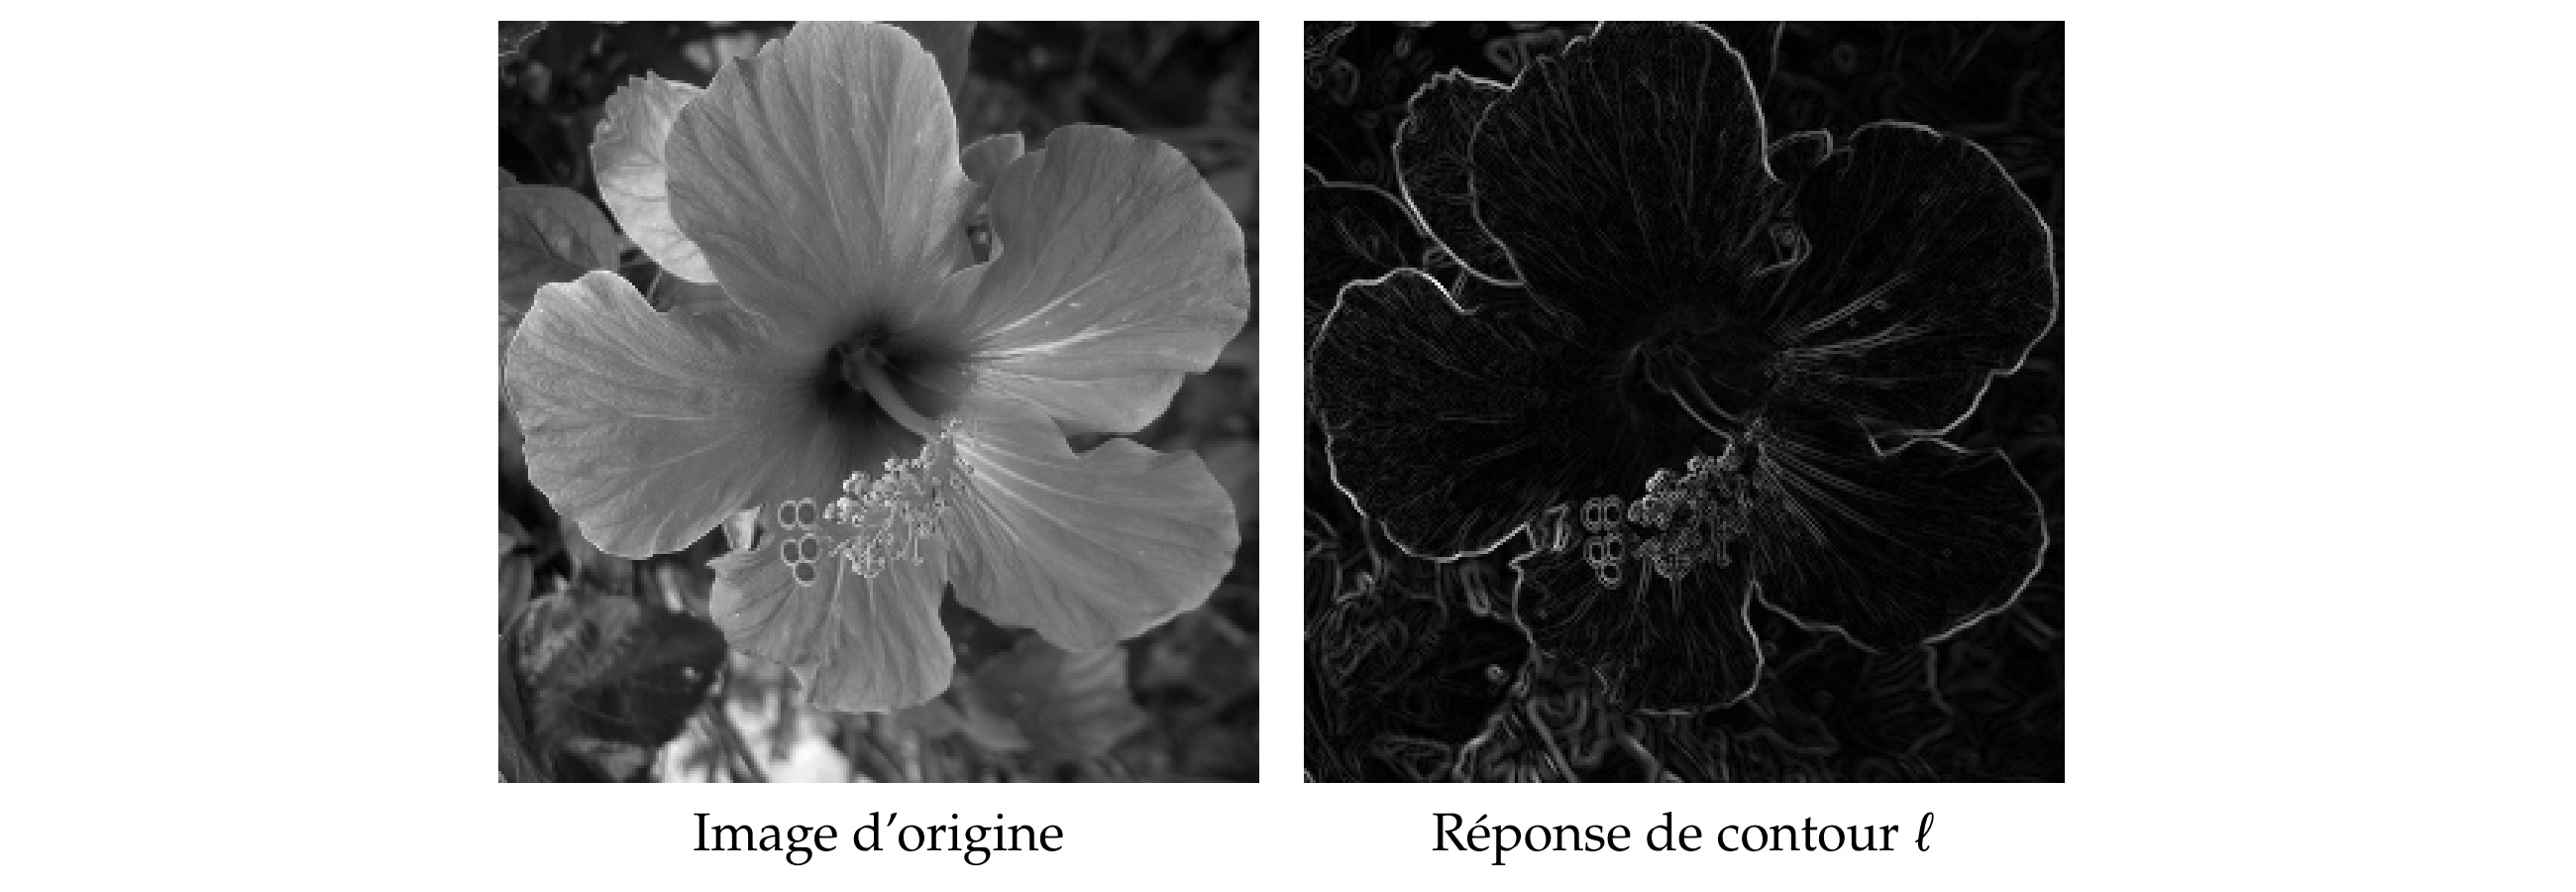
Détecter les contours
Détection des contours par différences entre voisins opposés.
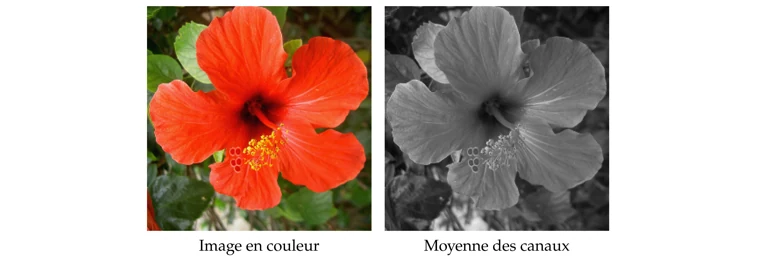
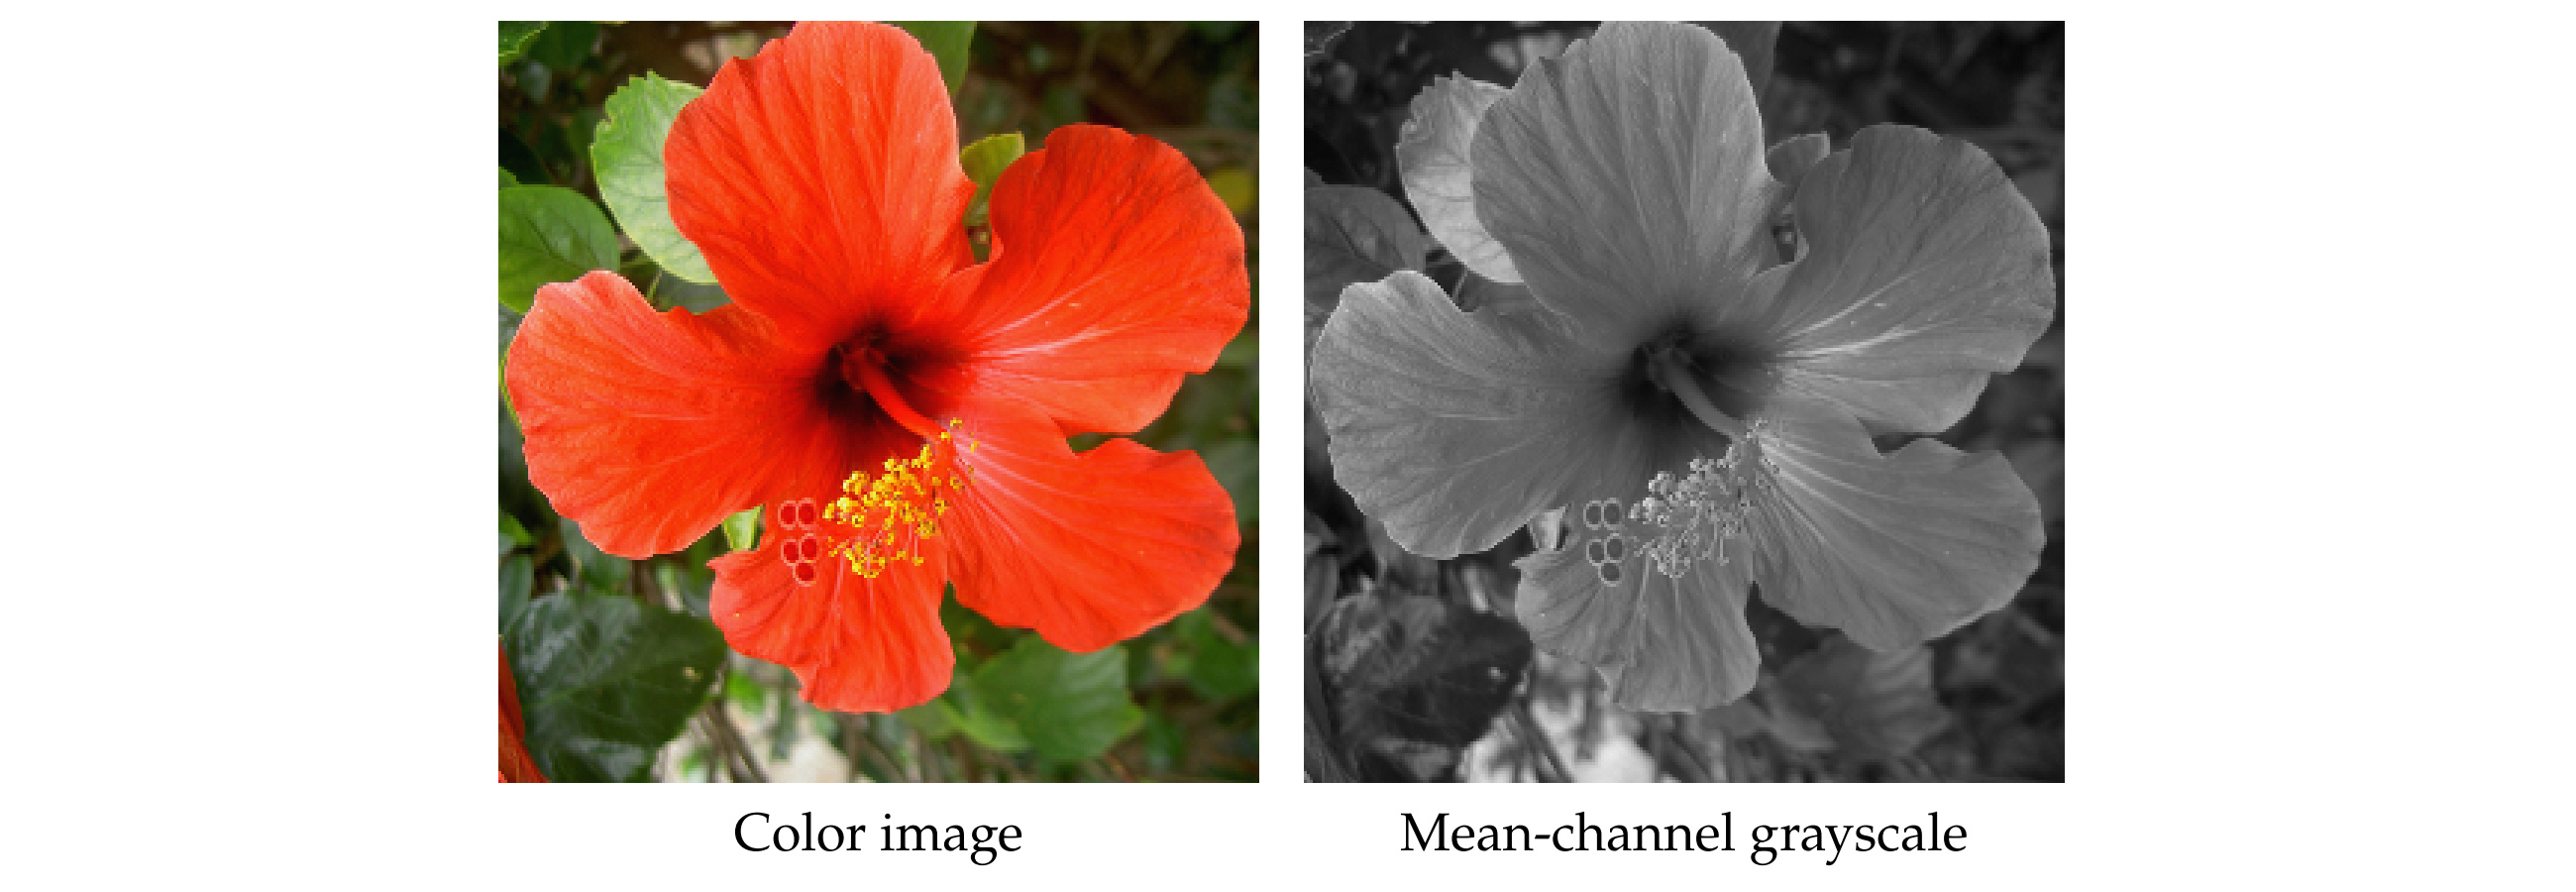
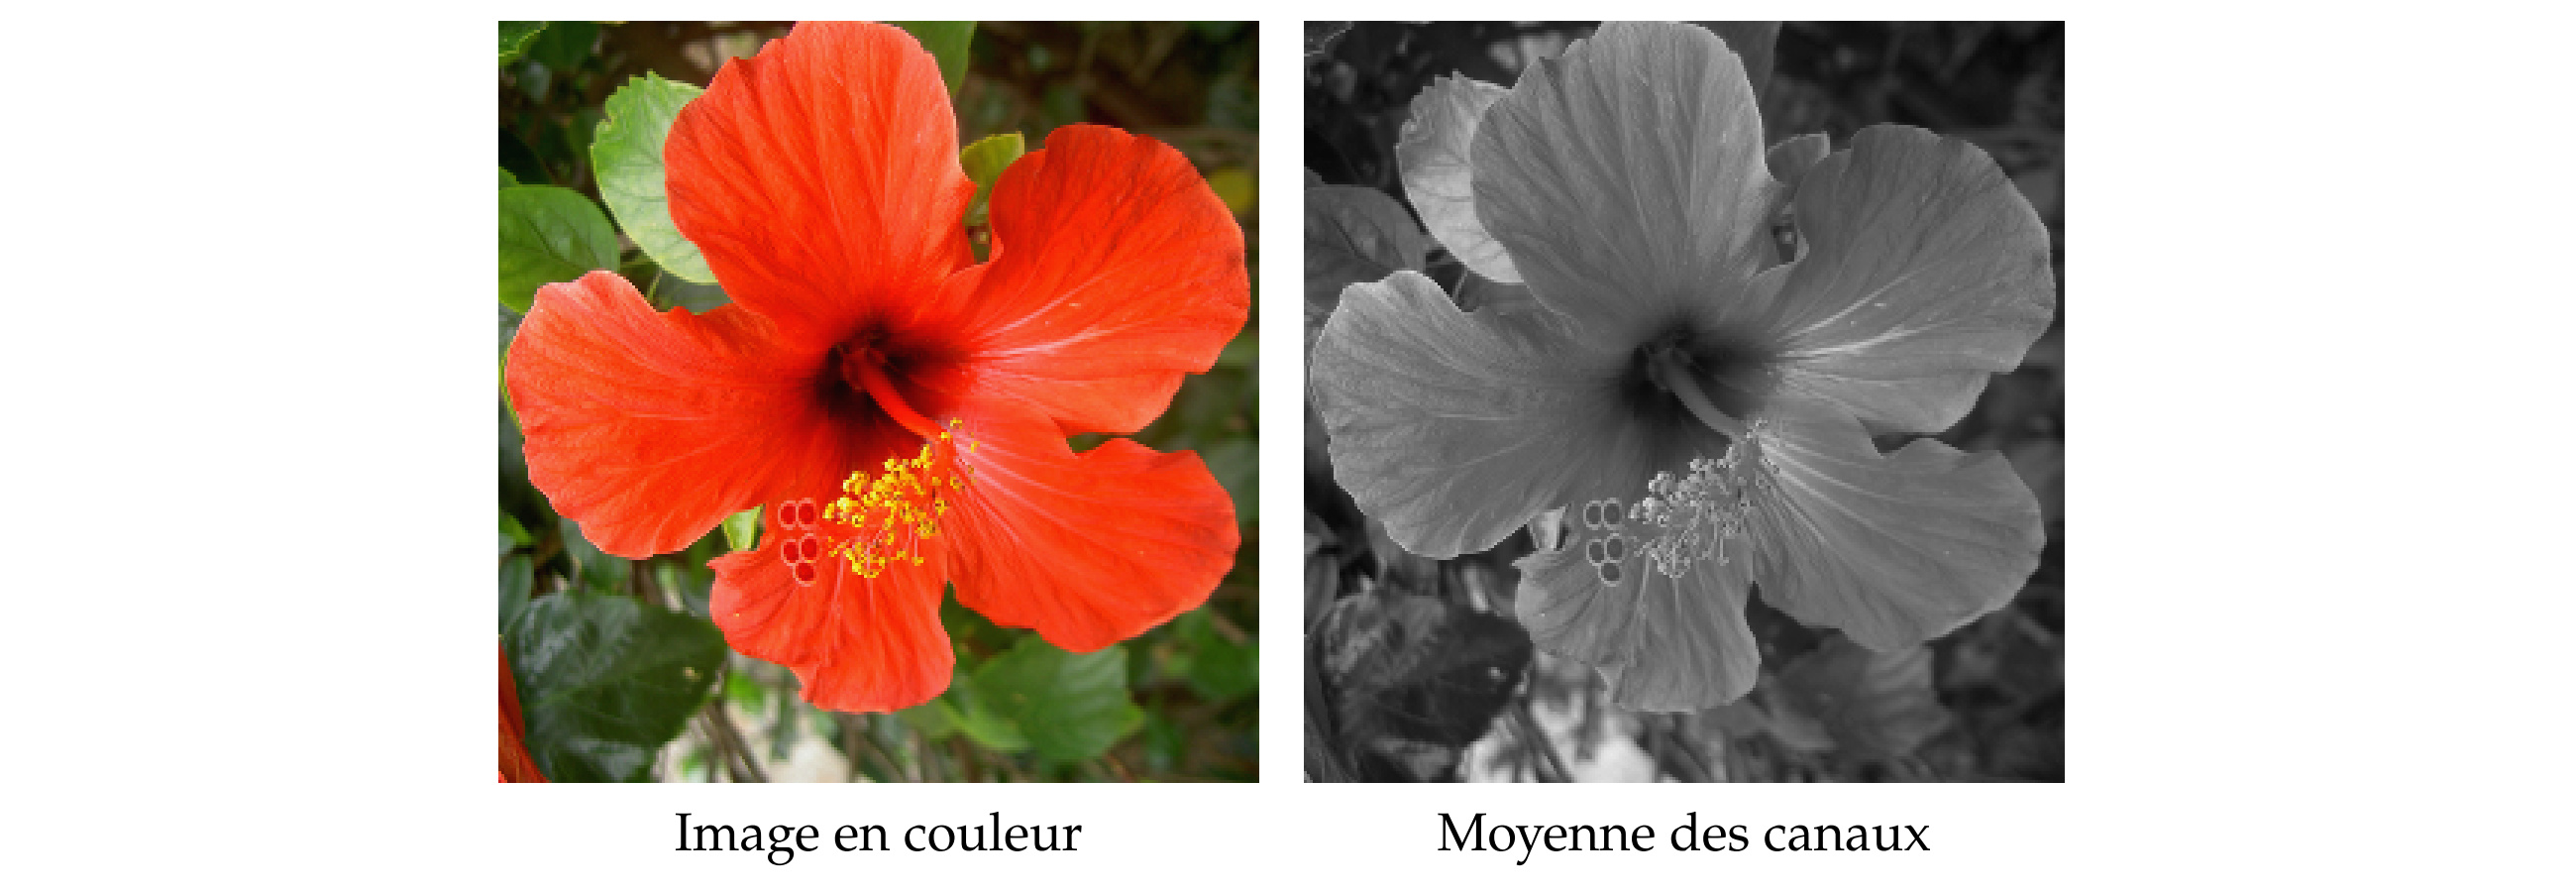
De la couleur aux niveaux de gris
Une image en couleur et une représentation en niveaux de gris.
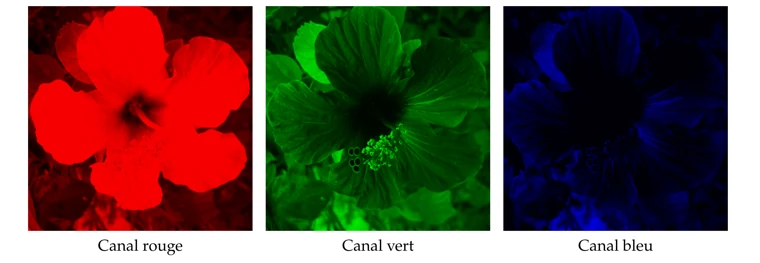
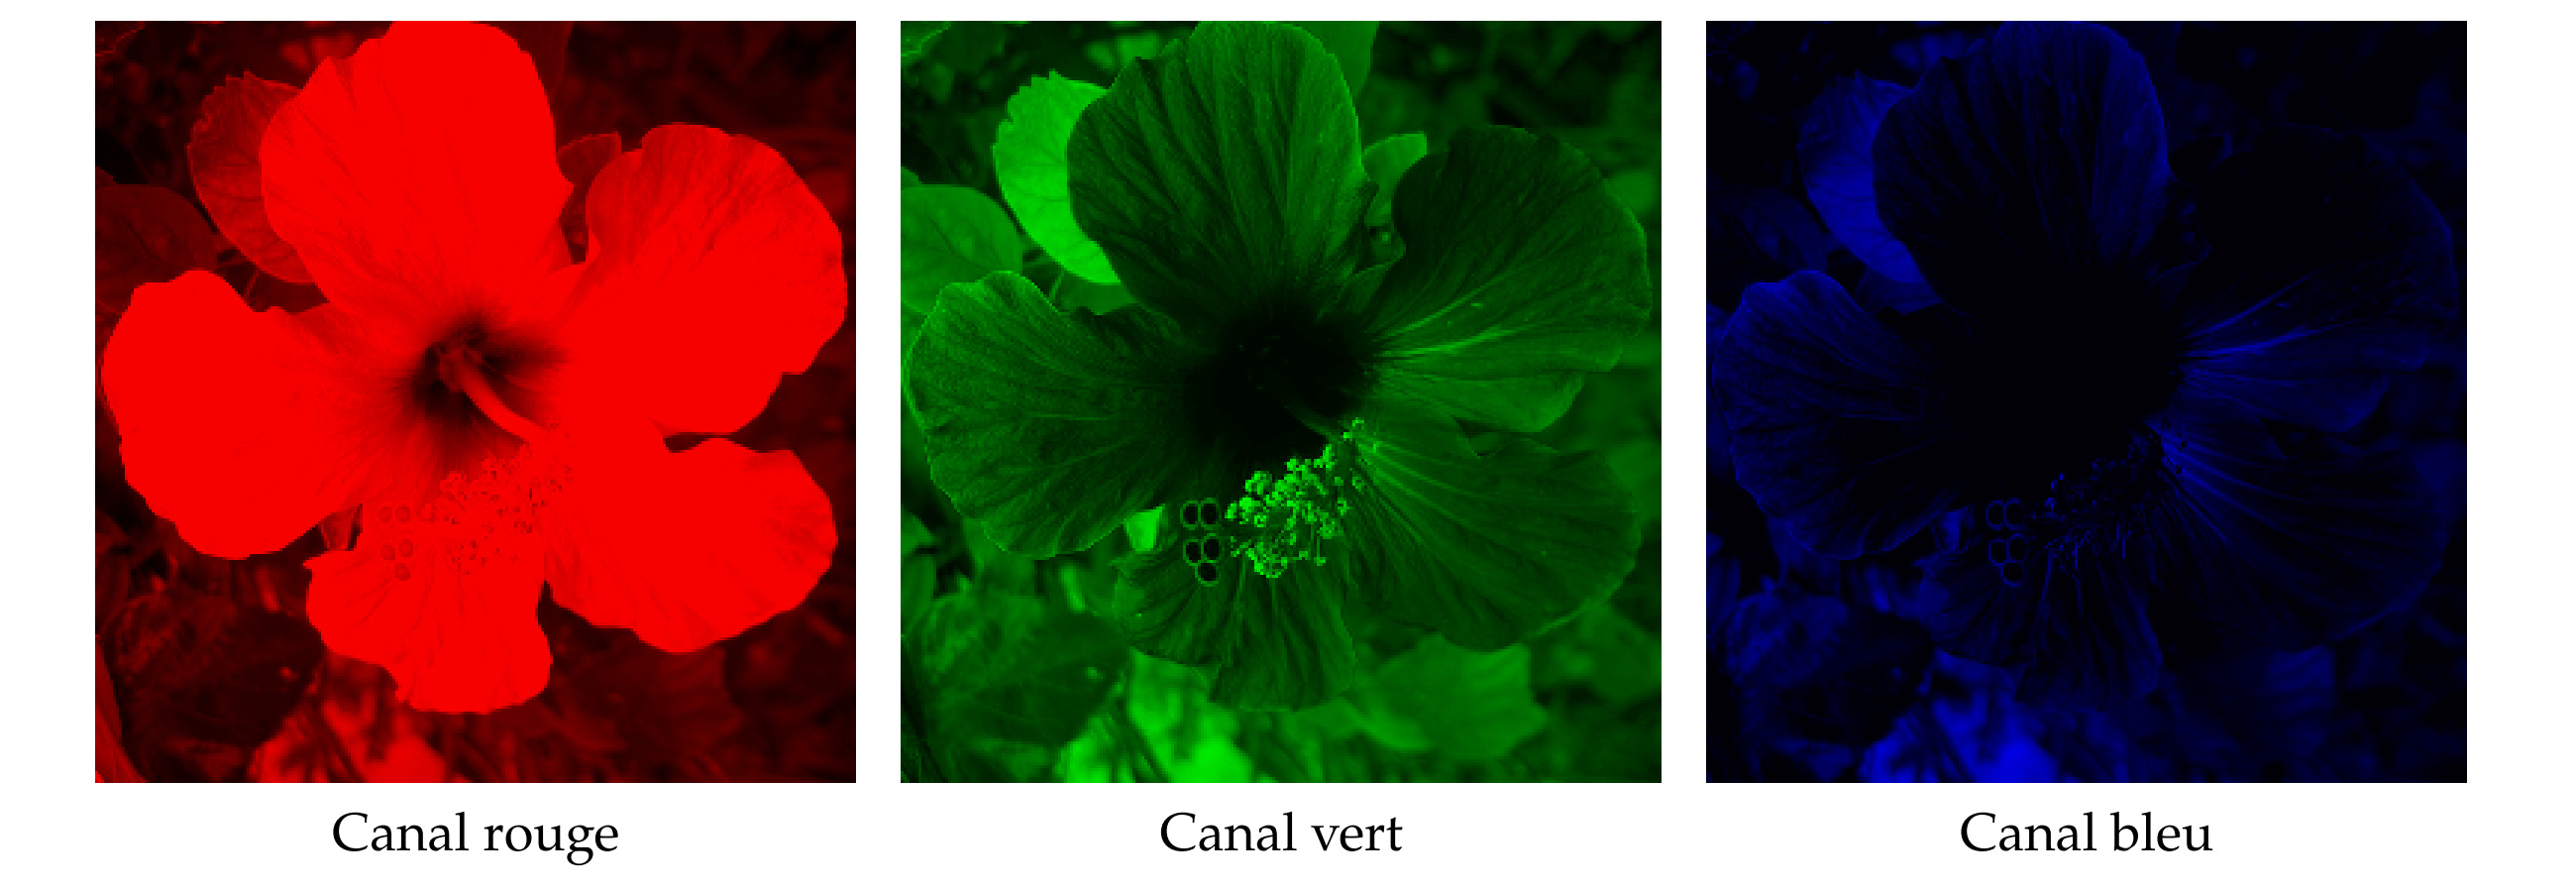
Les canaux rouge, vert et bleu
Les trois canaux RVB affichés dans leurs couleurs respectives.
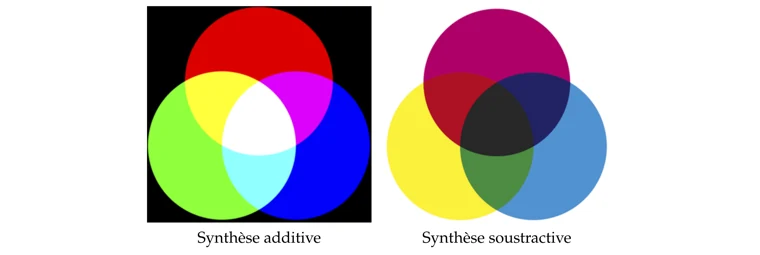
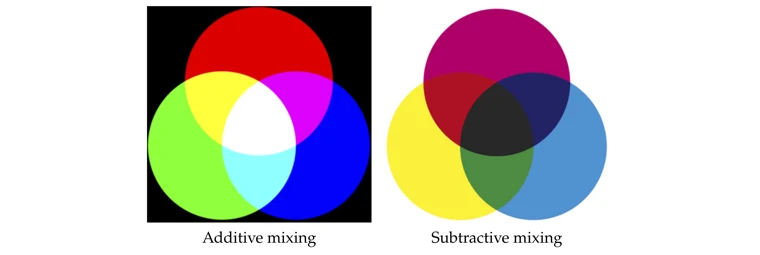
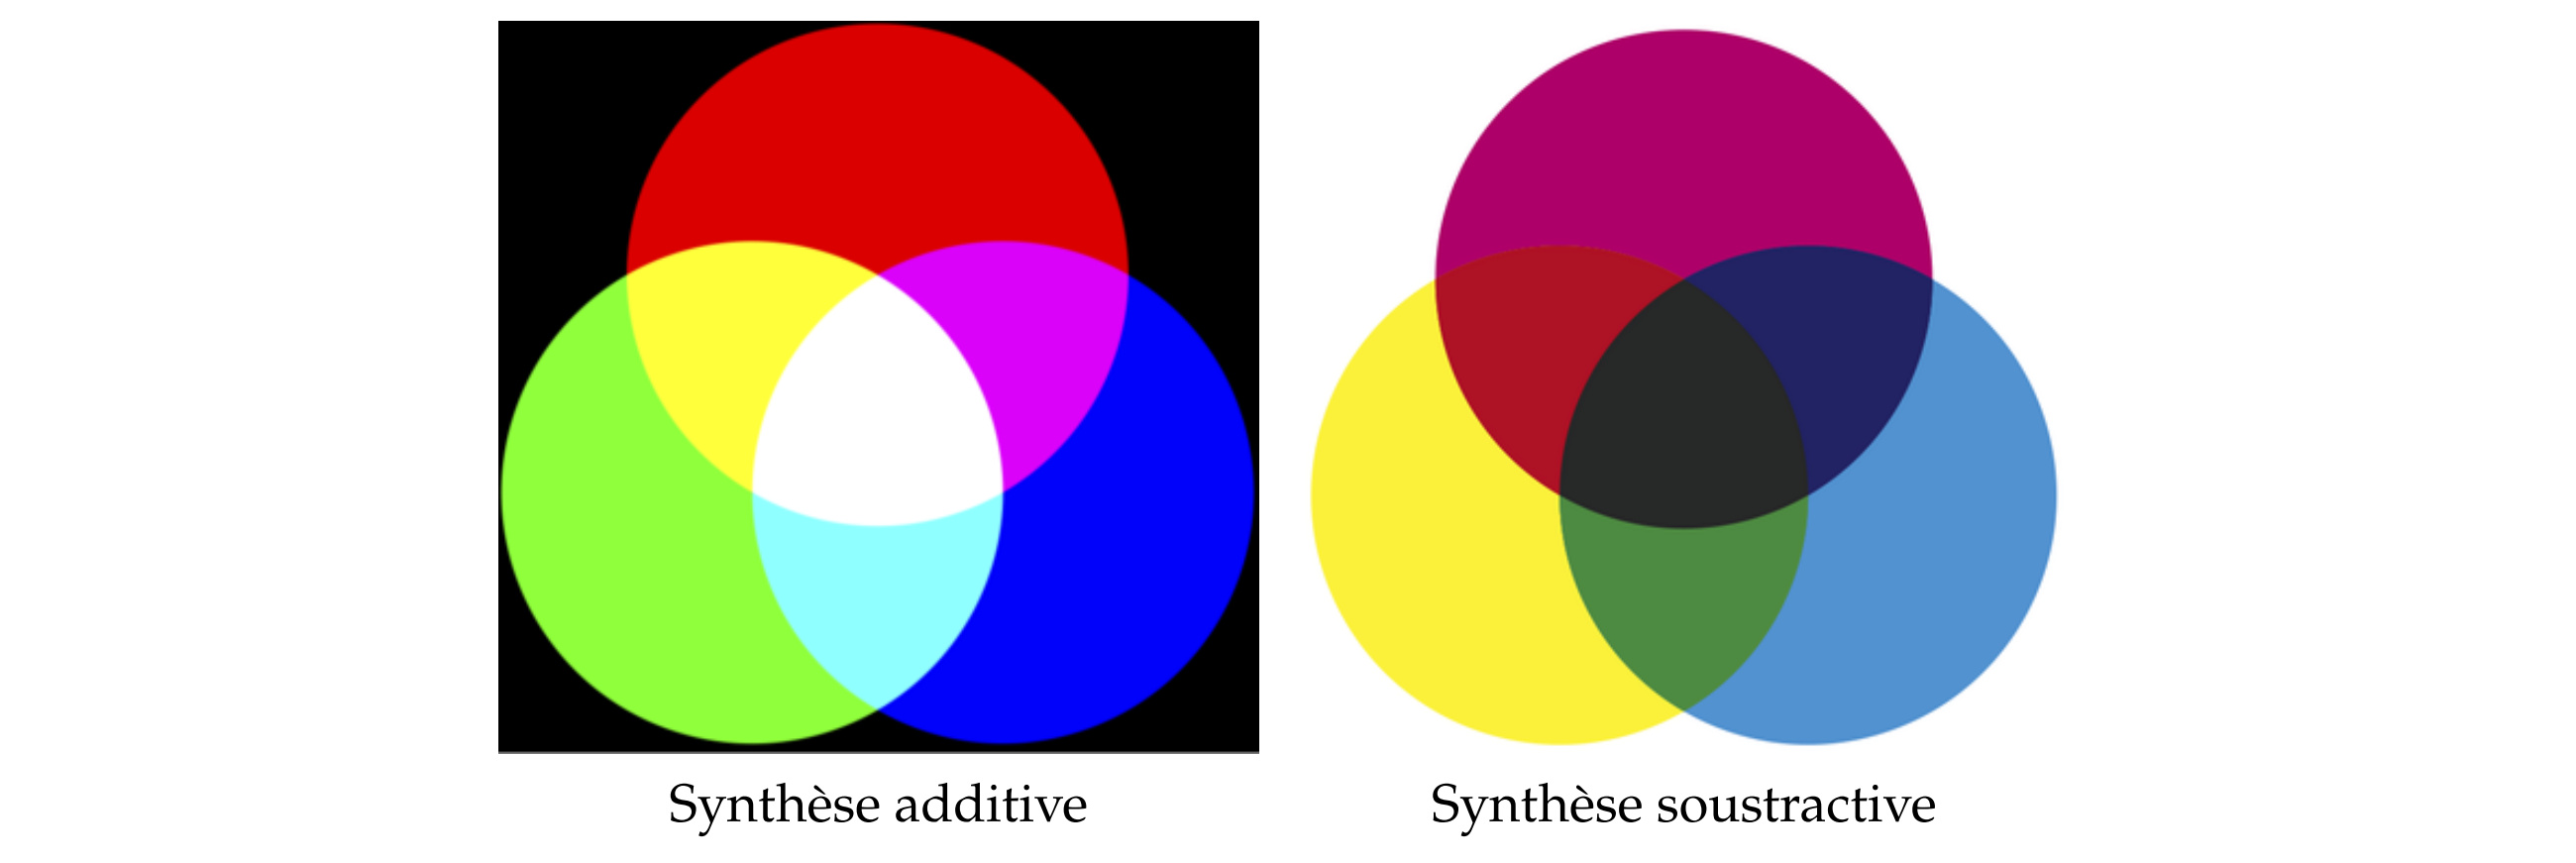
Le mélange des couleurs
Modèles idéalisés des synthèses additive et soustractive.
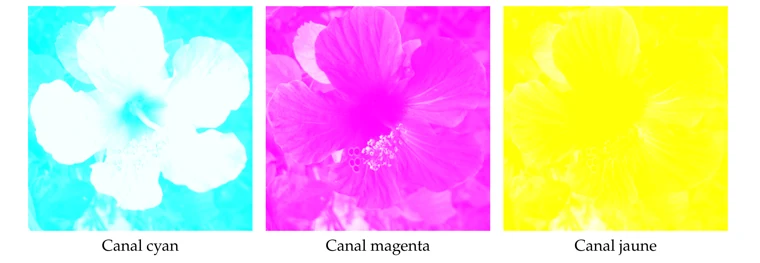
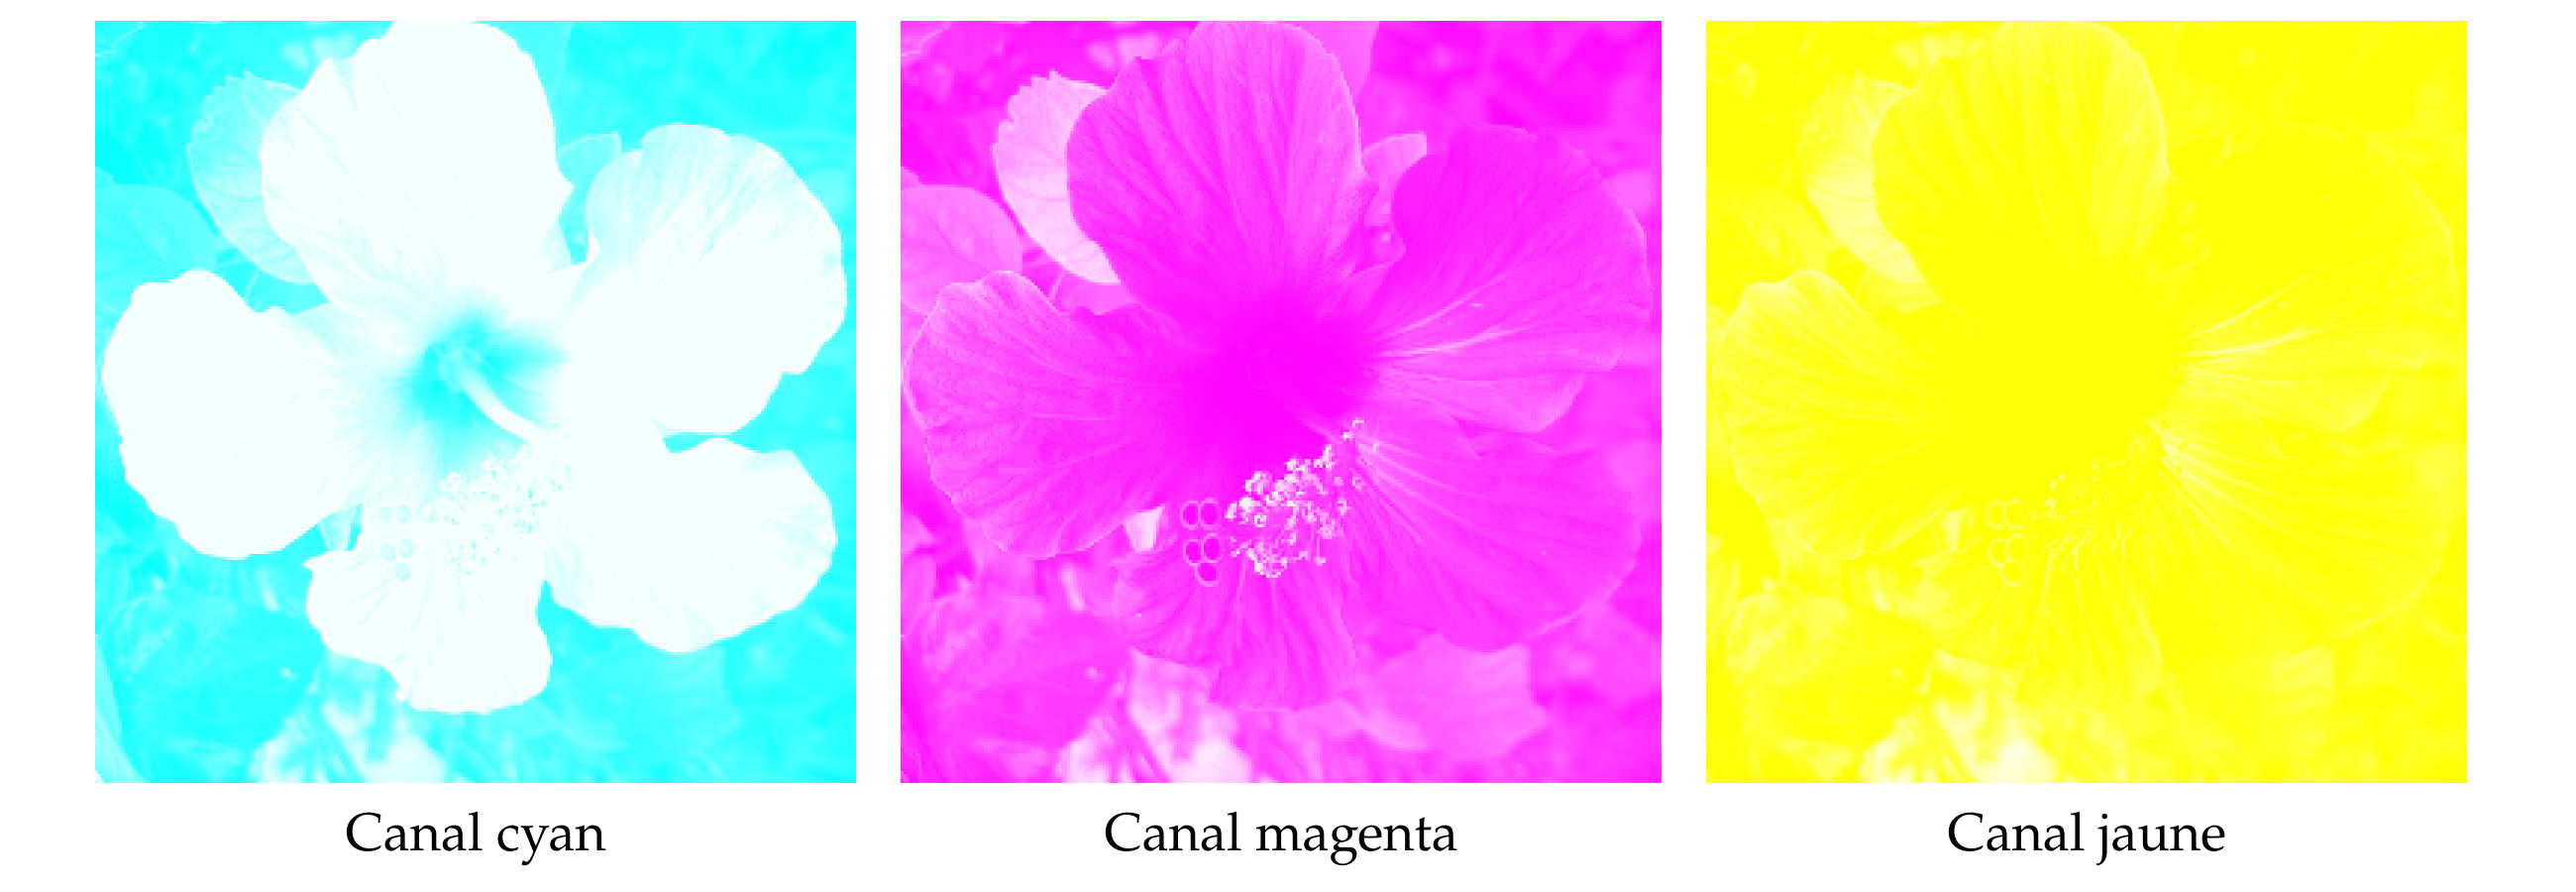
Les canaux cyan, magenta et jaune
Les canaux complémentaires CMJ, représentés sur fond blanc.
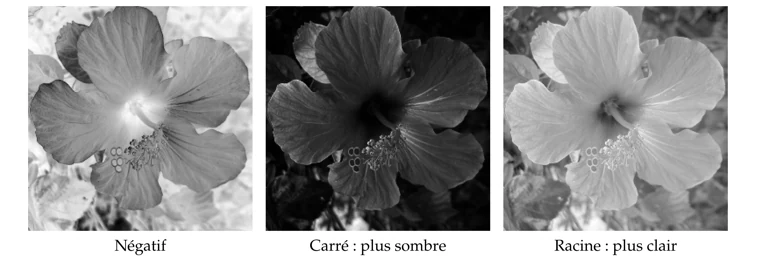
Transformer les niveaux de gris
Trois transformations ponctuelles de l'intensité en niveaux de gris.
Modifier le contraste en couleur
Modifier une image en couleur par une transformation de puissance de son intensité moyenne.
Transposer et tourner une image
Transposition et rotation d'un quart de tour.
Interpoler entre deux images
Interpolation linéaire de l'image \(A\) vers l'image \(B\).
Échantillonner les signaux et les images
Échantillonnage d'un signal unidimensionnel et d'une image. Les points indiquent les échantillons temporels ; les cadres rouges repèrent la région de l'image agrandie à droite.
L’approximation par ondelettes
Meilleures approximations à \(M\) termes d'une image de fleur de \(N=256^2\) pixels. La transformée orthonormale utilise des ondelettes de Daubechies à quatre moments nuls, cinq niveaux et des conditions périodiques au bord. Les intensités affichées sont tronquées à \([0,1]\).
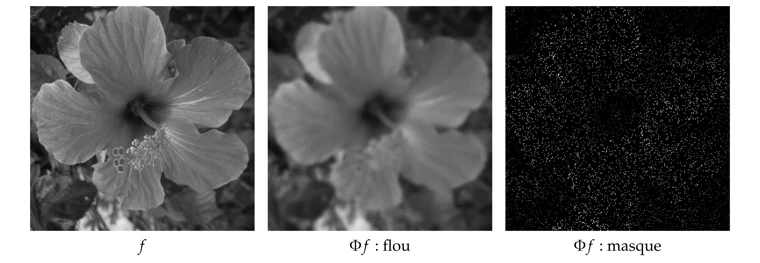
Flou et pixels manquants
Deux opérateurs d'observation sans bruit appliqués à la même image de fleur : un flou gaussien et un masque conservant environ \(10\%\) des pixels. Les valeurs manquantes sont affichées en noir.
La géométrie de la parcimonie
Les ensembles \(B_\alpha\) en dimension deux. Le premier panneau représente l'ensemble limite borné \(B_0\).
Reconstruire les pixels manquants
Reconstruction à partir de 6 554 pixels observés sur \(256^2\), soit environ \(10\%\). Le problème pénalisé (3.7) est résolu numériquement avec \(\lambda=0{,}005\), des intensités dans \([0,1]\) et les mêmes ondelettes orthonormales qu'à la figure 3.2. Les erreurs de texture restantes illustrent les limites du modèle.
Ajuster les données sous une contrainte de norme
Ajustement aux données sous une contrainte \(\ell^1\) (à gauche) ou \(\ell^2\) (à droite). À partir de \(\varepsilon=0\), on élargit la bande \(\{x:\lVert Ax-y\rVert_2\le\varepsilon\}\) jusqu'à son premier contact avec la boule de contrainte. Le point de contact minimise le résidu sur cette boule.
La caméra à pixel unique
Acquisition à pixel unique et exemple de reconstruction original, repris des documents associés à [17]. Le facteur annoncé de réduction du nombre de mesures est \(Q/P=6\), donc \(P/Q\approx1/6\).
Affecter les boulangeries aux cafés
Matrice de coût et affectation des six boulangeries (rouge) aux six cafés (bleu). Les entrées surlignées donnent un temps de trajet cumulé de 65 minutes.
Le coût d’une affectation
Quatre affectations de coûts 64, 65, 66 et 152, de gauche à droite.
L’affectation sur une ligne de métro
Appariement trié le long d’une ligne de métro, considérée comme un axe unidimensionnel. Pour les indices affichés, \(\sigma:(1,2,3,4,5)\mapsto(3,2,1,5,4)\).
Monge et l’affectation dans le plan
Une illustration de l’article original de Monge [32] et deux appariements euclidiens optimaux dans le plan.
Quatre représentations d’un plan de transport
Quatre représentations du même couplage : ses entrées matricielles, leurs amplitudes représentées par des carrés, des segments pondérés dans l’espace et un graphe biparti. Les sommes des lignes et des colonnes donnent les masses prescrites \(a\) et \(b\).
Transférer une palette de couleurs
Transfert de palette. Colonnes : source, cible et source recolorée. En haut, les couleurs sur la grille de l’image ; en bas, les nuages de points correspondants dans l’espace RVB. Une permutation des couleurs cibles donne le même nuage dans les deux dernières colonnes.
Les barycentres de formes
Interpolation barycentrique numérique de formes tridimensionnelles représentées par des distributions de probabilité. Les trois formes de référence occupent les sommets du triangle ; les points intérieurs correspondent à différents poids dans (4.10).
Les textes comme distributions de mots
Nuages des mots les plus fréquents de deux textes. Leur taille indique leur fréquence relative ; ces illustrations ne constituent pas un histogramme numérique complet.
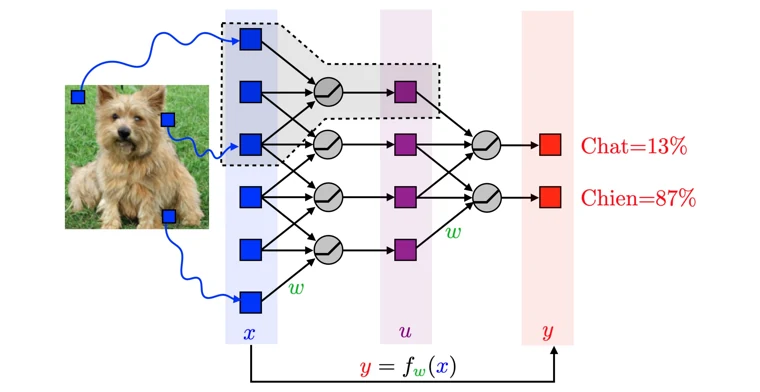
Un classifieur d’images
Schéma d'un classifieur avec une couche cachée et une couche de sortie. Seuls quelques pixels d'entrée et quelques connexions sont dessinés. Les pourcentages sont des prédictions du modèle ; une normalisation telle que softmax est nécessaire pour obtenir des probabilités de classes.
Neurones biologiques et artificiels
Un neurone biologique et un neurone artificiel schématique. Le modèle mathématique ne conserve qu'une somme pondérée et une activation ; le biais de (5.1) est omis du dessin.
Apprendre à partir d’images étiquetées
Exemples d'images étiquetées de chiens et de chats issues d'ImageNet [15]. L'apprentissage utilise de nombreux exemples ; l'évaluation demande des données séparées.
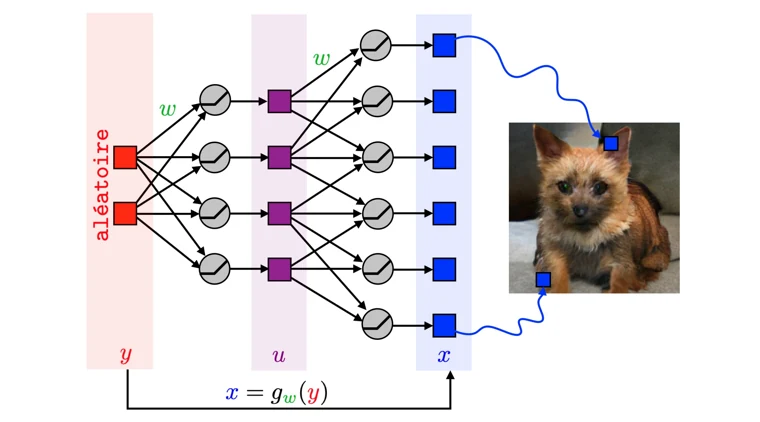
Un générateur d’images
Un générateur schématique transforme une entrée aléatoire \(y\), en passant par une couche cachée, en une image \(x=g_w(y)\). Les générateurs d'images utilisés en pratique ont davantage de couches et une dimension de sortie bien plus grande.
Comparer des affectations de points
Deux affectations de six points sources à six points cibles. L'affectation de droite a un coût de transport euclidien plus faible et constitue l'appariement optimal de cet exemple.
Générer et interpoler des images
Deux suites d'images synthétiques interpolant entre chats et chiens, obtenues avec BigGAN [6]. BigGAN est conditionné par les classes : cette information fait partie du conditionnement. Ces exemples illustrent la génération et l'interpolation, sans affirmer qu'il s'agit de chemins de transport optimal.
No figures match these filters. Try a shorter term or choose another chapter.
Each download contains the complete illustration from the selected edition, including panel labels. Captions retain the book’s figure and reference numbers. Flower photograph: Maïtine Bergounioux; other attributions appear in the captions and the book. Return to the book.